
深度对比 JavaScript 空间计算库 Turf.js 与 JSTS 的功能差异、底层架构、精度模型、拓扑鲁棒性、性能表现与选型实践指南。

当前位置:首页 > JavaScript 项目实战 > 正文
JavaScript GIS 库选型:Turf.js 与 JSTS 的功能对比
作者:闭包旅人
时间:2026-11-03
浏览:143
文章目录
一、核心定位与底层计算模型差异
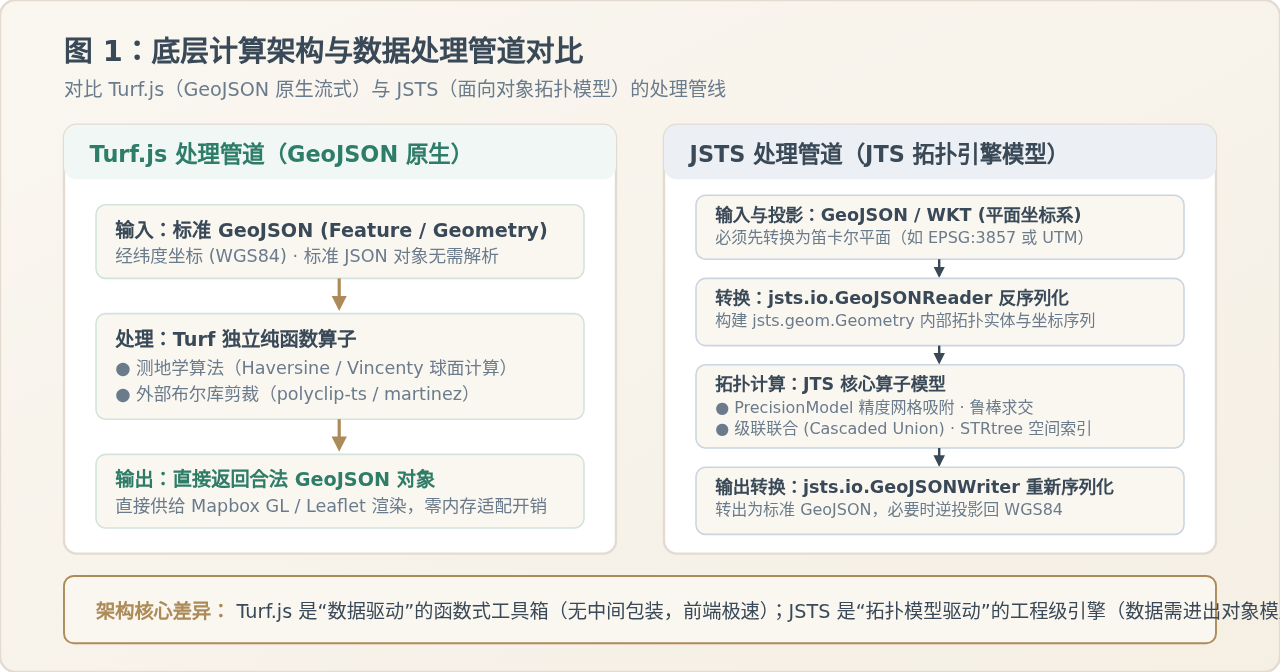
任何空间计算库的算法行为与性能特征,都由其底层数据结构和空间数学假设决定。Turf.js 和 JSTS 在架构层面的出发点截然不同:
1. 数据载体与内存模型:Turf.js 将标准 RFC 7946 GeoJSON 作为一等公民。调用 Turf 函数时,输入是普通的 JavaScript 字面量对象(Feature、Polygon 等),输出也是标准的 GeoJSON。整个调用链没有多余的对象封装与中间解析层,与 Leaflet、Mapbox GL JS、OpenLayers 等现代地图框架无缝对接。相比之下,JSTS 源自经典的 JTS 面向对象几何模型,在进行空间计算前,必须通过 jsts.io.GeoJSONReader 或 WKTReader 将数据反序列化为内部的 jsts.geom.Geometry 拓扑对象,计算完毕后再通过 GeoJSONWriter 转出。这种面向对象的内部模型虽然带来了额外的序列化开销,但能够维护半边拓扑结构、拓扑节点树以及顶点序列。
2. 坐标空间与测地线计算:Turf.js 针对 Web 地图的高频痛点,原生内置了球面大地测量学(Geodesics)模型。例如计算两点间距离(turf.distance)、缓冲区(turf.buffer 默认输入公里/米单位)或多边形面积(turf.area)时,底层直接采用 Haversine 或 Vincenty 大圆航线算法处理 WGS84 经纬度(EPSG:4326)。而 JSTS 纯粹运行在二维笛卡尔平面坐标系(Cartesian)上,它将所有坐标视为无量纲的平直欧几里得平面点(X, Y)。若直接传入经纬度计算距离或缓冲区,JSTS 只能以“度”为单位进行简单的平面几何勾股定理计算,在高纬度地区会产生严重的形变失真。因此,在 JSTS 中开展具有工程实际物理尺寸(如 500 米缓冲区)的计算时,业务端必须自行负责前置坐标投影(如投影至当地 UTM 或 EPSG:3857),并在输出时执行逆投影。
二、拓扑鲁棒性与精度模型对比
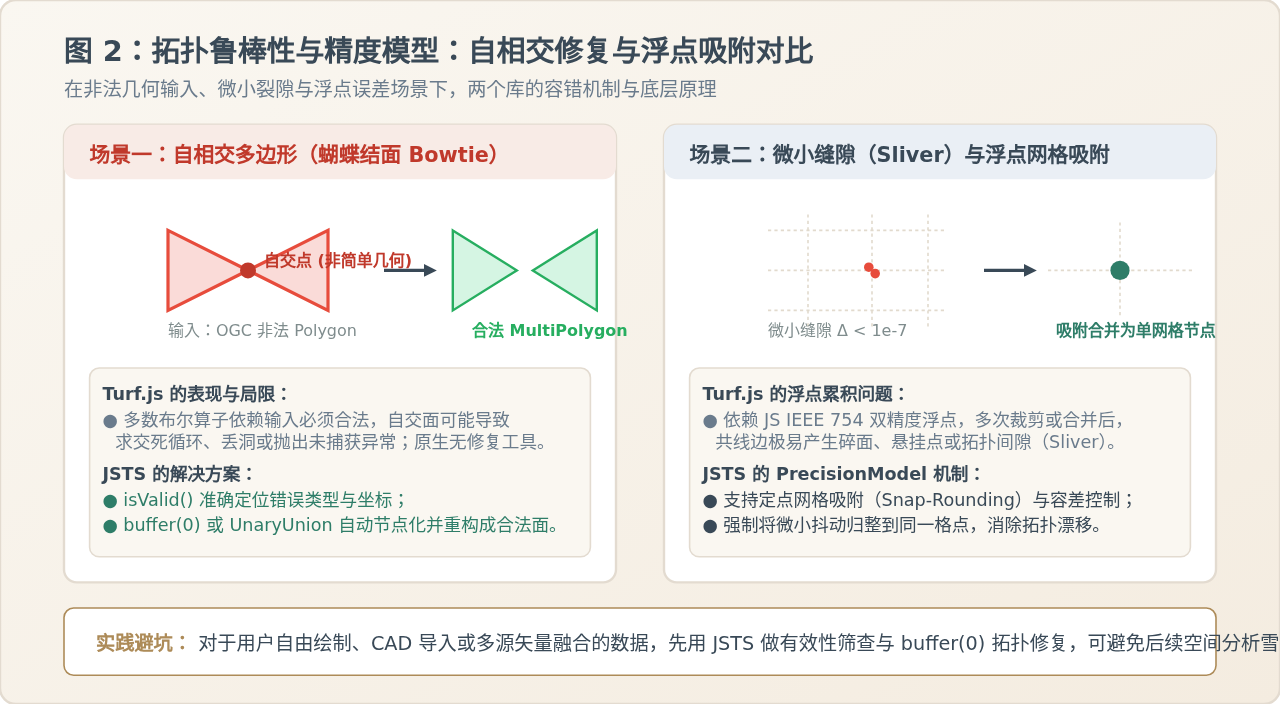
在地理信息系统中,“拓扑有效性(Topological Validity)”是空间布尔分析(相交、联合、差集)能否稳定运行的基石。根据 OGC Simple Features 规范,一个合法的多边形边界不得自相交,外环必须封闭且逆时针旋转,内环(洞)必须顺时针旋转且完全位于外环内部,且不得出现相切于一点的沙漏形(Bowtie)或悬挂线。
1. 浮点精度与自相交容错:在实际项目中,来自 CAD 导入、人工手绘或第三方公开接口的矢量数据常常包含未闭合、自交或微小裂隙等脏数据。Turf.js 的底层布尔运算主要依赖裁剪库(早期版本依赖 martinez-polygon-clipping,新版逐步演进为 polyclip-ts),基于标准 IEEE 754 双精度浮点计算。当输入的两个多边形边界存在近距离微小自相交或顶点微小抖动时,Turf.js 极易出现边界追踪死循环、洞丢失或直接抛出计算异常。更为重要的是,Turf.js 本身并不提供开箱即用的拓扑自检与自动修复函数。
2. JSTS 的工业级精度网格与拓扑修复:JSTS 全盘继承了 JTS 经过数十年地理工程验证的鲁棒性拓扑算法。
- 拓扑诊断:提供
geom.isValid()验证几何合法性,并通过jsts.operation.valid.IsValidOp的getValidationError()精确输出非法原因(如Self-intersection、Hole lies outside shell)以及发生冲突的具体坐标点。 - 经典修复手段
buffer(0):对于包含自相交、自重叠或环向错乱的多边形,在 JSTS 中执行geom.buffer(0)或jsts.operation.union.UnaryUnionOp,拓扑引擎会自动在线段交汇处插入交点节点(Noding),打散线段并重新构网,自动将其转化为合法的 MultiPolygon,这一操作在 GIS 行业被称为“拓扑自愈黄金法则”。 - 精度模型(PrecisionModel):JSTS 支持设置固定精度网格(Snap-Rounding)。当两个多边形共享的边界由于浮点舍入存在
1e-8米的微小间隙(Sliver)时,JSTS 会强制将相近顶点吸附到同一个网格格点,从根本上消除了连续布尔运算导致的坐标漂移与退化死角。
三、核心功能与算子覆盖度横向对照
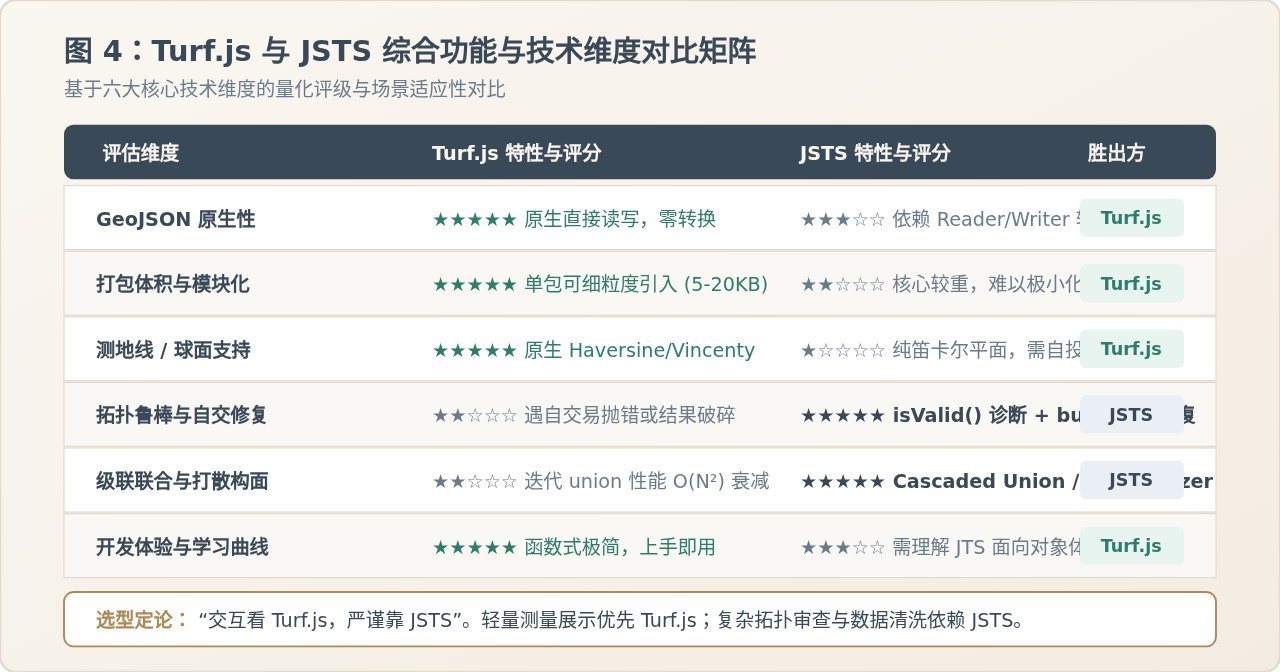
为了清晰展现两款库在实际业务功能上的覆盖差异,下表汇总了 GIS 常见分析场景与算子支持情况:
| 功能大类 | Turf.js 特性与算子 | JSTS 特性与算子 | 场景推荐 |
|---|---|---|---|
| 基础布尔运算 (相交/联合/差集) |
turf.intersect, turf.union, turf.difference语法直观 依赖外部裁剪库,复杂几何偶发拓扑报错 |
geom.intersection(), geom.union(), geom.difference()严格鲁棒 遵循 OGC 规范,支持精度网格约束 |
简单面用 Turf 工业级用 JSTS |
| 海量要素级联联合 (Cascaded Union) |
需循环调用 turf.union,随要素数量增长呈现 O(N²) 性能劣化与浮点误差叠加 |
CascadedPolygonUnion 基于空间索引构建 R-Tree 分治树合并,时间复杂度 O(N log N),抗崩溃能力强 |
首选 JSTS |
| 拓扑校验与修复 | 仅提供基础的 turf.booleanValid(且覆盖度有限),无内置的自愈构面算子 |
IsValidOp 详细诊断定位错误,BufferOp.bufferOp(geom, 0) 与 UnaryUnionOp 自动修复非简单面 |
首选 JSTS |
| 打散构面与网络分析 (Polygonize & Noding) |
不支持。仅支持基础的多边形外边框提取(turf.polygonize 在核心库已弃用或受限) |
Polygonizer(由任意相交线网提取封闭多边形面)、LineNoder(线相交自动打断节点化)功能完备 |
首选 JSTS |
| 空间关系谓词 | booleanPointInPolygon, booleanIntersects, booleanContains 等封装函数 |
完整支持 DE-9IM(九交模型)矩阵判定:relate(other, matrixPattern)、contains、covers 等 |
通用交互用 Turf 严格学术/规整用 JSTS |
| 测地学与物理尺寸 | 原生支持千米/米/英里单位,基于 WGS84 椭球体自动换算距离与缓冲区 | 纯平面无量纲计算。不支持物理单位换算,必须在外部自行投影并转单位 | 首选 Turf.js |
| 高级空间分析与插值 | 内置丰富扩展:等值面(isobands)、等值线(isolines)、空间聚类(clustersKmeans)、贝塞尔曲线平滑 |
专注纯几何拓扑,不包含统计学、等值插值或可视化相关的高级空间分析算子 | 首选 Turf.js |
四、开发体验与代码实现范式对比
在实际编写代码时,两者的 API 风格差异显著。以下通过两个典型场景的代码对照,直观展现它们的调用习惯与思维模式。
场景 1:多边形缓冲区分析与求交
假设需求:读取两个 GeoJSON 多边形,为第一个多边形生成 200 米的缓冲区,并求其与第二个多边形的相交重叠区域。
Turf.js 实现方式:
import * as turf from '@turf/turf';

// 输入标准 WGS84 GeoJSON 格式
const poly1 = { "type": "Feature", "geometry": { "type": "Polygon", "coordinates": [[[116.39, 39.90], [116.41, 39.90], [116.41, 39.92], [116.39, 39.90]]] }};
const poly2 = { "type": "Feature", "geometry": { "type": "Polygon", "coordinates": [[[116.40, 39.91], [116.42, 39.91], [116.42, 39.93], [116.40, 39.91]]] }};

// 1. 直接指定米制单位计算缓冲区(Turf 内部自动完成经纬度到米尺度的测地换算)
const buffered = turf.buffer(poly1, 0.2, { units: 'kilometers' });

// 2. 直接求交,输出即可直接传递给 Mapbox/Leaflet 渲染
const intersection = turf.intersect(turf.featureCollection([buffered, poly2]));
console.log(intersection.geometry);
JSTS 实现方式:
import jsts from 'jsts';
// 注意:poly1_projected 和 poly2_projected 必须先投影为平面米制坐标系(如 EPSG:3857 或 UTM)

const reader = new jsts.io.GeoJSONReader();
const writer = new jsts.io.GeoJSONWriter();

// 1. 反序列化为 JSTS 拓扑内部几何对象
const geom1 = reader.read(poly1_projected.geometry);
const geom2 = reader.read(poly2_projected.geometry);

// 2. 执行平面缓冲区计算(200 单位,基于输入坐标系的平面距离)
const bufferedGeom = geom1.buffer(200);

// 3. 执行严格拓扑求交
const intersectedGeom = bufferedGeom.intersection(geom2);

// 4. 重新序列化输出为 GeoJSON(随后需根据业务决定是否逆投影回 WGS84)
const resultGeoJSON = writer.write(intersectedGeom);
场景 2:数据质检、自交面修复与级联联合
在处理城市规划红线、土地利用图层等工业级数据时,往往包含数以百计相互重叠、边界复杂的面要素,且可能夹杂手绘导致的自交面。在此场景下,JSTS 展现出了不可替代的鲁棒性。
import jsts from 'jsts';

// 拓扑修复函数:检测并自愈非法多边形
function cleanAndRepairGeometry(jstsGeom) {
  const validator = new jsts.operation.valid.IsValidOp(jstsGeom);
  if (!validator.isValid()) {
    const err = validator.getValidationError();
    console.warn(`检测到非法几何: ${err.getMessage()} 坐标: ${err.getCoordinate()}`);

    // 利用 buffer(0) 强制打散节点并重构成合法面
    return jstsGeom.buffer(0);
  }
  return jstsGeom;
}

// 批量合并 1000 个复杂多边形(避免 Turf.js 循环 union 的 O(N^2) 性能暴跌)
function batchCascadedUnion(polygonGeomArray) {
  const cleanedList = polygonGeomArray.map(cleanAndRepairGeometry);

  // 使用 JTS 级联联合分治树,高效合并无拓扑崩溃
  const cascadedOp = new jsts.operation.union.CascadedPolygonUnion(cleanedList);
  return cascadedOp.union();
}
五、打包体积、执行性能与运行环境
在选择技术栈时,客户端工程往往对资源打包体积(Bundle Size)有极高的敏感度,而服务端数据处理则更注重计算吞吐量与算法复杂度。
1. 前端打包体积与按需引入:Turf.js 采用了彻底的现代前端模块化设计。在 npm 生态中,Turf 不仅提供了整体包 @turf/turf,其每个功能也独立发布为独立的子包(如 @turf/buffer、@turf/boolean-point-in-polygon)。如果项目仅仅需要点在面内的判断,开发者只需引入 @turf/boolean-point-in-polygon,Gzip 压缩后的体积仅约 3KB ~ 6KB,对首屏加载几乎无感。而 JSTS 由于高度移植自 JTS 的大型类继承体系(包含了完整的坐标链表、拓扑图结构、工厂类和算法套件),即使采用现代 ES Module 打包并开启 Tree-Shaking,其核心运行时仍然较为庞大(Gzip 后通常在 150KB ~ 250KB 以上)。因此在极端追求首屏速度的移动端或轻量 Web 应用中,直接引入 JSTS 存在一定的包体积压力。
2. 空间索引与计算吞吐量:对于单次轻量级几何操作(如判断光标所在经纬度是否落在某个行政区内),Turf.js 零对象开销的执行速度极快。但当场景切换到重度计算——例如上千个要素之间的多对多求交筛选、复杂面合并时,Turf.js 由于缺乏原生的高性能空间索引树,通常退化为双重循环遍历,时间复杂度快速恶化。而 JSTS 原生内置了工业级二维空间索引树(如 STRtree 空间紧密 R 树与 Quadtree 四叉树),能够在内存中快速完成两组海量几何对象的包围盒过滤(Filter Step),再对候选集做精确拓扑计算(Refinement Step),整体吞吐效率大幅超越基础循环。
运行环境选型建议:
- 浏览器主线程(轻交互 UI):优先采用 Turf.js。体积微小、零序列化延迟,能直接与地图渲染器的数据源双向通信。
- Web Worker / 后端 Node.js 服务:对于需在后台线程执行的大批量数据拓扑清理、CAD 构面、空间 ETL 任务,推荐使用 JSTS。配合 Web Worker 可避免 JSTS 的大计算量阻塞浏览器主线程渲染帧率。
六、选型决策路径与混合落地方案
为了帮助研发团队在技术选型时迅速定位最适方案,建议遵循以下决策流程逐层递进:
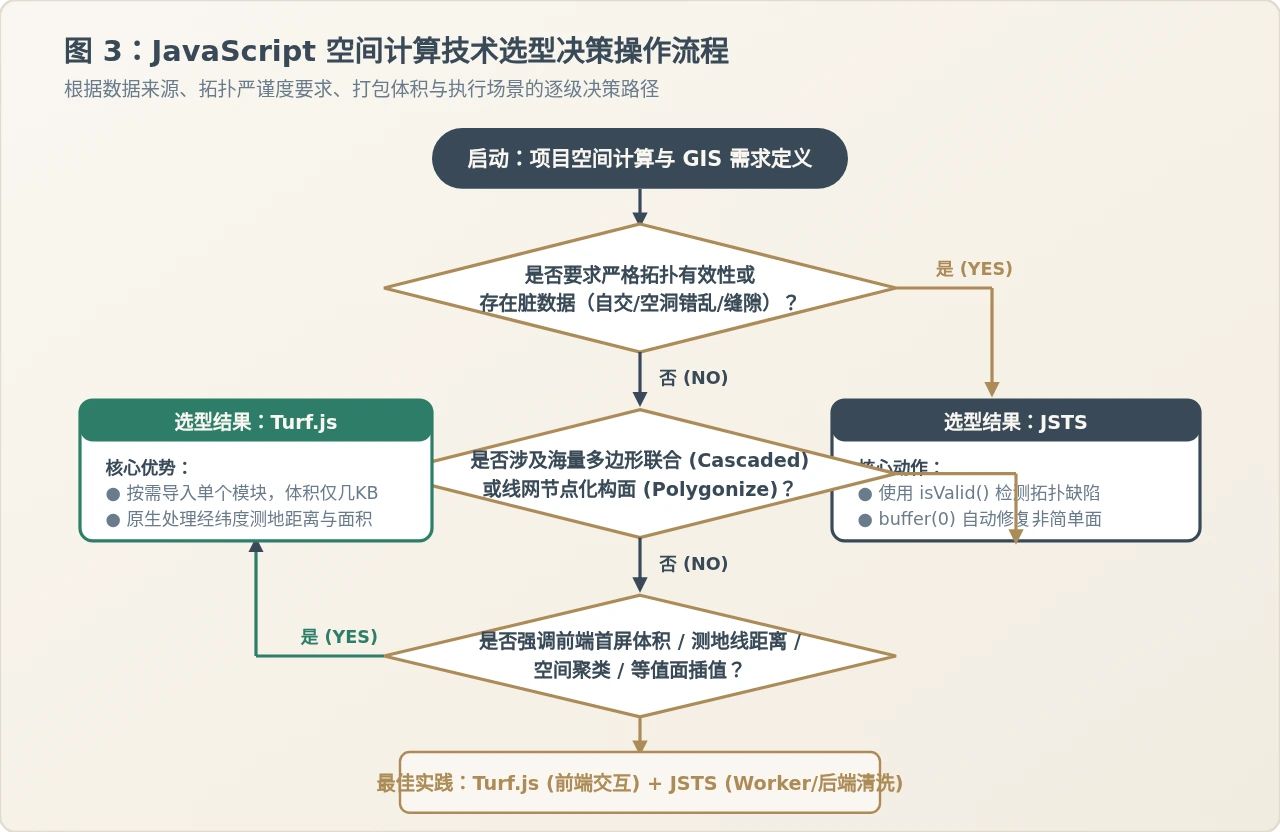
在明确了单一库的边界后,成熟的地理信息系统常常采用“前端交互轻量化,后端拓扑工业化”的混合协同架构:
- 用户交互侧(Turf.js):在前端地图视图中,用户使用鼠标绘制多边形、动态拖拽顶点、测量两点间公里数、实时展示缓冲区阴影,全部使用 Turf.js 完成。响应时间处于毫秒级,且无需维护复杂的投影转换。
- 数据提交与入库侧(JSTS):当用户点击“提交审批/保存成果”时,GeoJSON 数据传入后台 Node.js 微服务(或前端后台 Web Worker)。此时利用 JSTS 将经纬度数据投影至国家标准投影坐标系,调用
IsValidOp进行重叠与自交审查;若发现自相交缺陷,触发buffer(0)自愈;随后与底图红线执行difference切割,确保入库矢量数据的绝对拓扑正确性。
七、工程落地避坑指南
结合实际工程项目中的常见问题,总结以下四条关键避坑准则:
1. 警惕在 JSTS 中直接传入 WGS84 经纬度做缓冲区:
新手常犯的错误是在 JSTS 中直接写 geom.buffer(100),期望获得 100 米的缓冲带。但在 JSTS 中,如果输入的几何数据是经纬度,100 会被当作 100 度(相当于跨越了上万公里)。切记在使用 JSTS 做距离/缓冲区分析前,必须使用 proj4js 将坐标投影为以米为单位的平面坐标系(如 UTM 或 Web 墨卡托 EPSG:3857)。
2. Turf.js 循环 union 会出现雪崩式性能衰减:
避免使用 features.reduce((acc, cur) => turf.union(turf.featureCollection([acc, cur]))) 逐一合并数百个面。这种写法的计算量是阶乘递增的,且每次浮点求交都会使坐标精度产生微小畸变,最终导致第 N 次合并时抛出底层裁剪错误。要素量大于 50 时,应果断改用 JSTS 的 CascadedPolygonUnion。
3. 警惕 Web 墨卡托投影在高纬度带来的面积变形:
如果在 JSTS 中将数据投影至 EPSG:3857 计算面积或距离,越靠近两极区域,投影形变率越大(纬度 60 度处面积会夸大 4 倍)。如果要计算大范围跨纬度要素的精确物理面积,应使用 Turf.js 的 turf.area,或者在 JSTS 前置处理时采用等面积投影(如 Albers 等面积割圆锥投影)。
4. 避免在前端频繁进行 JSTS Reader/Writer 序列化:
GeoJSONReader 和 GeoJSONWriter 的开销与顶点数量成正比。如果一次交互包含数万个顶点,频繁在 GeoJSON 与 JSTS 内部拓扑对象之间往返会产生显著的垃圾回收(GC)停顿。若必须在前端进行密集计算,应尽量在内存中保留 JSTS 几何对象,全部计算完成后再执行一次性写回。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
作者最新文章
相关文章