
深入讲解如何将 Matter.js 物理引擎与 PixiJS 及 Three.js 现代化渲染管线进行彻底解耦,涵盖数据驱动单向同步架构、坐标系映射差异、四步落地流程、固定时间步长与实战完整代码。

当前位置:首页 > JavaScript 项目实战 > 正文
Matter.js 与 PixiJS/Three.js 集成:分离物理计算与渲染
作者:白露
时间:2026-11-05
浏览:398
文章目录
一、为什么必须将物理计算与视图渲染彻底分离?
在初学 Matter.js 时,官方文档最常使用的初始化模板通常会包含 Matter.Render.create()。这个内置渲染器基于浏览器原生的 HTML5 Canvas 2D API 构建,其机制是在每一帧遍历物理世界里的所有刚体,直接将线框(wireframe)或纯色填充画到画布上。
对于物理原型验证、算法调试或几何碰撞盒的肉眼核对,Matter.Render 非常轻便。但在真正的游戏或互动应用中,继续沿用它会遇到难以逾越的瓶颈:
- 渲染能力受限:Canvas 2D 缺乏硬件级 GPU 批处理(Batching),无法利用精灵图集(SpriteSheet)、法线贴图、后期着色器滤镜(Bloom、模糊)以及粒子系统。
- 维度与表现力局限:无法引入 2.5D 透视、三维深度缓冲、动态阴影或 PBR 光照材质。
- 架构耦合与逻辑不可移植:物理状态与 DOM Canvas 元素深度纠缠,导致物理逻辑无法在 Web Worker 甚至 Node.js 无头服务端中独立复用。
因此,工业级的实践方案是只使用 Matter.Engine 和 Matter.World 进行纯数学运算,把所有视觉呈现工作全权移交给专职渲染器(2D 场景使用 PixiJS,3D 场景使用 Three.js)。

在解耦管道中,物理计算与图形绘制形成了清晰的上下游依赖关系:物理域通过刚体对象的 position 和 angle 输出位姿;同步适配层将其转换为渲染器理解的锚点、坐标与矩阵;渲染层只做绘制,绝不向物理层反向修改不可信的位置数据。
二、集成的四大标准实施步骤
无论是集成 PixiJS 还是 Three.js,物理与渲染解耦的开发流程均可拆解为清晰的四个步骤。
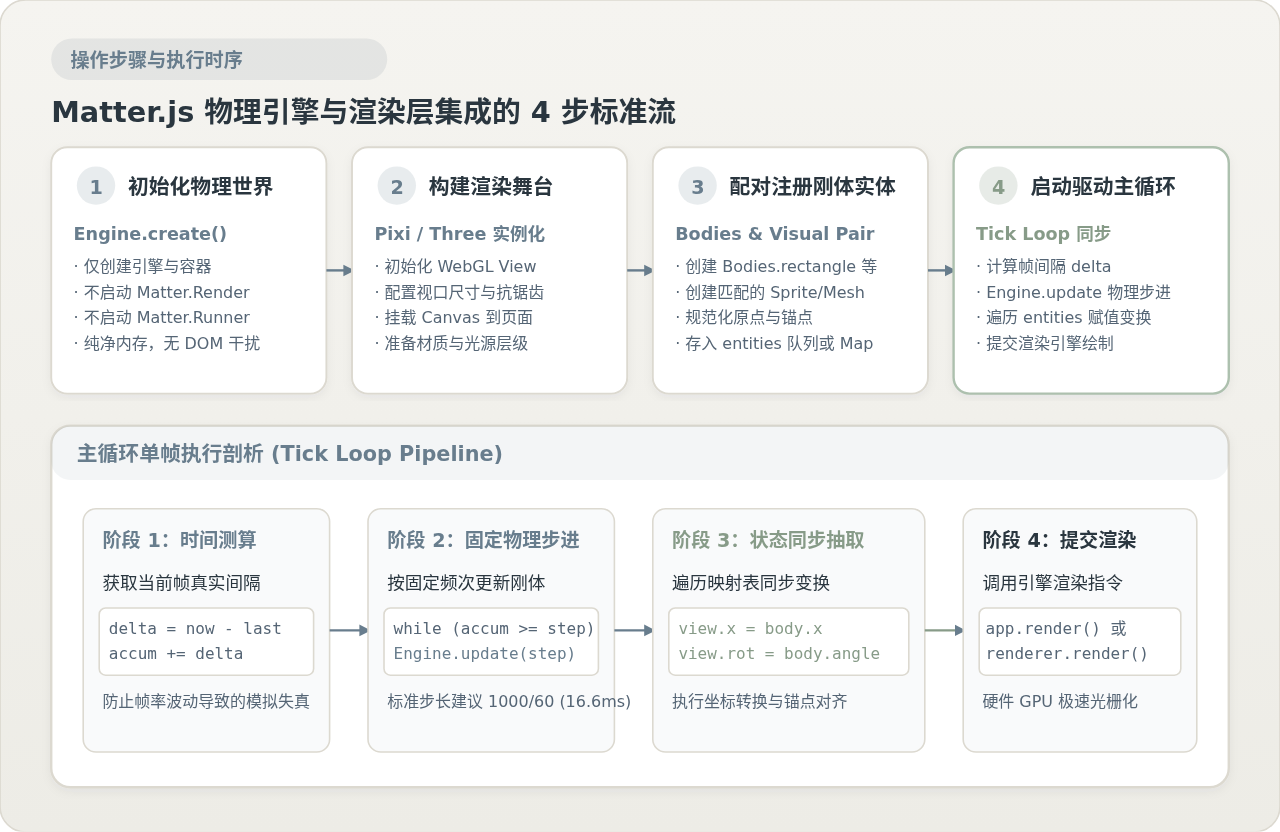
步骤 1:初始化纯计算模式的 Matter 物理环境
创建物理引擎时,不调用 Matter.Render,也不启动 Matter.Runner。我们手动掌控主循环,避免不同事件源对物理时间产生竞争。
import Matter from 'matter-js';

// 仅创建物理引擎,不创建 Render 和 Runner
const engine = Matter.Engine.create();
const world = engine.world;

// 可根据需要微调重力,默认 y 方向为 1
engine.gravity.y = 1;
步骤 2:搭建渲染舞台视口
分别根据项目需求初始化 PixiJS 的 Application,或者 Three.js 的 Scene、Camera 与 WebGLRenderer。此时生成的画布才是挂载到 DOM 树中的真实视觉载体。
步骤 3:成对创建物理刚体与渲染实体,并注册映射
每一个需要具备物理特性的视觉对象,都需要成对创建:一个物理刚体(Body)负责碰撞与重力,一个渲染节点(Sprite 或 Mesh)负责外观。
为了能够在主循环中快速遍历更新,需要维护一个注册表(Registry)。通常使用简单的结构体数组或 ES6 Map:
// 维护物理刚体与渲染对象的绑定关系
const entityPairs = [];

function registerEntity(body, viewNode) {
  Matter.Composite.add(world, body);
  // viewNode 挂载到对应的 Pixi Stage 或 Three Scene
  entityPairs.push({ body, viewNode });
}
步骤 4:构建统一的主驱动循环
在每一帧通过 requestAnimationFrame 触发的驱动回调中,依次执行时间步进、物理更新、数据同步和最终渲染。这一逻辑确保了渲染与物理处于同一帧时序的受控节奏下。
三、PixiJS 与 Three.js 的集成差异:坐标系与变换映射
在同一套 Matter.js 刚体数据输入下,PixiJS 与 Three.js 的接入逻辑存在本质差异。理解这些差异是避免物体位移偏移、旋转不同心或模型反向翻转的关键。
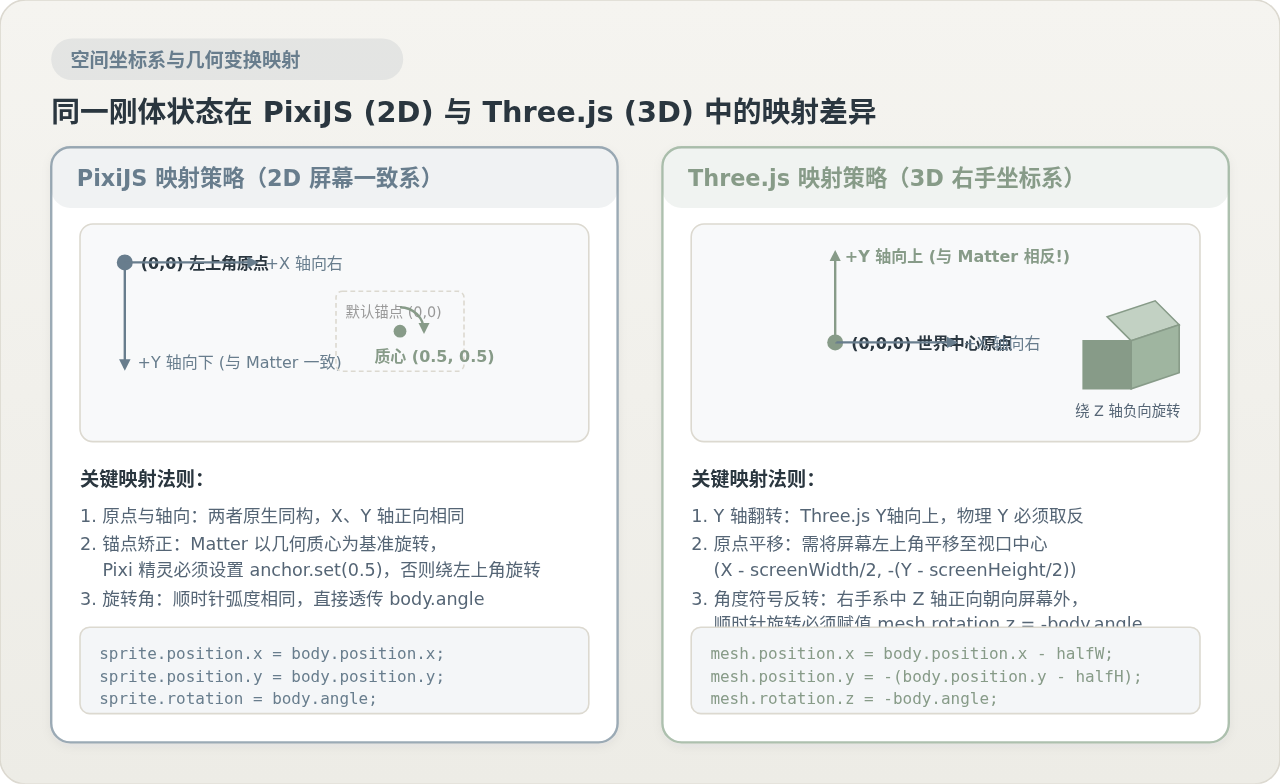
| 对比维度 | PixiJS (2D 渲染) | Three.js (3D/2.5D 渲染) | 差异原因与核心影响 |
|---|---|---|---|
| 坐标原点 | 视口左上角 (0, 0) |
视口屏幕中心 (0, 0, 0) |
Three.js 默认相机以世界中心对齐,需做视口半宽半高的平移转换。 |
| Y 轴正方向 | 向下(与 Matter.js 完全一致) | 向上(与 Matter.js 完全相反) | Three.js 遵循右手坐标系,物理世界的 Y 坐标必须取负:-body.position.y。 |
| 旋转轴与方向 | 平面旋转 sprite.rotation,顺时针为正 |
绕 Z 轴旋转 mesh.rotation.z,顺时针为负 |
右手系中 Z 轴正向垂直屏幕向外,顺时针弧度在右手系中为负角,必须赋值为 -body.angle。 |
| 旋转锚点 / 轴心 | 默认在左上角 (0, 0),必须显式改为 anchor.set(0.5) |
大多数内置 BufferGeometry 默认几何中心即在 (0,0,0) |
Matter.js 刚体的 position 始终指代其几何质心。Pixi 若不设 0.5 锚点,贴图会绕自身左上角画圆甩动。 |
| 空间维度管理 | 纯 2D,使用 zIndex 维持层叠 |
三维空间,可自由设定 Z 轴深度、厚度与立体俯仰角 | Three.js 能够给二维碰撞赋予三维实体的光影与斜角立体感。 |
为什么锚点对齐如此关键?
Matter.js 在计算矩形刚体时,Bodies.rectangle(x, y, width, height) 传入的 x, y 是矩形中心点的坐标。如果渲染层(如 PixiJS 精灵)默认以左上角作为变换基准点,渲染出来的物体中心与物理碰撞盒的中心就会产生半个宽高的偏差,导致物体还没接触就发生悬空碰撞,或者旋转时严重脱节。
四、完整实战代码实现
下面分别给出 Matter.js 分别与 PixiJS 和 Three.js 集成的端到端可执行核心代码。
实战 1:Matter.js + PixiJS 2D 极速渲染集成
该范例展示了如何利用 PixiJS 的 Graphics 绘制带有边框的视觉矩形,并与 Matter.js 刚体保持严格同心运动。
import Matter from 'matter-js';
import * as PIXI from 'pixi.js';

// 1. 初始化 PixiJS 舞台
const app = new PIXI.Application({
  width: 800,
  height: 600,
  backgroundColor: 0xF5F4F0,
  antialias: true
});
document.body.appendChild(app.view);

// 2. 初始化 Matter.js 物理引擎
const engine = Matter.Engine.create();
const world = engine.world;

// 3. 存储映射实体的注册表
const entities = [];

function createBox(x, y, width, height, isStatic = false) {
  // 物理刚体:以中心 (x, y) 为基准
  const body = Matter.Bodies.rectangle(x, y, width, height, {
    isStatic,
    restitution: 0.8, // 弹性系数
    friction: 0.1
  });
  Matter.Composite.add(world, body);

  // 渲染节点:PixiJS Graphics
  const graphics = new PIXI.Graphics();
  graphics.beginFill(isStatic ? 0x687D8D : 0x879B88);
  graphics.lineStyle(1.5, 0x2A363F);
  // 注意:以局部原点为中心向四周绘制,实现几何质心对齐
  graphics.drawRect(-width / 2, -height / 2, width, height);
  graphics.endFill();

  app.stage.addChild(graphics);

  entities.push({ body, view: graphics });
  return body;
}

// 创建地面与掉落箱子
createBox(400, 580, 810, 40, true); // 静态地面
createBox(380, 100, 60, 60, false);
createBox(420, 200, 80, 50, false);

// 4. 利用 Pixi 自身的 Ticker 驱动物理步进与状态同步
let lastTime = performance.now();
const FIXED_TIMESTEP = 1000 / 60; // 16.666ms

app.ticker.add(() => {
  const now = performance.now();
  const delta = Math.min(now - lastTime, 100); // 限制单帧最大时间防溢出
  lastTime = now;

  // 步进物理世界
  Matter.Engine.update(engine, FIXED_TIMESTEP);

  // 单向状态同步:物理 -> 渲染
  for (let i = 0; i < entities.length; i++) {
    const { body, view } = entities[i];
    view.position.x = body.position.x;
    view.position.y = body.position.y;
    view.rotation = body.angle;
  }
});
实战 2:Matter.js + Three.js 2.5D 平面投影集成
在 Three.js 中,我们通常使用正交相机(OrthographicCamera)或透视相机朝向 XY 平面。以下代码展示了关键的 Y 轴反转与原点平移换算:
import Matter from 'matter-js';
import * as THREE from 'three';

const VIEW_WIDTH = 800;
const VIEW_HEIGHT = 600;
const HALF_W = VIEW_WIDTH / 2;
const HALF_H = VIEW_HEIGHT / 2;

// 1. 初始化 Three.js 场景与渲染器
const scene = new THREE.Scene();
scene.background = new THREE.Color(0xF5F4F0);

// 使用正交相机直接对应 1:1 像素单位
const camera = new THREE.OrthographicCamera(
  -HALF_W, HALF_W, HALF_H, -HALF_H, 1, 1000
);
camera.position.set(0, 0, 500);
camera.lookAt(0, 0, 0);

const renderer = new THREE.WebGLRenderer({ antialias: true });
renderer.setSize(VIEW_WIDTH, VIEW_HEIGHT);
document.body.appendChild(renderer.domElement);

// 添加主光源与环境光
const dirLight = new THREE.DirectionalLight(0xffffff, 1.2);
dirLight.position.set(200, 400, 300);
scene.add(dirLight);
scene.add(new THREE.AmbientLight(0xffffff, 0.4));

// 2. 初始化 Matter.js 引擎
const engine = Matter.Engine.create();
const world = engine.world;
const threeEntities = [];

function createThreeBox(x, y, w, h, depth = 40, isStatic = false) {
  // 物理部分(2D 平面计算)
  const body = Matter.Bodies.rectangle(x, y, w, h, { isStatic });
  Matter.Composite.add(world, body);

  // 渲染部分(3D 立体网格)
  const geometry = new THREE.BoxGeometry(w, h, depth);
  const material = new THREE.MeshStandardMaterial({
    color: isStatic ? 0x687D8D : 0x879B88,
    roughness: 0.4,
    metalness: 0.1
  });
  const mesh = new THREE.Mesh(geometry, material);
  scene.add(mesh);

  threeEntities.push({ body, mesh });
}

// 创建地面与方块
createThreeBox(400, 580, 800, 40, 50, true);
createThreeBox(390, 80, 60, 60, 60, false);

// 3. 驱动主循环
function animate() {
  requestAnimationFrame(animate);

  // 物理步进
  Matter.Engine.update(engine, 1000 / 60);

  // 核心映射:处理 Y 轴反转与中心原点偏移
  for (let i = 0; i < threeEntities.length; i++) {
    const { body, mesh } = threeEntities[i];

    // Matter (0,0)在左上角,Three (0,0)在视口中心,且 Y 向上
    mesh.position.x = body.position.x - HALF_W;
    mesh.position.y = -(body.position.y - HALF_H);

    // 右手系绕 Z 轴顺时针为负
    mesh.rotation.z = -body.angle;
  }

  renderer.render(scene, camera);
}
animate();
五、关键陷阱与进阶优化策略
在生产环境中将物理引擎与图形渲染器彻底解耦后,有几个常见问题需要重点规避。
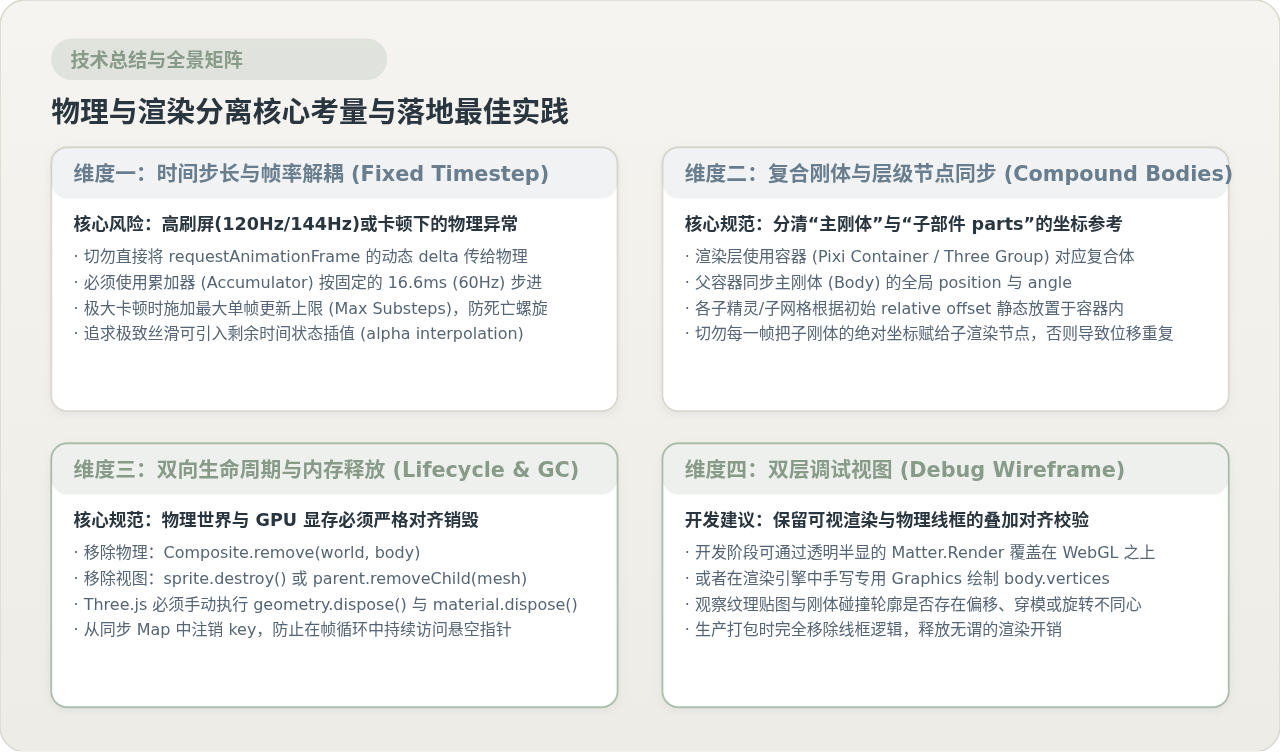
1. 时间步长解耦与累加器机制(Accumulator)
许多开发者习惯直接把渲染帧回调的动态 deltaTime 传给物理引擎:Engine.update(engine, deltaTime)。这是非常危险的隐患。当用户处于 144Hz 高刷新率屏幕,或者浏览器发生垃圾回收卡顿(瞬时 delta 达 100ms 以上)时,物理刚体会因为单步位移过大直接击穿碰撞盒(穿模),或者在不同设备上呈现截然不同的物理轨迹。
标准解法:使用固定时间步长(Fixed Timestep)累加器模式。无论屏幕刷新率是 30Hz、60Hz 还是 165Hz,物理引擎始终以恒定的 16.6ms 步进。
let accumulator = 0;
const FIXED_STEP = 1000 / 60; // 固定的 60Hz 物理频率
let lastTimestamp = performance.now();

function gameLoop(currentTimestamp) {
  requestAnimationFrame(gameLoop);

  let frameTime = currentTimestamp - lastTimestamp;
  lastTimestamp = currentTimestamp;

  // 限制最大 frameTime,避免切换标签页切回时发生“螺旋物理更新”
  if (frameTime > 250) frameTime = 250;
  accumulator += frameTime;

  while (accumulator >= FIXED_STEP) {
    Matter.Engine.update(engine, FIXED_STEP);
    accumulator -= FIXED_STEP;
  }

  // 同步状态到视图
  syncTransforms();

  renderer.render();
}
2. 复合刚体(Compound Bodies)的层级同步
当使用 Matter.Body.create({ parts: [...] }) 组装多边形或复杂机械结构时,body.parts 包含了多个子刚体。
常见错误:在同步循环中遍历每一个
part,并把 part.position 赋给场景中嵌套的子渲染对象。因为 part.position 在 Matter.js 中是世界坐标,如果渲染层本身又是层级嵌套的,子渲染节点会连带父节点的位移叠加两次,导致模型被撕裂飞出屏幕。
规范做法:渲染层使用父容器(Pixi Container 或 Three Group)对应复合刚体的主 Body,在初始化时按相对偏移把各子网格放入父容器中。在循环更新时,只将主刚体的 position 和 angle 同步给父容器,子节点保持相对静止即可。
3. 双向生命周期与显存释放
当游戏中的某个实体被子弹击碎或离开屏幕时,必须严格对称地销毁物理刚体与渲染对象:
- 移除物理:调用
Matter.Composite.remove(engine.world, entity.body),断开空间碰撞树引用。 - 释放 GPU 显存:在 PixiJS 中调用
sprite.destroy({ children: true, texture: false });在 Three.js 中必须手动执行mesh.geometry.dispose()和mesh.material.dispose()。 - 注销注册表:从
entities同步列表中移除该映射项,避免下一帧访问已销毁的空引用。
4. 开发阶段的双层调试视图(Wireframe Overlay)
在视觉调试阶段,美工导出的图片边缘可能留有透明像素,容易导致“视觉上明明没有贴合,物理上已经碰撞”的错觉。可以在主画布之上叠加一层透明的 Canvas,通过临时启动一个半透明的 Matter.Render 或编写自定义绘制脚本,将刚体的真实多边形轮廓线框实时描绘在渲染物体上。确认锚点与碰撞盒 100% 对齐后,再在生产构建时关闭调试图层。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
作者最新文章
相关文章