
针对 Matter.js 中高速刚体穿透障碍物与密集堆叠下陷问题,提供机理剖析、排查判据、四种核心解决方案与参数调优实践指南。

当前位置:首页 > JavaScript 项目实战 > 正文
Matter.js 物体穿透问题排查与参数调优指南
作者:闭包旅人
时间:2026-11-03
浏览:575
文章目录
适用物理引擎:Matter.js 0.19+
碰撞检测
隧道效应
性能调优
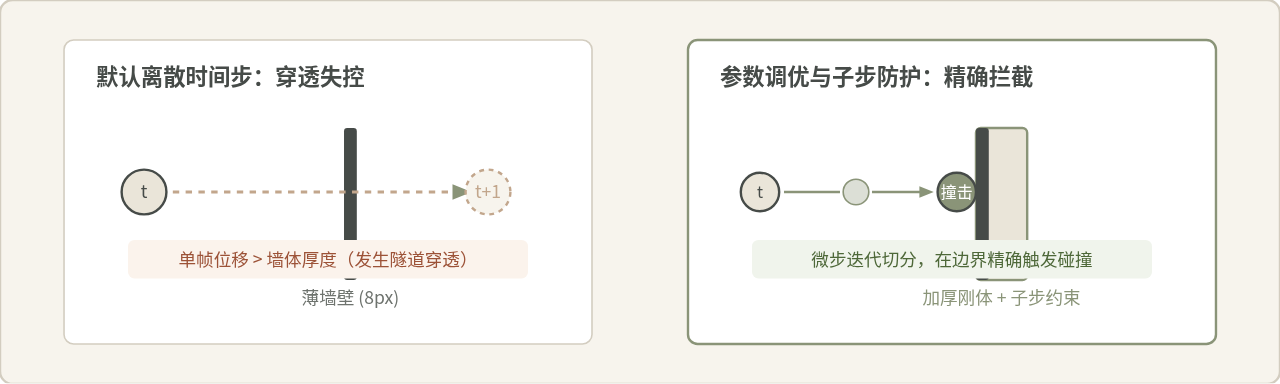
刚体穿透是使用 Matter.js 进行游戏或交互物理系统开发时最常见的异常表现,常见于子弹飞跃薄墙、弹珠脱离边界或密集堆叠时方块缓慢陷落地面。解决穿透的核心路径是:先通过速度与厚度几何判据确定穿透类型,再结合时间子步细分(Sub-stepping)、边界几何补偿或前瞻射线扫掠(Raycasting),并在必要时适度提升求解器位置迭代次数。本文将系统拆解穿透成因,给出明确的排查指标与四种生产级应对方案。
一、穿透现象的物理机制与本质
Matter.js 是一款基于离散时间步(Discrete Simulation)冲量求解的二维物理引擎。在每个更新循环中,引擎依据刚体当前的速度矢量计算下一个时间片的位置,并在新位置上执行 SAT(分离轴定理)进行凸多边形交叠检测。如果发生重叠,求解器便计算反弹冲量将刚体分离。
这一机制决定了它在处理极端动态场景时存在固有限制,通常表现为两种完全不同的物理现象:
- 高速运动下的“隧道效应”(Tunneling Effect):当物体的运行速度极快,或者障碍物的厚度极其单薄时,物体在第
t帧位于障碍物正面,而在第t + 1帧直接跳跃到了障碍物背面。在这两个离散时间点上,物体与障碍物均没有发生几何交叠,因此碰撞事件完全不会被触发,物体如同穿过隧道一样飞越了墙体。 - 重压环境下的“下陷穿模”(Solver Sinking):当大量刚体垂直堆叠或受到持续的强冲量推挤时,物体会逐渐下陷嵌入地面或相邻刚体中。这通常并非几何跳步所致,而是因为每个时间步分配给接触约束的求解迭代次数不足,穿透误差累积无法在单帧内完全修正。
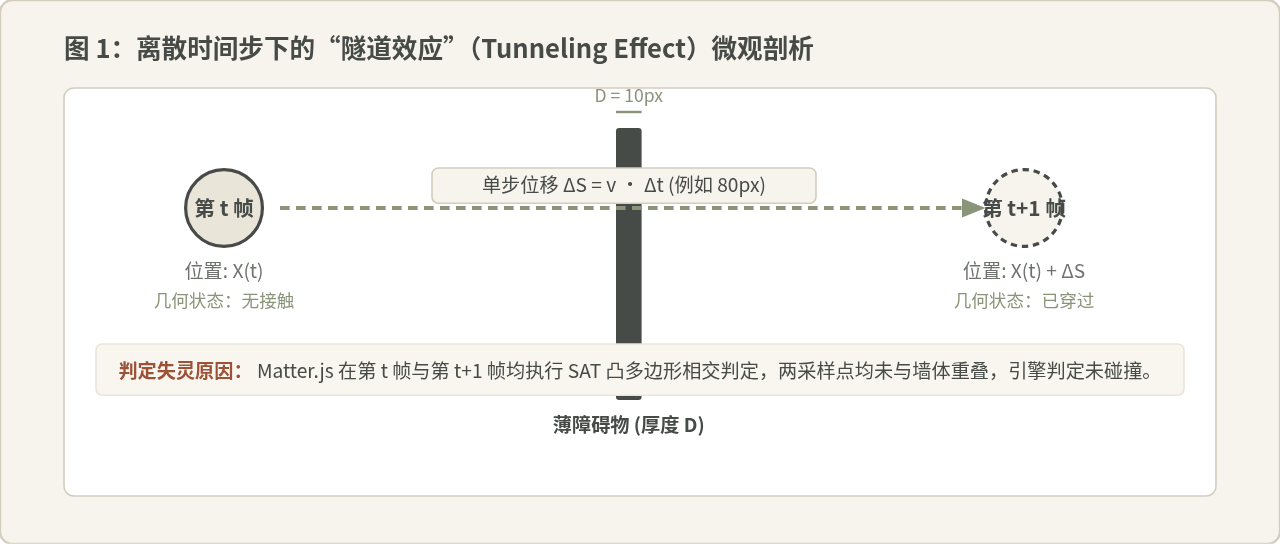
如上图所示,设单帧时间间隔为 Δt(在 60FPS 下约为 0.0167 秒),物体行进速度为 v,物体的单帧移动位移量即为 ΔS = v · Δt。若障碍物的截面厚度为 D,物体的碰撞半宽为 r,一旦满足几何条件 ΔS > D + 2r,物体在连续两个采样点之间便有极高概率越过整个碰撞体区域,导致物理引擎判定漏网。
二、系统排查流程与临界判据
在着手修改代码之前,应遵循科学的排查顺序,切忌在不明确原因的情况下盲目拉大引擎全局参数。标准排查流程可分为四个阶段:
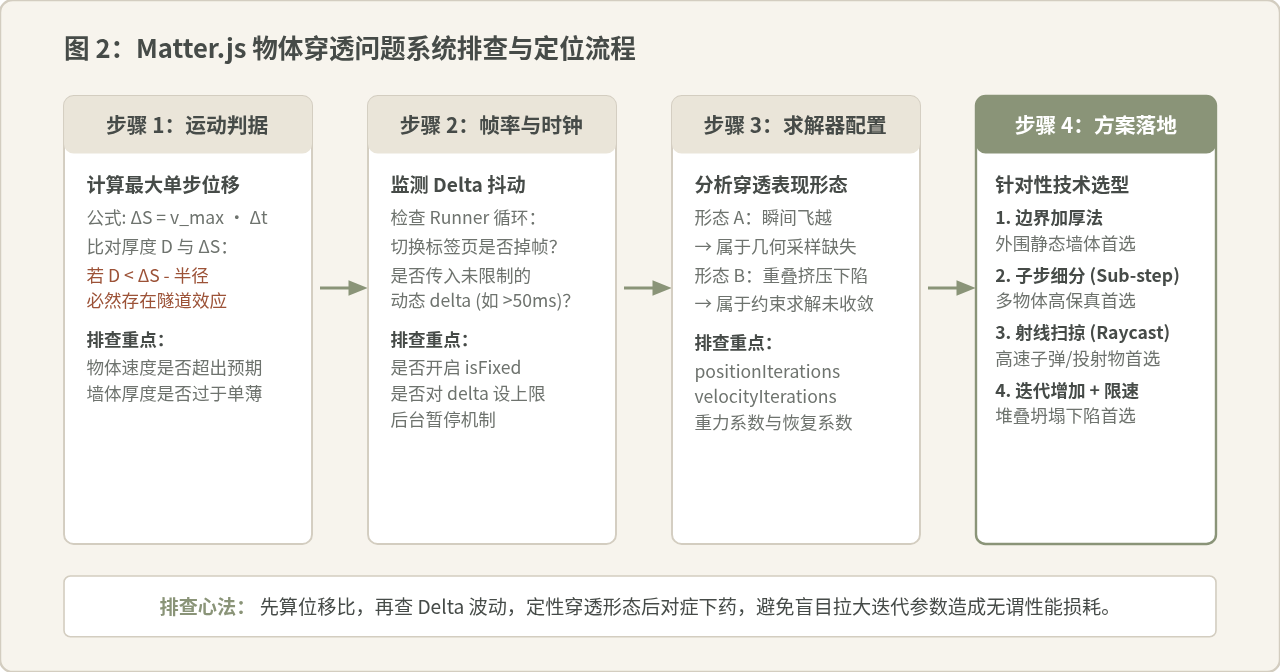
- 计算临界位移比:量化场景中刚体的最大速度
body.speed与障碍物厚度。例如,当小球速度达到 1500 px/s 时,在 60Hz 刷新率下单帧位移为 25px。如果挡板厚度仅有 5px,小球半径为 8px,单帧跨度(25px)明显大于有效拦截区间(5 + 16 = 21px),必然会发生物理穿透。 - 审查更新时钟与帧率波动:检查驱动物理引擎的循环机制。如果使用浏览器原生
requestAnimationFrame驱动且未对单步最大delta设限,在切换浏览器后台标签页或遇到主线程卡顿后,突发的巨额delta(如 100ms~300ms)会导致瞬间位移激增数十倍,引发灾难性穿透。 - 区分穿透形态并检查求解器:观察物体是瞬间跳跃还是逐渐挤压下沉。若是挤压下沉,排查
engine.positionIterations(默认 6)和engine.velocityIterations(默认 4)是否偏低,同时排查重力倍率是否设置过大。 - 排查碰撞过滤器(Collision Filter):在复杂的物理体系中,先确认刚体的
collisionFilter.mask、category以及group是否正确配置,排除因规则屏蔽导致的“假性穿透”。
三、容易混淆的认知误区辨析
在处理 Matter.js 穿透问题时,开发者常有一些看似合理却存在局限的直觉假设。深入理解这些误区有助于避免在生产环境中引入无效开销。
说法辨析一:“只要将 positionIterations 设为极大值(如 50),就能彻底解决穿透”
为什么看似合理:位置迭代次数(positionIterations)直接决定了约束求解器对物体间穿透与重叠修正的精度。在处理方块堆叠、多节绳索连接等约束场景时,增加迭代次数确实可以显著减少相互穿模和抖动下陷。
局限与修正:迭代求解器的工作前提是物体已经发生了重叠(AABB / SAT 碰撞对已生成)。在高速运动引起的隧道效应中,物体在第 t 帧与第 t+1 帧根本没有接触,引擎从未将其加入待求解的碰撞对列表,迭代 50 次甚至 100 次在此处起不到任何拦截作用。更严重的是,过高的迭代次数会剧烈占用 CPU,导致渲染帧率暴跌、delta 进一步拉大,反而让隧道穿透更容易发生。
说法辨析二:“只要障碍物设置了 isStatic: true,物体就绝对无法穿越”
为什么看似合理:静态物体(isStatic)具有无穷大的质量与转动惯量,受到任何冲量都不会改变其自身位置与速度,在宏观直觉上等同于“牢不可破的刚性墙体”。
局限与修正:isStatic 保证的是障碍物自身不被撞飞、不被外力推动,但并没有改变离散碰撞检测的底层数学逻辑。动态小球在高速飞行时,越过静态薄板的概率与越过动态薄板完全相同。要拦截高速小球,必须保证刚体具备足够的几何厚度或提高采样频率,静态属性并不能免除隧道效应。
四、四种抗穿透方案与参数调优实践
根据不同的业务特征与性能约束,Matter.js 项目中通常有四种成熟的抗穿透手段。开发者应根据具体场景进行组合应用。
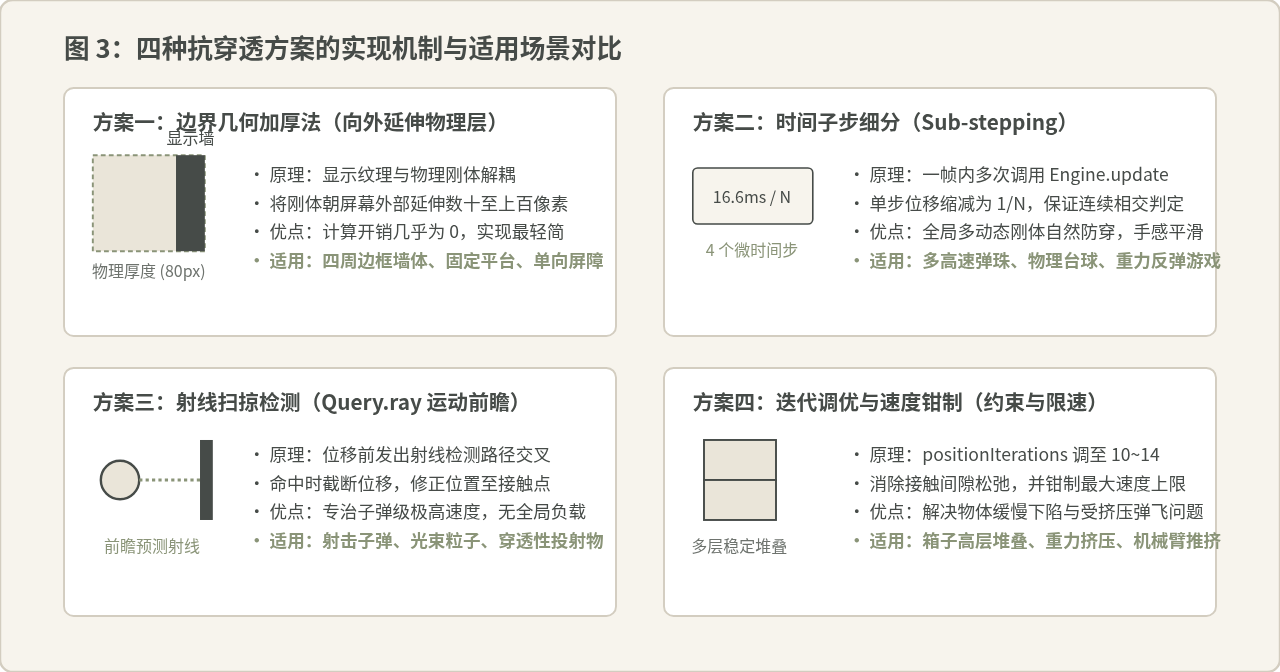
方案 1:边界几何加厚法(向外扩展物理层)
适用场景:视口边缘墙壁、关卡平台底座、不可移动的外围单向挡板。这是实现成本最低、对性能零损耗的方案。
实现原则:将渲染图层与物理刚体几何尺寸解耦。视觉上呈现的是一条 4px 或 8px 的细线,但物理刚体朝画面外侧延伸 100px 到 200px。只要刚体厚度远大于物体的单步位移极限,即使物体具有极高初速度,也会落入厚板内部被 SAT 算法可靠捕捉。
// 创建视口边界:物理加厚 150px,但向外侧偏移,保持内边缘与屏幕贴合
const screenWidth = 800;
const screenHeight = 600;
const wallThickness = 150; // 物理厚度充分抵抗高速穿透

const ground = Matter.Bodies.rectangle(
  screenWidth / 2,
  screenHeight + wallThickness / 2, // 几何中心向视口外侧位移
  screenWidth * 2,
  wallThickness,
  {
    isStatic: true,
    render: { visible: false } // 隐藏实际过厚的物理调试图形
  }
);

// 业务侧若需要视觉线条,可使用独立图形对象绘制在 (0, screenHeight - 2) 位置
方案 2:时间子步细分(Sub-stepping)
适用场景:弹珠机、物理台球、包含大量中高速运动物体互撞的动态沙盒。该方案能全局提升碰撞保真度,有效抑制所有动态刚体间的穿透。
实现原则:替代默认的 Matter.Runner,在每个屏幕渲染帧中,将总时间增量均匀切分为 N 个更小的微步(Sub-steps),多次调用 Engine.update。例如细分 4 步后,每次物理迭代仅推移约 4.16ms,位移缩小至原来的四分之一,使物体无法跃过薄壁。
// 高保真子步更新循环驱动实现
const engine = Matter.Engine.create();
const SUB_STEPS = 4; // 每个渲染帧切分为 4 个物理子步
const FIXED_DELTA = 1000 / 60; // 维持 60Hz 基准步长 (约 16.66ms)
const SUB_DELTA = FIXED_DELTA / SUB_STEPS; // 每个子步约 4.16ms

let lastTime = performance.now();

function customLoop(currentTime) {
  requestAnimationFrame(customLoop);

  let elapsed = currentTime - lastTime;
  lastTime = currentTime;

  // 限制最大耗时上限,防止浏览器后台休眠后恢复发生瞬间时间跳跃
  if (elapsed > 100) {
    elapsed = 100;
  }

  // 执行子步迭代
  for (let step = 0; step < SUB_STEPS; step++) {
    Matter.Engine.update(engine, SUB_DELTA);
  }

  // 此处调用自定义渲染层(如 PixiJS / Three.js / Canvas 2D)
}

requestAnimationFrame(customLoop);
方案 3:射线扫掠预测(Query.ray 运动前瞻)
适用场景:射击游戏中的子弹、箭矢、爆炸碎片等体积微小、速度极高的投射物。使用子步细分会对全局所有物体产生开销,而射线扫掠仅针对极少数子弹执行,性价比极高。
实现原则:在刚体移动之前,从其当前坐标沿速度方向发出一根长度等于 v · Δt 的射线。通过 Matter.Query.ray 查询路线上是否存在相交障碍物。若存在,直接将其位置吸附至碰撞点表面,并手动触发反弹冲量或爆炸销毁逻辑。
// 在物理步更新前进行高速子弹射线预测
Matter.Events.on(engine, 'beforeUpdate', function(event) {
  const bullets = [/* 获取当前活跃子弹刚体列表 */];
  const obstacles = [/* 待拦截的静态与动态障碍物刚体 */];
  const deltaSec = engine.timing.lastDelta / 1000;

  for (let i = 0; i < bullets.length; i++) {
    const bullet = bullets[i];
    const startPoint = { x: bullet.position.x, y: bullet.position.y };

    // 计算按当前速度将在本帧发生的位移终点
    const endPoint = {
      x: bullet.position.x + bullet.velocity.x * deltaSec * 60,
      y: bullet.position.y + bullet.velocity.y * deltaSec * 60
    };

    // 发射带有子弹等宽半径的粗射线进行碰撞预测
    const rayWidth = (bullet.circleRadius || 4) * 2;
    const collisions = Matter.Query.ray(obstacles, startPoint, endPoint, rayWidth);

    if (collisions.length > 0) {
      const hit = collisions[0]; // 命中首个障碍物

      // 修正子弹坐标至接触表面,阻止其飞越
      Matter.Body.setPosition(bullet, {
        x: hit.point.x,
        y: hit.point.y
      });

      // 触发业务碰撞响应(例如反弹、造成伤害或销毁)
      bulletOnHit(bullet, hit.body);
    }
  }
});
方案 4:约束求解器迭代调优与速度钳制
适用场景:多个箱子垂直堆叠、推土机推挤大量小刚体时的下陷与抖动异常。配合最大速度上限,防止物理世界进入数值发散状态。
调优指南:
engine.positionIterations:默认 6。若场景出现挤压陷落,建议调优至 10 ~ 14。它控制位置约束投影的消除速度。engine.velocityIterations:默认 4。若物体发生不规则剧烈反弹,建议调优至 8 ~ 10。- 速度钳制(Velocity Clamping):当两个刚体在深度重叠分离瞬间可能获得非预期的超大速度,进而引起下一帧严重穿模,必须对其最大速度设定安全天花板。
// 求解器配置调优与全局速度上限控制
const engine = Matter.Engine.create({
  positionIterations: 12, // 提升位置约束收敛度,稳定高层堆叠
  velocityIterations: 8,   // 提升冲量计算稳定性
  constraintIterations: 4  // 保证弹簧/铰链连接处不拉伸失控
});

const MAX_SPEED = 30; // 设定物理世界安全最大标量速度

Matter.Events.on(engine, 'afterUpdate', function() {
  const allBodies = Matter.Composite.allBodies(engine.world);
  for (let i = 0; i < allBodies.length; i++) {
    const body = allBodies[i];
    if (body.isStatic) continue;

    // 检查并截断超出极速的冲量
    if (body.speed > MAX_SPEED) {
      const ratio = MAX_SPEED / body.speed;
      Matter.Body.setVelocity(body, {
        x: body.velocity.x * ratio,
        y: body.velocity.y * ratio
      });
    }
  }
});
五、调优参数矩阵与选型总结
在实际项目中,往往需要根据物体类型与硬件性能进行差异化选型。下表与图示总结了常见场景下的核心配置与计算开销对比:
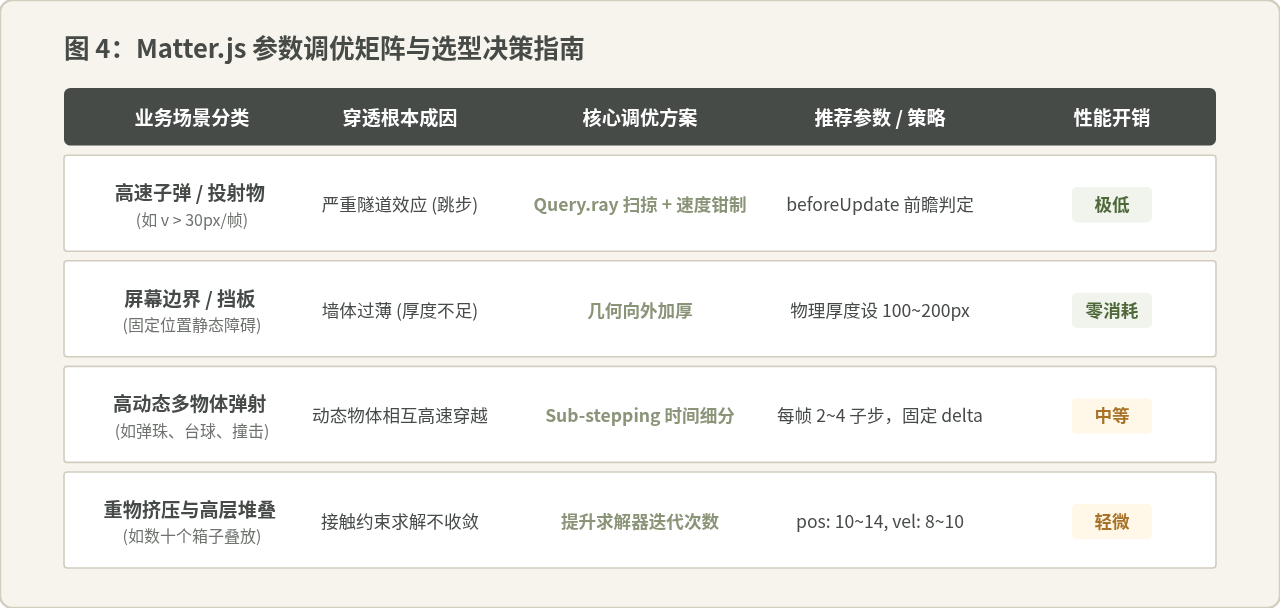
| 业务场景 | 穿透诱因 | 推荐方案 | 核心关键参数 | 性能影响 |
|---|---|---|---|---|
| 高速枪弹、射箭投射物 | 速度极大导致跳步漏判 | Query.ray 扫掠拦截 |
帧前射线预判 + 坐标修正 | 微弱(仅遍历投射物) |
| 视口边缘、静态关卡地面 | 墙体厚度小于单帧位移 | 几何向外加厚(100px+) | 物理尺寸加厚,视觉纹理不变 | 无额外计算负担 |
| 高动态多球碰撞、物理弹球 | 多个快速物体交替穿越 | 子步细分(Sub-stepping) | SUB_STEPS = 2 ~ 4 |
中等(物理步随倍数增加) |
| 箱子重叠、高层物理搭积木 | 约束松弛、挤压下沉 | 提升求解器迭代次数 | positionIterations: 12 |
轻微(适度增加约束计算) |
六、生产环境运行保障清单
在交付实际应用或游戏产品时,建议对照以下检查项,确保防穿透逻辑在各种极端客户端环境下均能平稳运行:
- 页面失焦防护:监听
document.addEventListener('visibilitychange')。当页面隐藏(document.hidden === true)时,主动暂停物理循环;在切回页面瞬间,重置计时器或丢弃首帧时间差,避免累积的高额 delta 导致整个物理系统瞬间炸开。 - 避免滥用超大尺寸与超小刚体:Matter.js 对于小于 5px 的微型刚体以及宽高比超过 1:20 的极度扁平多边形在数值计算上稳定性较低。建议小物体碰撞体半径不小于 8px。
- 验证方法:在调试阶段,可通过手动将物体速度放大 3~5 倍,或在更新循环中人为注入 100ms 延迟,检验障碍物与子步逻辑在低帧率高速度下的防穿透鲁棒性。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
作者最新文章
相关文章