
深入解析 Turf.js 核心地理空间算法体系,全面剖析测量、转换与聚合三大类算法的底层原理、API用法、工程边界与性能调优策略。

当前位置:首页 > JavaScript 项目实战 > 正文
Turf.js 常用地理空间算法分类解析:测量、转换与聚合
作者:桌面漫游
时间:2026-11-05
浏览:465
文章目录
Turf.js 空间分析
GeoJSON 计算
测量 · 转换 · 聚合
WebGIS 架构
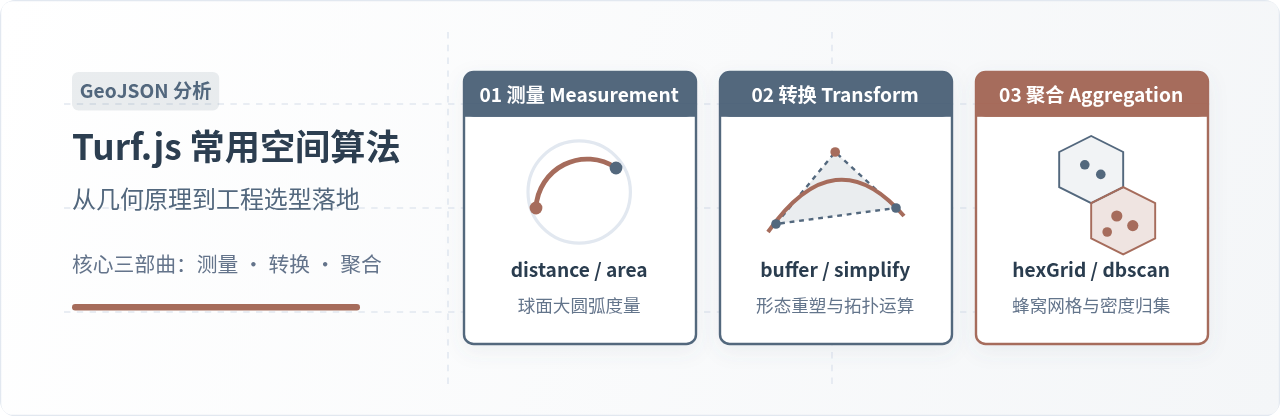
Turf.js 地理空间算法核心架构:从纯数学度量、几何形态重塑到离散要素汇聚
在前端或 Node.js 环境中处理地理空间数据时,纯粹依赖坐标加减往往会陷入“投影变形、极地失真、拓扑自相交”的数学陷阱。Turf.js 作为基于标准 GeoJSON 规范的客户端空间分析库,将复杂的球面三角学与平面计算几何封装为模块化函数。本文将工程实践中最常用的算法划分为测量(Measurement)、转换(Transformation)与聚合(Aggregation)三大核心类别,深入剖析其底层算法原理、标准调用规范、隐藏约束及生产选型边界。
一、测量算法(Measurement):在球面几何中度量物理世界
在 WebGIS 开发中,测量是最基础但也最容易埋下精度隐患的环节。测量类算法的核心输入通常是基础要素(如 Point、LineString 或 Polygon),输出则是标量数值(如距离、弧度、方位角或面积)。理解测量算法的关键,在于认识到地球是一个近似椭球体,而非笛卡尔平面。
1.1 大圆测距与表面积:turf.distance 与 turf.area
很多初学者在计算两点间距离时,习惯套用平面勾股定理 √(Δx² + Δy²)。然而,经线间距随着纬度升高而急剧收敛:在赤道处 1 经度约合 111 公里,而在北纬 60 度处则收缩至约 55.8 公里。如果直接使用欧几里得距离,在远离赤道的区域将产生灾难性的误差。
turf.distance 采用 Haversine(半正矢公式),假定地球为平均半径 R = 6371.0088 公里的标准球体,计算连接两点的大圆(Great Circle)劣弧长度:
import { point } from '@turf/helpers';
import distance from '@turf/distance';

// 严格遵循 GeoJSON 规范:[经度 longitude, 纬度 latitude]
const shanghai = point([121.4737, 31.2304]);
const beijing = point([116.4074, 39.9042]);

const distKm = distance(shanghai, beijing, { units: 'kilometers' });
console.log(`京沪大圆测距结果: ${distKm.toFixed(2)} km`); // 输出约 1068.18 km
⚠️ 经纬度逆序的经典陷阱
国内地图 SDK(如早期的百度、高德私有参数)常以 [latitude, longitude] 排序,而 GeoJSON 国际标准(RFC 7946)严格规定必须为 [经度, 纬度](对应数学直角坐标系中的 [x, y])。如果顺序颠倒,计算距离时不仅点位会偏移到大洋彼岸,更会导致 Haversine 内部三角函数超出有效定义域而静默失效。
与测距类似,多边形面积测量 turf.area 并不采用平面鞋带公式(Shoelace Formula),而是基于球面多边形立体角(Solid Angle)进行球面积分,默认直接返回以平方米(m²)为单位的物理实测面积。
1.2 沿线切片与航向角:turf.along、turf.lineSlice 与 turf.bearing
在物流轨迹回放、管网资产巡检中,我们经常需要“沿路线行进 X 公里”或“提取指定两点间的路段”。Turf.js 提供了极其简洁的轨迹分析链条:
- turf.bearing(from, to):计算两点相对于正北方向的顺时针夹角,返回值在
-180° 到 180°之间,常用于确定车辆图标朝向。 - turf.along(line, distance, options):沿着 LineString 轨迹线从起点开始测量,返回距离指定物理距离处的插值点。
- turf.lineSlice(startPt, stopPt, line):寻找起点与终点在折线上的最近正交投影点,并精准切出子折线。
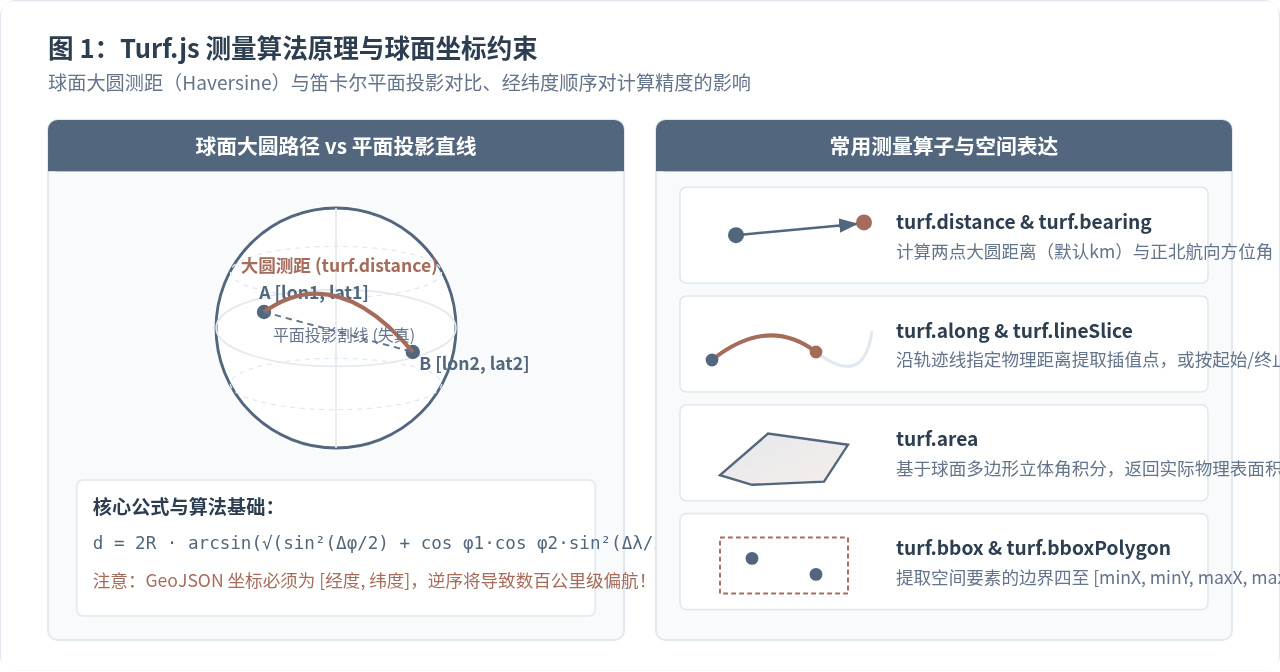
图 1:Turf.js 测量算法原理与球面坐标约束(球面大圆路径与常用几何测度算子)
二、转换算法(Transformation):形态重塑与拓扑集合运算
转换类算法接收一个或多个几何要素作为输入,输出经过形态畸变、拓扑构造或尺寸缩放后的全新几何要素。这部分算法是 GIS 中计算开销最大、算法结构最复杂的一环。
2.1 缓冲区分析:turf.buffer 的计算开销与精度权衡
turf.buffer 几乎是城市规划、避灾分析中使用率最高的函数。它可以围绕点、折线或多边形向外(或向内负缓冲)扩展指定距离的等距边界。
其底层数学原理基于闵可夫斯基和(Minkowski Sum):将原始图形上的每个线段向两侧沿单位法向量平移 R,拐角外侧则通过圆弧多边形插补。这里的关键参数是 steps(拐角圆弧细分步数,默认 8):
import { point } from '@turf/helpers';
import buffer from '@turf/buffer';

const station = point([121.4737, 31.2304]);

// 构建 3 公里半径保护圈,将 steps 设为 16 以获取平滑边缘
const bufferedZone = buffer(station, 3, {
  units: 'kilometers',
  steps: 16
});
💡 性能提示:防范步长导致的顶点爆炸
对于拥有数千个拐点的复杂折线,如果盲目将 steps 设为 64,生成的缓冲区顶点数将以 O(N × steps) 暴增,导致浏览器渲染主线程直接卡死。对于大屏可视化或宏观概览,将 steps 维持在 8 甚至 4 即足以满足视觉要求。
2.2 几何抽稀与保真:turf.simplify(道格拉斯-普克算法)
高精度的矢量地图边界(如中国各省界线)往往包含数十万个密集点位,直接在前端图层传输或渲染极其昂贵。turf.simplify 实现了经典的 Ramer-Douglas-Peucker(道格拉斯-普克)算法:
- 连接折线首尾两点形成基准弦线;
- 计算折线上所有中间点到该弦线的垂直欧氏距离,找出最大垂直距离点 P_max;
- 若最大距离小于设定容差
tolerance,则剔除期间所有中间点;若大于容差,则保留该点并在其两侧递归划分区间。
通过合理设置 tolerance: 0.01(度数单位),通常可以在肉眼难以察觉边界畸变的前提下,直接削减 80% 以上的冗余坐标。
2.3 拓扑布尔运算:turf.union、turf.intersect 与 turf.difference
多边形布尔运算基于扫描线(Sweep-line)和多边形裁剪引擎(如 Martinez-Rueda 或 Clipper 算法)。它们负责计算多边形的公共交集(intersect)、合并轮廓(union)以及遮罩扣除(difference)。
import intersect from '@turf/intersect';
import difference from '@turf/difference';

// 计算两个多边形重合的安全隐患重叠区
const dangerArea = intersect(zoneA, zoneB);

// 从行政区总范围中扣除保护区,提取可用建设用地
const availableLand = difference(districtPolygon, protectedZone);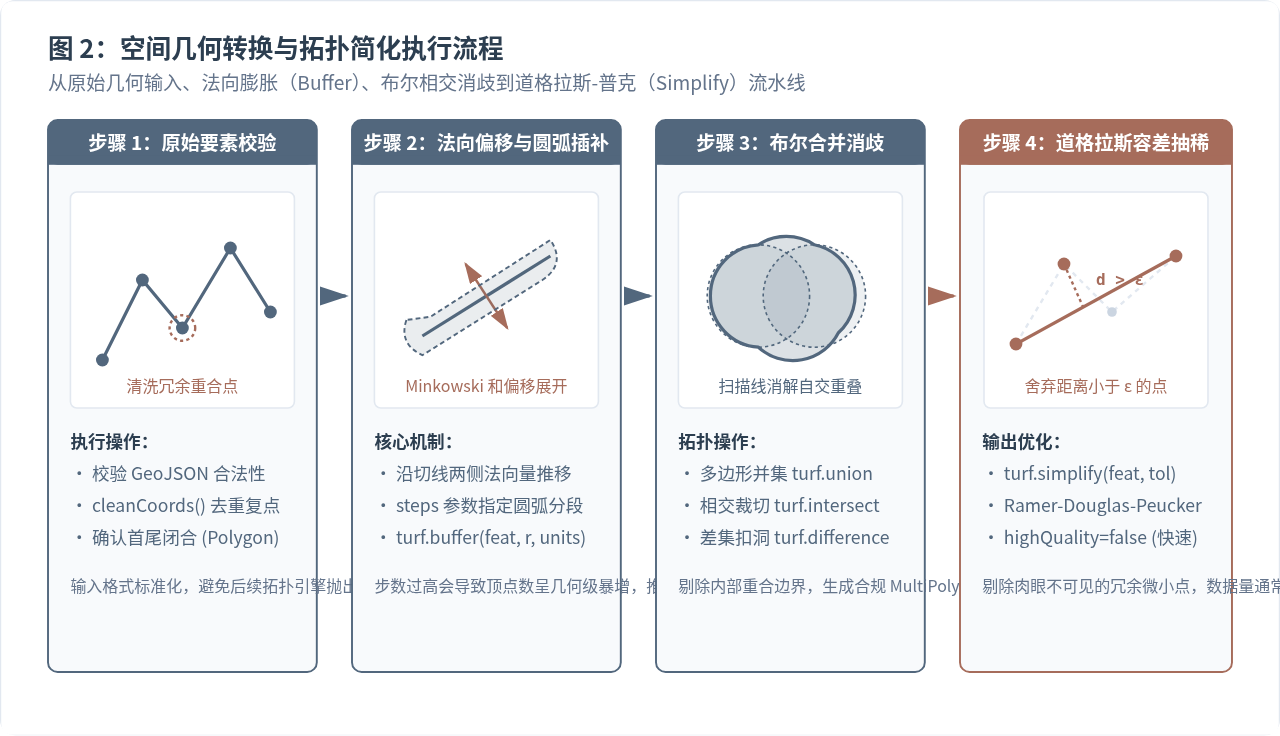
图 2:空间几何转换与拓扑简化执行流程(原始清洗 → 法向偏移 → 布尔相交消歧 → 容差精简)
三、聚合算法(Aggregation):离散数据的空间重组与统计
在海量点位(如数万辆共享单车分布、城市物联网传感器)场景下,单独渲染点标记会导致图层完全遮挡并耗尽显存。聚合类算法的核心任务是将高密度的离散几何重组为结构化、具备统计价值的聚合要素。
3.1 空间包含与属性归集:turf.pointsWithinPolygon 与 turf.collect
判断点是否在多边形内部是空间查询的基本操作,底层采用射线投射法(Ray-Casting Algorithm):从目标点向水平方向引一条无限长的射线,计算该射线与多边形边界的相交次数——奇数次则在内部,偶数次则在外部。
turf.collect(polygons, points, inProperty, outProperty) 则进一步建立了空间关联:将落在各多边形内部的点要素的特定属性(如订单金额、污染指数)收集为一个数组并写入多边形的 properties 中,为后续求和或求均值提供数据基础。
3.2 离散蜂窝网格剖分:turf.hexGrid 的几何优势
在空间统计中,除了常规的矩形方格(turf.squareGrid),更受推崇的是正六边形蜂窝网格(turf.hexGrid)。
六边形剖分具备一个独特的几何特性:它到其相邻的全部 6 个邻居中心的距离是完全相等的。相比之下,四边形网格存在“正交邻居(距离 d)”与“对角线邻居(距离 √2 d)”的各向异性偏差。在模拟污染物扩散、城市打车热点时,六边形能够有效消除边界方向性偏倚。
import hexGrid from '@turf/hex-grid';
import collect from '@turf/collect';

const bbox = [121.30, 31.10, 121.65, 31.40]; // 城市外包框
const cellSide = 2; // 六边形边长 2 公里

// 1. 生成规则蜂窝网格
const grid = hexGrid(bbox, cellSide, { units: 'kilometers' });

// 2. 将离散的传感器点数据聚合归集到蜂窝单元中
const aggregatedGrid = collect(grid, sensorPoints, 'pm25', 'values');

// 3. 计算每个蜂窝内的均值
aggregatedGrid.features.forEach(cell => {
  const vals = cell.properties.values || [];
  cell.properties.avgPm25 = vals.length
    ? vals.reduce((a, b) => a + b, 0) / vals.length
    : 0;
});
3.3 空间密度聚类:turf.clustersDbscan
与基于固定网格的机械剖分不同,DBSCAN(基于密度的聚类算法)属于自适应的无监督聚类。它无需预先指定要生成几个簇(区别于 K-Means),而是由两个空间物理参数决定:
- maxDistance:邻域搜索半径 ε(如 2.5 公里)。
- minPoints:构成核心点(Core Point)所需的最低点密度(如 5 个点)。
DBSCAN 会自动识别出高密度聚集簇,并将孤立点标记为 noise: true。聚类完成后,可使用 turf.convex 对每个簇的点集求解凸外包络面,直接在地图上勾勒出城市热点活跃区域。
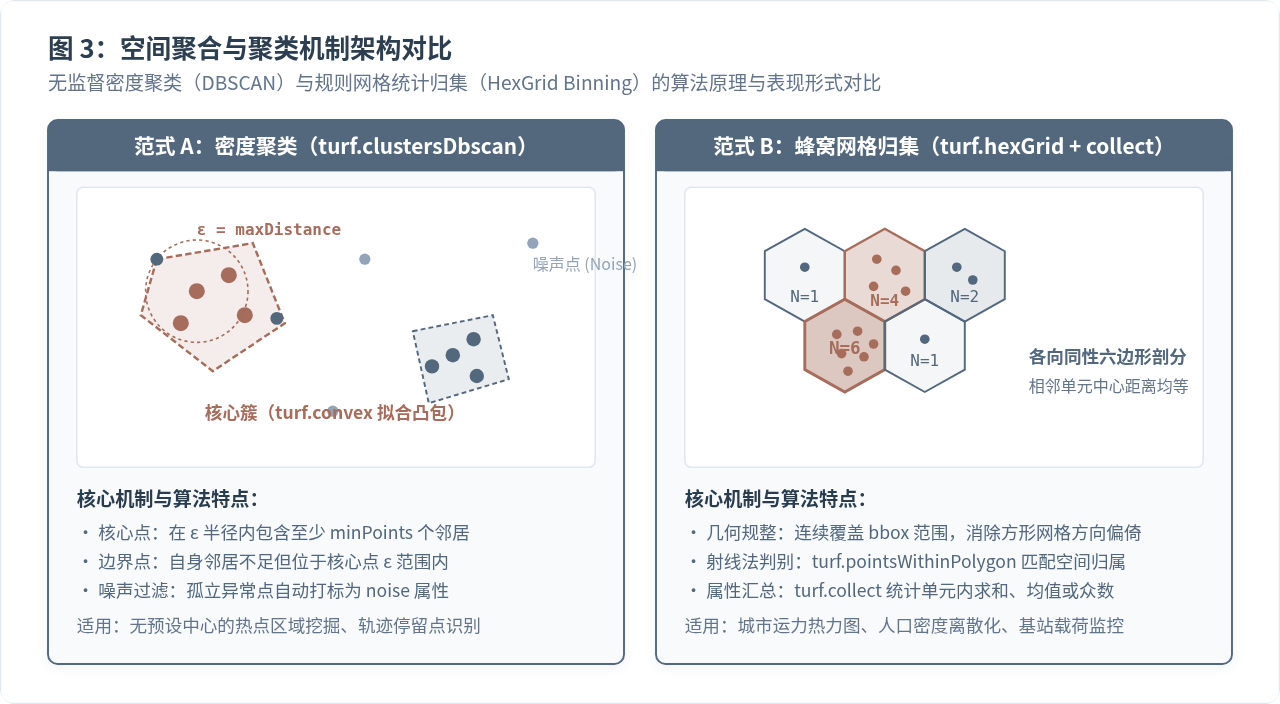
图 3:空间聚合与聚类机制架构对比(DBSCAN 密度挖掘 vs HexGrid 蜂窝网格归集)
四、工程落地选型与性能避坑指南
将 Turf.js 算法落地到千万级或高实时性业务系统中时,开发者不仅要掌握 API 的功能调用,更要对各类算法的时间复杂度与计算边界保持清醒认知。
| 算法大类 | 常用代表函数 | 时间复杂度 | 内存占用 | 典型适用场景与限制 |
|---|---|---|---|---|
| 测量算法 | distance, area, bbox, along |
O(1) ~ O(N) | 极低 (无需克隆要素) | 纯数学球面计算,可在主线程高频运行,警惕坐标经纬反转 |
| 转换算法 | buffer, simplify, union, intersect |
O(N log N) ~ O(N²) | 中等 ~ 较高 (生成大量新顶点) | 复杂面求交前必须预先 simplify,严格控制 buffer steps |
| 聚合算法 | clustersDbscan, hexGrid, collect |
O(M × N) | 高 (大量临时对象存储) | 点集超过 5,000 时建议移入 Web Worker 或结合 R-Tree 空间索引 |
4.1 生产环境关键避坑要诀
综合众多团队在地理计算中的实际踩坑经历,以下三条法则是保障前端应用平稳运行的底线:
- 1. 绝不跨线程阻塞 UI 渲染:
虽然 Turf.js 运行在纯 JS 环境中,但当参与布尔相交或聚合的点数超过 5,000 时,单次计算时间极易超过 50ms。务必利用
Web Worker将空间计算任务移入后台线程,仅将最终结果通过postMessage回传给主线程。 - 2. 复杂布尔运算前的“预净化”:
第三方传入的 GeoJSON 常常存在自相交、零长度线段或首尾未闭合的脏数据。在执行
turf.union或turf.intersect之前,先调用turf.cleanCoords清洗,必要时先跑一遍容差极微小的turf.buffer(polygon, 0)修复自交环。 - 3. 空间索引预过滤:
在执行多边形包含判断
turf.pointsWithinPolygon时,不要拿一万个点与上百个多边形直接进行暴力双重循环(复杂度为 O(M × N))。应先用轻量的turf.bbox提取外包矩形,或使用 Flatbush / RBush 构建 R-Tree 二维空间索引,快速筛除不在候选区内的点位后再进行精确射线测试。
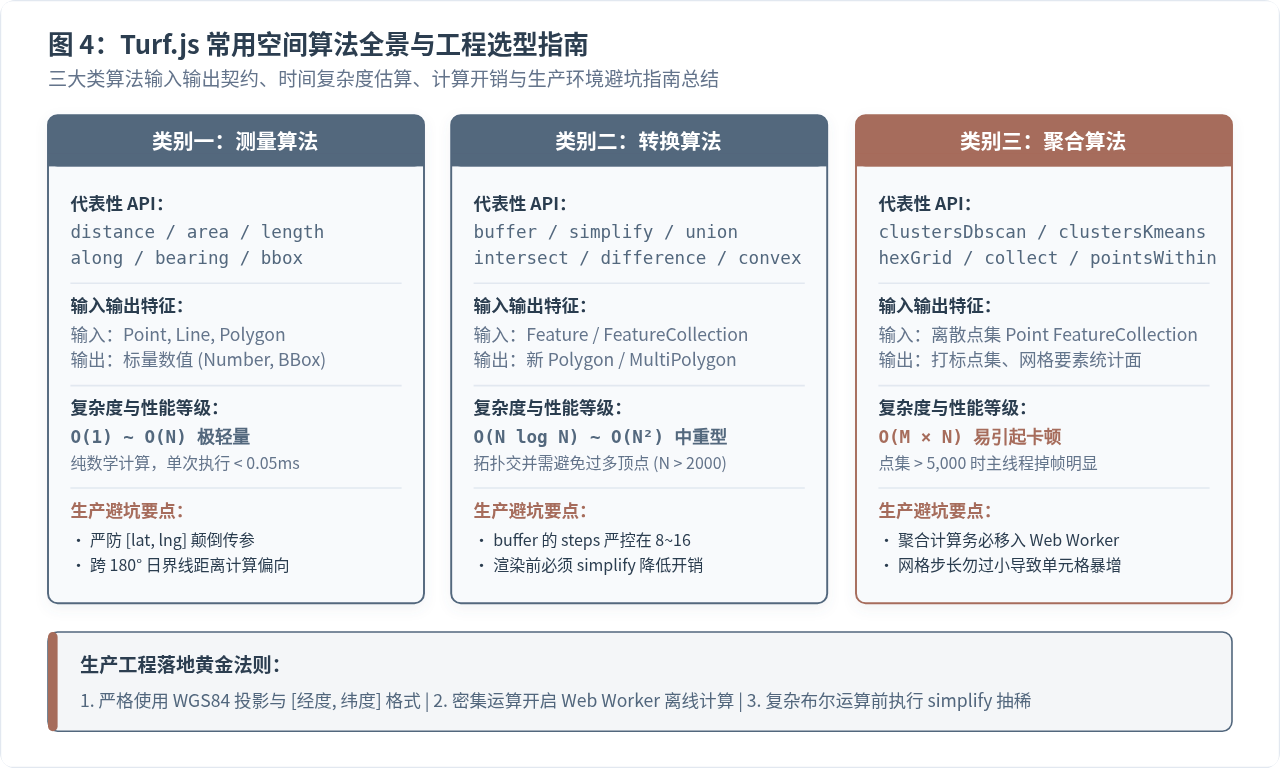
图 4:Turf.js 常用空间算法全景与工程选型指南(三大类别矩阵与生产落地黄金法则)
结语
Turf.js 将专业的地理信息系统(GIS)算法降维普及到了通用 JavaScript 开发者手中。掌握测量、转换与聚合这三大算法分类的本质差异与运行成本,能够帮助我们在面对复杂空间分析需求时,精准选择出最兼顾数学严谨性与运行时性能的技术实现方案。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
作者最新文章
相关文章