
深入解析在 ammo.js (Bullet 物理引擎 Web 版) 中解决高速物体穿透(隧道效应)的完整方案。详解 Swept Sphere 连续碰撞检测原理、两个核心 API 参数配置、标准代码范例及避坑指南。

当前位置:首页 > JavaScript 项目实战 > 正文
怎么解决 ammo.js 高速物体穿透问题?CCD 配置详解
作者:函数茶馆
时间:2026-11-02
浏览:373
文章目录
Web 3D / Bullet Physics 核心指南
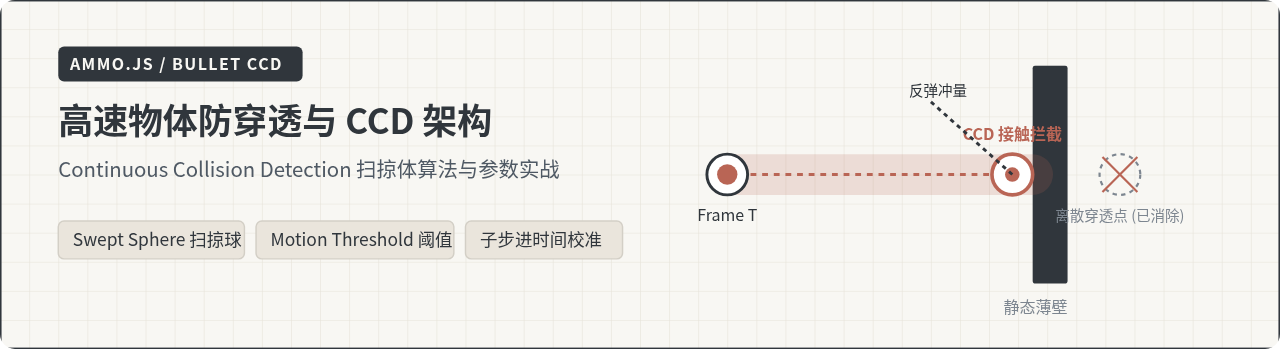
图 0:ammo.js 连续碰撞检测 (CCD) 扫掠体拦截与隧道效应防护全局示意
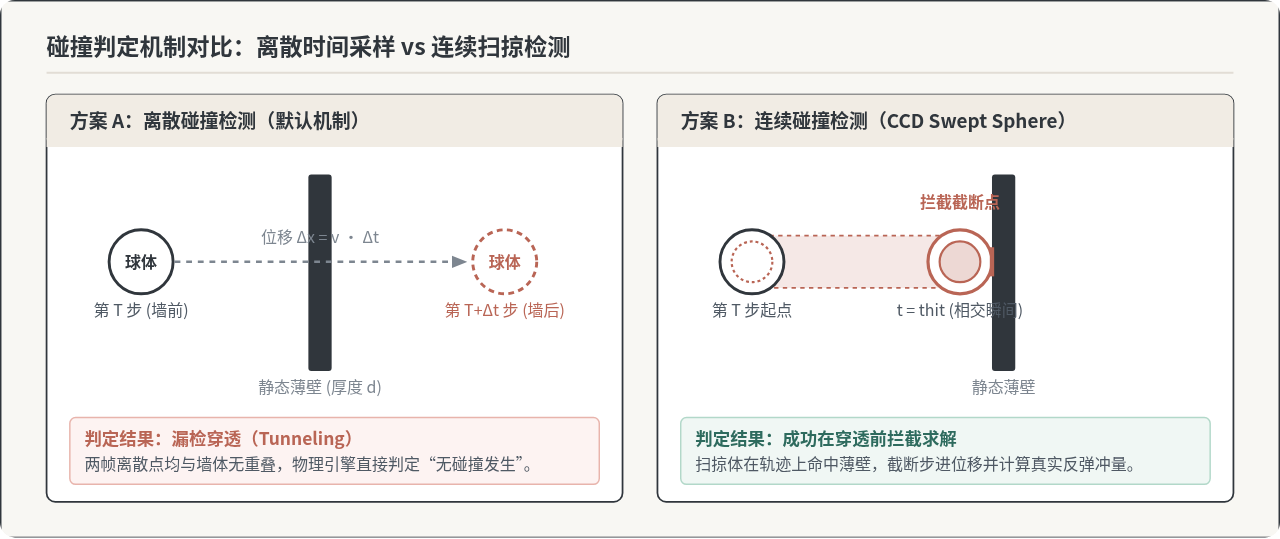
图 1:离散时间采样导致的隧道效应漏判 vs CCD 扫掠体连续检测成功拦截对比
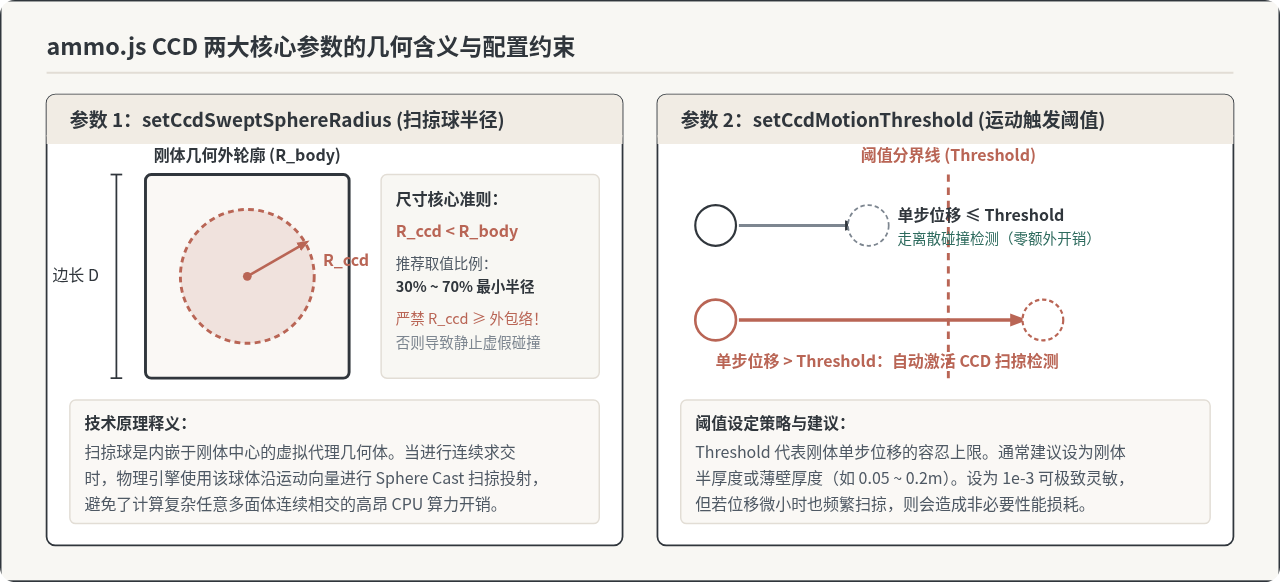
图 2:Swept Sphere 半径约束与 Motion Threshold 运动位移判定临界条件
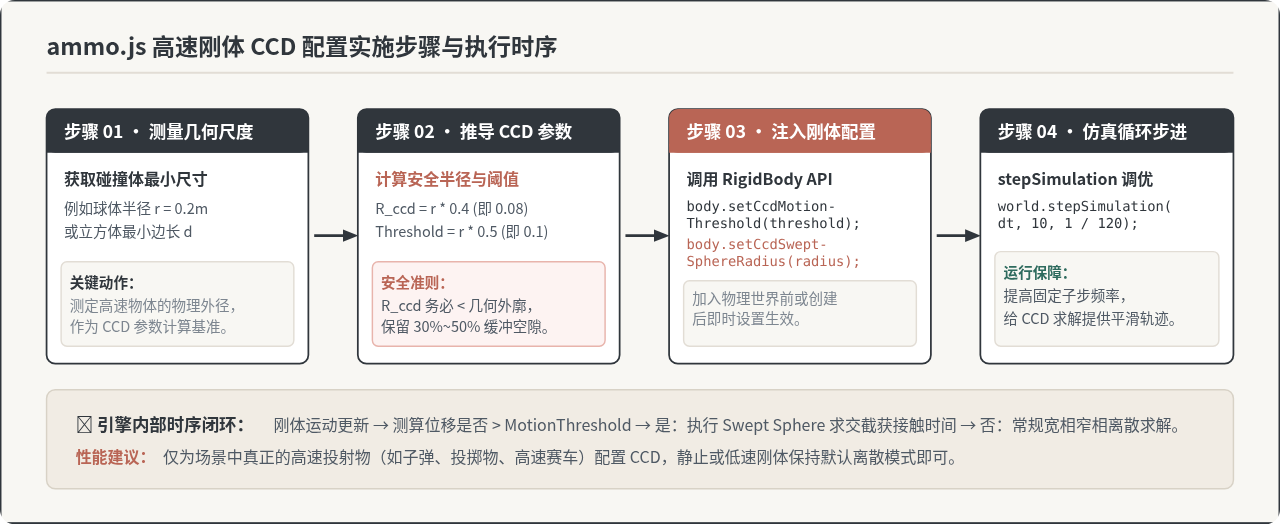
图 3:ammo.js 高速刚体 CCD 属性配置与仿真运行流程
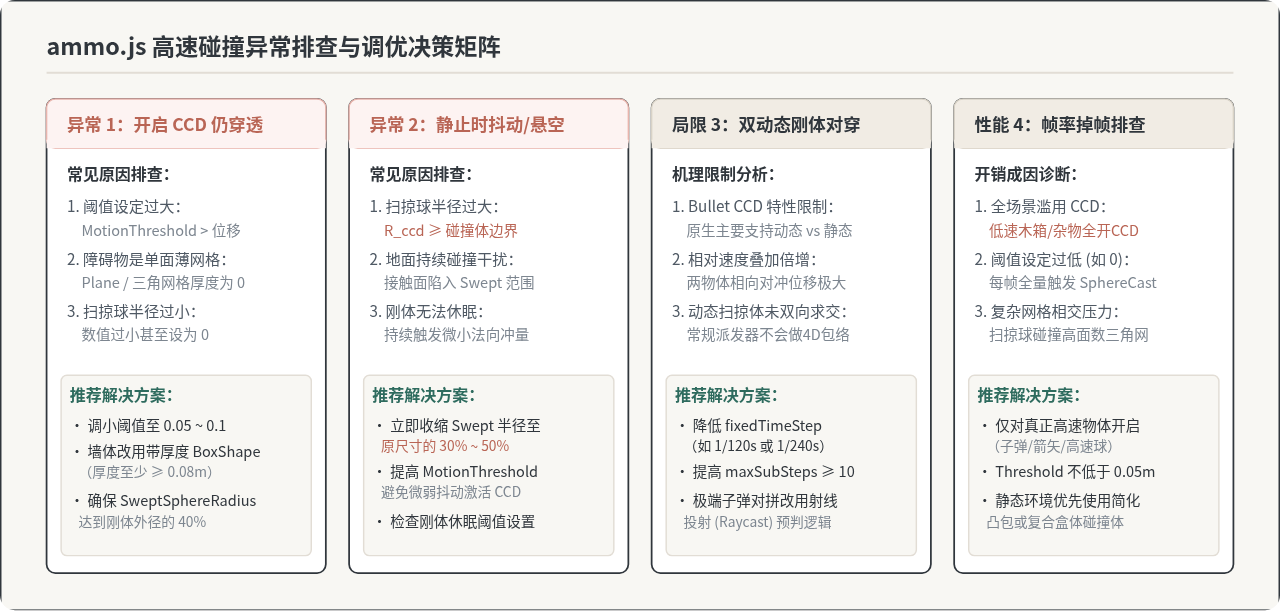
图 4:ammo.js 高速碰撞异常定位与参数优化决策矩阵
主题:连续碰撞检测 (Continuous Collision Detection)
运行环境:ammo.js / WebAssembly
难度:中级实战
在基于 ammo.js(Bullet 物理引擎 WebAssembly 移植版)开发 3D 应用或游戏时,快速飞行的子弹、撞球或下落物体直接“穿透”墙体与地面的现象,属于典型的物理仿真“隧道效应”(Tunneling)。产生穿透的根本原因是默认的离散采样在单帧位移过大时跳过了碰撞交集。彻底解决该问题的标准做法是开启并正确配置连续碰撞检测(Continuous Collision Detection,简称 CCD),通过调用刚体的
setCcdMotionThreshold 与 setCcdSweptSphereRadius 两个核心 API,配合合理的刚体几何比例与物理步长,让物理世界在单步位移超过阈值时触发扫掠球求交,从而在穿透发生前精准拦截碰撞。
一、高速物体为什么会穿墙?离散检测与隧道效应
为了理解 CCD 的必要性,首先需要明确 ammo.js 默认的物理仿真工作方式。ammo.js 与底层 Bullet 物理引擎默认使用的是离散碰撞检测(Discrete Collision Detection)。在每个时间切片(例如 60Hz 刷新率下的约 16.6 毫秒)内,物理引擎根据物体当前时刻的速度向量,瞬时计算并更新其下一时刻的空间坐标。
假设某刚体以 120 m/s 的速度飞行,单个时间步长为 1/60 s,其在单个子步内的位移距离可达 2.0 米。如果目标障碍物(如一扇厚度为 0.1 米 的墙体)恰好位于起始点与终点之间,刚体在前一刻位于墙前 0.5 米,在下一刻已经瞬移到了墙后 1.4 米 处。
在整个演算过程中,物理引擎只分别在两个离散的时间戳上对刚体和墙体的几何形状进行重叠相交检测(AABB 与窄相测试)。由于两个时刻刚体均处于墙体之外,离散相交判定得出的结论完全是“无碰撞”,物体便毫无阻碍地穿透了过去。这种物体在时间步之间跳过碰撞体积的现象,被称为隧道效应(Tunneling)。
一些开发者初次遇到穿透时,会尝试通过缩小 fixedTimeStep(例如从 1/60 缩小至 1/240)或盲目增加 maxSubSteps 来解决。增加细分步长固然缩小了单步位移,但对于极高速的小物体(如枪械子弹、高速乒乓球),单纯堆叠步长不仅会导致 CPU 计算耗时成倍增加、引起网页掉帧,而且只要物体速度足够大或瞬时卡顿丢帧,穿透依然无法杜绝。
二、ammo.js 的 CCD 机制与两个核心参数
如果对任意复杂三维网格进行完全连续的时空相交测试(如四维时空凸包求交),算力开销将极为高昂,根本无法满足 Web 端的实时渲染需求。因此,Bullet / ammo.js 采用了一种极为高效的工程化实现:扫掠球连续碰撞检测(Swept Sphere CCD)。
引擎在高速运动的刚体内部嵌入一个虚拟的球体(Swept Sphere)。当刚体在单步内的位移超过预设阈值时,引擎将这个球体沿着运动方向做一次线性投射扫掠(Sphere Cast)。一旦扫掠轨迹与场景中的障碍物表面相交,引擎就会精确计算出接触时间 t_hit (0 < t_hit ≤ 1),将刚体的位移截断在接触瞬间,并由约束求解器计算碰撞反弹与法向冲量。
在 ammo.js 中,为刚体开启 CCD 必须成对配置 btRigidBody 上的两个核心方法:
1. setCcdMotionThreshold(threshold) —— 运动位移触发阈值
threshold 表示刚体在单个物理子步内允许位移的距离上限(单位:米)。
- 触发逻辑:如果刚体在单个物理步内的位移小于或等于该阈值,引擎判断其速度处于安全区间,依然执行开销极低的常规离散检测;只有当单步位移严格大于该阈值时,才会激活扫掠球检测。
- 配置准则:阈值通常应设为刚体最小外接尺寸或半厚度(例如半径为
0.2m的球体,可设为0.1到0.2)。设为0.001可以让 CCD 几乎始终触发,但如果场景中低速移动的微小位移也频繁进行射线投射,会增加不必要的性能损耗。
2. setCcdSweptSphereRadius(radius) —— 扫掠球半径
radius 代表内嵌在刚体中心、用于沿运动轨迹进行求交判定的虚拟球体半径。
- 必须严格遵守的铁律:扫掠球半径必须严格小于刚体本身的碰撞体几何外轮廓!(即
radius < R_body)。 - 推荐比例:通常建议取刚体最小包围尺寸的
30% ~ 70%。例如刚体是一个半径0.5m的球体,扫掠球半径应配置为0.2m左右。
⚠️ 极高频严重错误警示:
绝不能为了追求“绝对防穿透”而把
绝不能为了追求“绝对防穿透”而把
setCcdSweptSphereRadius 设得大于或等于刚体本身的几何尺寸。如果扫掠球半径达到或超过刚体外轮廓,当刚体静止在地面或贴着墙面时,扫掠球会直接嵌入地面碰撞体内,导致引擎在每一步都误认为刚体发生穿透并施加强制位移分离,表现为物体在地面莫名剧烈抖动、持续弹跳、无法平稳静止休眠,甚至直接弹飞到太空中。
三、实战配置步骤与完整代码范例
在标准 WebGL / Three.js / Babylon.js 项目中,配置 ammo.js CCD 需遵循“初始化世界 → 创建碰撞体 → 计算尺度参数 → 注入 CCD 属性 → 规范循环步进”的完整链路。
核心步骤详解
-
创建物理世界与派发器:
Bullet 物理世界默认支持连续派发。在创建btDiscreteDynamicsWorld后,可通过physicsWorld.getDispatchInfo().set_m_useContinuous(true)确保全局开启连续碰撞派发能力。 -
计算刚体的物理尺度:
确定高速刚体的最小几何维度。以一个高速炮弹(半径为0.15 米的球体)为例,其最小半径为0.15。 -
注入 CCD 参数:
取半径的 40% 作为扫掠球半径:0.15 * 0.4 = 0.06;取半径的 50% 作为位移触发阈值:0.15 * 0.5 = 0.075。对创建出的btRigidBody实例调用对应方法。 -
平稳推进物理仿真循环:
在渲染主循环(如requestAnimationFrame)中,合理设置stepSimulation的子步上限与固定步长。
完整 JavaScript / ammo.js 配置代码示例
// 1. 初始化 ammo.js 物理世界核心管线
const collisionConfiguration = new Ammo.btDefaultCollisionConfiguration();
const dispatcher = new Ammo.btCollisionDispatcher(collisionConfiguration);
const broadphase = new Ammo.btDbvtBroadphase();
const solver = new Ammo.btSequentialImpulseConstraintSolver();

const physicsWorld = new Ammo.btDiscreteDynamicsWorld(
  dispatcher,
  broadphase,
  solver,
  collisionConfiguration
);

// 设置重力加速度
physicsWorld.setGravity(new Ammo.btVector3(0, -9.82, 0));

// 确保调度信息中启用连续碰撞检测支持
physicsWorld.getDispatchInfo().set_m_useContinuous(true);

/**
 * 2. 创建具备 CCD 防穿透保护的高速小球/子弹刚体
 * @param {number} radius - 球体几何半径 (单位: 米)
 * @param {number} mass - 刚体质量 (kg)
 * @param {Ammo.btVector3} initialPos - 初始发射位置
 * @param {Ammo.btVector3} velocity - 高速初速度向量
 */
function createFastProjectile(radius, mass, initialPos, velocity) {
  // 构造碰撞几何外形
  const shape = new Ammo.btSphereShape(radius);

  const transform = new Ammo.btTransform();
  transform.setIdentity();
  transform.setOrigin(initialPos);

  const motionState = new Ammo.btDefaultMotionState(transform);
  const localInertia = new Ammo.btVector3(0, 0, 0);
  shape.calculateLocalInertia(mass, localInertia);

  const rbInfo = new Ammo.btRigidBodyConstructionInfo(
    mass,
    motionState,
    shape,
    localInertia
  );
  const body = new Ammo.btRigidBody(rbInfo);

  // 赋予初速度
  body.setLinearVelocity(velocity);

  // ===【核心 CCD 配置区域】===
  // 1. 设置运动位移触发阈值:当单步位移超过半径的 50% 时触发 CCD 扫掠
  const ccdMotionThreshold = radius * 0.5;
  body.setCcdMotionThreshold(ccdMotionThreshold);

  // 2. 设置扫掠球半径:务必小于几何半径,推荐取 30% ~ 50%
  const ccdSweptSphereRadius = radius * 0.4;
  body.setCcdSweptSphereRadius(ccdSweptSphereRadius);

  // 将刚体添加到物理世界
  physicsWorld.addRigidBody(body);
  return body;
}

// 3. 在主渲染循环中稳定更新物理世界
let lastTime = performance.now();

function physicsLoop() {
  requestAnimationFrame(physicsLoop);

  const now = performance.now();
  const deltaTime = (now - lastTime) / 1000;
  lastTime = now;

  // 参数说明:
  // 第 1 参数: 帧间隔 deltaTime (秒)
  // 第 2 参数: 最大子步数 maxSubSteps,防止掉帧时物理严重滞后
  // 第 3 参数: 固定仿真时间步长 fixedTimeStep,推荐 1/120 或 1/60
  physicsWorld.stepSimulation(deltaTime, 10, 1 / 120);
}

physicsLoop();
四、CCD 生效的必要条件与四大常见避坑陷阱
在实际项目落地中,很多开发者即便调用了上述两个函数,依然会遇到穿墙、抖动或性能急剧下滑的情况。以下列出排查中必然涉及的四大核心陷阱:
陷阱 1:静态障碍物属于零厚度平面(Plane / Single Sided Mesh)
在 3D 场景建模中,美术常常使用无厚度的单面片(Plane)来作为墙面或地板。即使开启了 CCD,Swept Sphere 在面对法线单面或者数学厚度为 0 的网格时,由于浮点精度与时间步截断的极微小舍入误差,球体投影仍有概率在极其微小的距离上穿透。
💡 规范做法:
所有需要承受高速碰撞的静态障碍物(地面、墙壁、掩体),碰撞体一律使用具有实际物理厚度的盒体(
所有需要承受高速碰撞的静态障碍物(地面、墙壁、掩体),碰撞体一律使用具有实际物理厚度的盒体(
btBoxShape),建议厚度至少保留 0.08 ~ 0.15 米 以上,绝不使用零厚度的双面片。
陷阱 2:动态刚体 vs 动态刚体的“双向对撞”
Bullet 物理引擎的 Swept Sphere CCD 机制,最可靠适用的场景是高速动态刚体(Dynamic)碰撞静态环境(Static)或运动学物体(Kinematic)。
当两个均为动态且速度极快的小物体在空中逆向对冲(例如两颗子弹在空中对撞)时,相对速度达到原来的两倍,而 Swept Sphere 并不会在两者之间构建四维闵可夫斯基和(Minkowski Sum)。如果业务必须支持高速动态物体的相互拦截,仅靠默认 CCD 容易失效,此时必须结合将 fixedTimeStep 提升至 1/240,或通过应用层发射一条沿运动向量的前瞻射线(Raycast)进行辅助拦截。
陷阱 3:扫掠球半径等于或大于外轮廓
再次强调,setCcdSweptSphereRadius 的绝对上限是物体最小维度的 80%。如果设为 1.0 * radius,不仅静止时会发生持续排斥抖动,在高速擦过障碍物边角时,也会因为扫掠球过早命中而产生“隔空撞墙”的不真实悬浮手感。
陷阱 4:物理步长参数失衡(stepSimulation 失配)
调用 world.stepSimulation(deltaTime, maxSubSteps, fixedTimeStep) 时,如果 maxSubSteps 设为默认的 1,一旦渲染帧率从 60fps 跌落至 30fps,deltaTime 达到 0.033s,物理引擎没有足够的子步空间细分演算,就会被迫拉长单步位移,从而冲破 CCD 的稳定拦截区。对于包含高速投射物的场景,务必将 maxSubSteps 提高至 5 ~ 10。
五、参数选型与调优决策矩阵
为了在复杂项目中准确权衡性能与防穿透效果,可参考以下标准排查决策表与调优流图:
| 刚体类型 / 场景 | 典型速度区间 | setCcdMotionThreshold 建议 | setCcdSweptSphereRadius 建议 | 备注说明 |
|---|---|---|---|---|
| 枪械高速子弹 (Bullet) | > 80 m/s | 刚体最小厚度 × 0.5 (如 0.02 ~ 0.05) | 子弹包围球 × 0.35 | 单步位移极大,需确保极低阈值及时激活扫掠 |
| 投掷手雷 / 弓箭 / 弹球 | 15 ~ 60 m/s | 几何半径 × 0.5 ~ 0.8 | 几何半径 × 0.4 ~ 0.5 | 兼顾低速落地后的平稳静止与高速飞行的防穿 |
| 高速赛车 / 载具底盘 | 20 ~ 80 m/s | 底盘离地间隙 × 0.5 | 底盘厚度 × 0.3 | 重点防止飞跃颠簸时车轮或底盘直接卡入地面 |
| 普通箱子 / 场景可破坏杂物 | < 15 m/s | 不开启 (保持默认 0) | 不开启 (保持默认 0) | 低速物体走常规离散检测即可,避免吞噬 CPU |
核心要点速查总结
- 穿透本质:离散时间步更新跳过了空间相交,位移跨度大于障碍物厚度导致漏判。
- 解决钥匙:成对调用
rigidBody.setCcdMotionThreshold(threshold)与rigidBody.setCcdSweptSphereRadius(radius)。 - 几何黄金铁律:扫掠球半径务必小于刚体外形(推荐取 30%~50%),严禁大于或等于刚体尺寸,防止静止抖动。
- 环境配合:障碍物墙体杜绝零厚度 Plane,使用带厚度的 BoxShape;主循环给予充足的子步细分(
maxSubSteps ≥ 5)。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
作者最新文章
相关文章