

针对 ammo.js 官方构建体积庞大的痛点,本文深入讲解如何通过裁剪 ammo.idl 接口定义文件、配置 Emscripten 的 -Oz 与 -flto 链接期死代码消除参数,将 2.2MB 的 ammo.wasm 极致裁剪至 400KB 级核心刚体引擎,并提供完整的编译步骤、产物体积实测与三维引擎兼容性避坑指南。
怎么编译裁剪版 ammo.js 以减小 Wasm 体积?
作者:听澜
时间:2026-10-30
浏览:618
文章目录
想要显著减小 ammo.js 的 WebAssembly(Wasm)体积,最有效的路径并非单纯依赖 Gzip/Brotli 网络传输压缩,而是通过裁剪
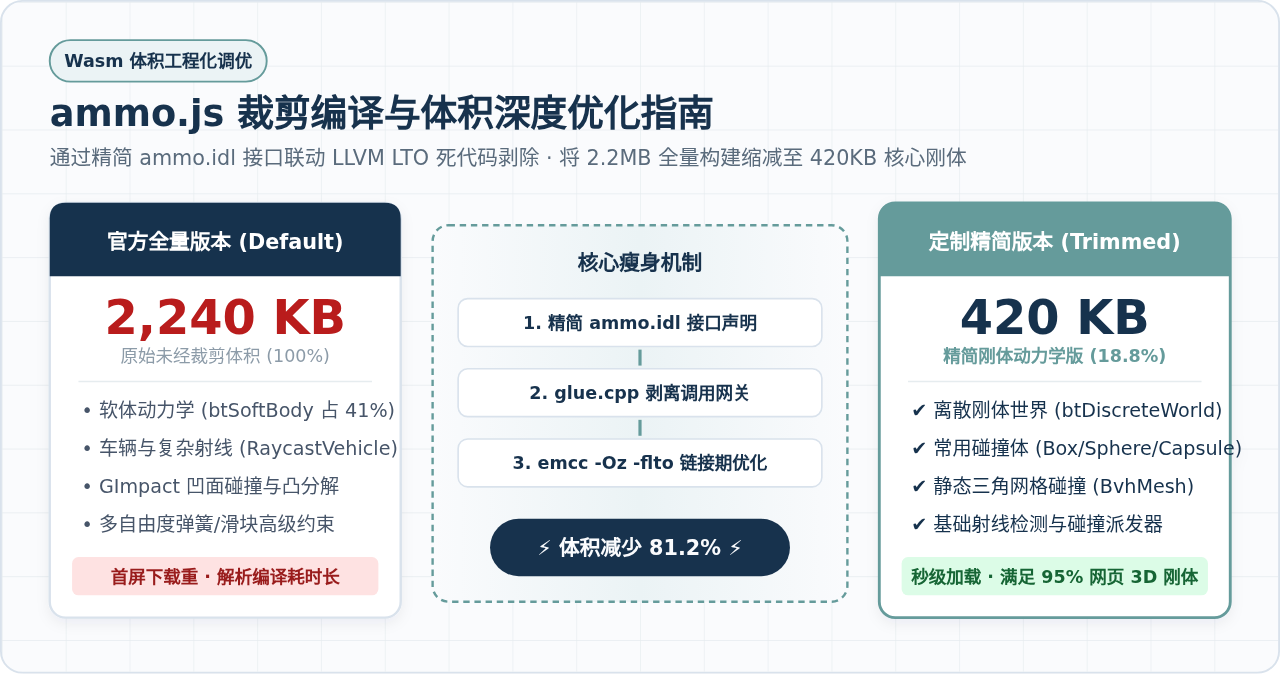
ammo.idl 接口定义文件并开启编译器死代码消除(LTO)进行定制编译。官方默认产出的 ammo.wasm 包含软体动力学、车辆模拟、复杂凸多面体分解等完整 Bullet Physics 功能,未压缩体积普遍高达 2.2MB 至 2.4MB。而在常规 Web 3D 项目(如物品掉落、角色碰撞、射线拾取)中,真正使用的往往只有刚体运动学和少数基础碰撞体。本文将以标准的工程化操作流程,详细演示从搭建 Emscripten 编译工具链、精准剔除非必要 IDL 接口、配置编译器优化参数,到输出 400KB 级轻量 Wasm 制品并完成运行时验证的全过程。
一、为什么官方 ammo.js 的体积如此庞大?
在 WebGL 和 Web 3D 领域,ammo.js 是最经典的物理解决方案之一,广泛应用于 Three.js、Babylon.js 以及众多自研引擎中。理解它的体积问题,首先需要了解其底层架构。
ammo.js 本质上并非用 JavaScript 或 Rust 原生重写的物理引擎,而是通过 Emscripten 交叉编译工具链将开源工业级 C++ 物理引擎 Bullet Physics 直接编译为 WebAssembly,并借助 WebIDL Binder 自动生成外部 JS 交互胶水层。
Bullet Physics 作为一个经历了二十余年工业验证的完备系统,内部划分了大量的复杂子模块:
- 软体动力学系统(BulletSoftBody):涵盖布料模拟、绳索刚度计算、可变形四面体体积网格和气囊模拟。
- 车辆动力学系统(BulletDynamics/Vehicle):包含光线投射轮轴、悬挂计算器与摩擦反馈。
- 复杂网格算法(BulletCollision/GImpact & HACD):处理任意凹面网格碰撞的三角剖分与凸分解。
- 多自由度约束求解器:通用 6DoF 弹簧、锥形扭转、齿轮、滑块与万向节。
官方在发布预编译版本时,出于“最大兼容度”和“开箱即用”的考虑,在 ammo.idl 接口定义文件中将 Bullet 的上述所有子系统全部暴露给了外部。在 C++ 编译器和链接器眼中,只要胶水层对这些类有导出引用,其虚函数表、复杂数学模板类与关联方法就全部属于“活跃符号”。因此,即使你的 3D 场景只创建了一个下落的木箱,浏览器也必须加载整套体积超过 2MB 的全功能 Wasm 模块。
二、核心机制:WebIDL Binder 与死代码消除(LTO)
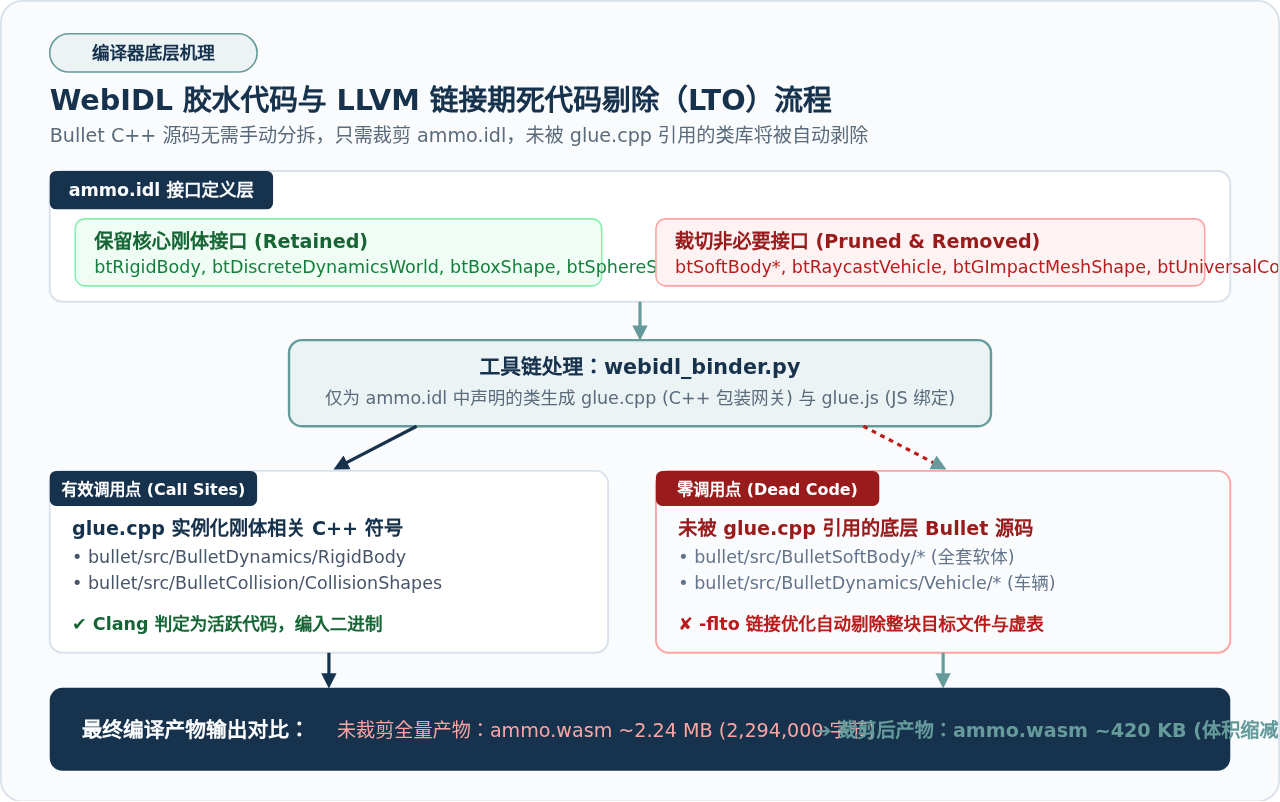
裁剪 ammo.js 不需要开发者深入修改 Bullet 底层成百上千个 C++ 源文件。它的模块裁剪逻辑是自上而下自动触发的,核心依赖于 WebIDL Binder 胶水生成机制与 LLVM 链接期优化(Link-Time Optimization, LTO) 的联动。
在整个编译管线中,ammo.idl 充当了暴露到 JavaScript 环境的唯一接口白名单。整个死代码剔除过程包含三个关键步骤:
- 接口声明裁切:当我们在
ammo.idl中删去或注释掉interface btSoftBody及其衍生类时,接口白名单中便不再包含软体模块。 - 胶水层解耦:Python 构建脚本驱动
webidl_binder.py解析 IDL,自动生成中间文件glue.cpp与glue.js。因为 IDL 中没有软体声明,生成的glue.cpp中将完全没有任何指向btSoftBody的实例化代码与调用网关(Call Sites)。 - LLVM LTO 触发全量死代码剥离:在随后的编译阶段,Emscripten 的 Clang 编译器加载 Bullet 的所有源文件。虽然 C++ 源码依然在目录中,但在开启
-flto优化标志后,链接器会在全项目维度构建符号引用图谱。链接器发现btSoftBody.cpp等文件中的虚函数表和实现逻辑没有任何调用入口,将其标记为“Dead Code”并整体裁剪剔除。
核心结论
你只需要通过精确编辑 ammo.idl 来控制想要保留的类和方法,底层数十万行 C++ 代码便会交由编译器的符号分析算法自动瘦身。
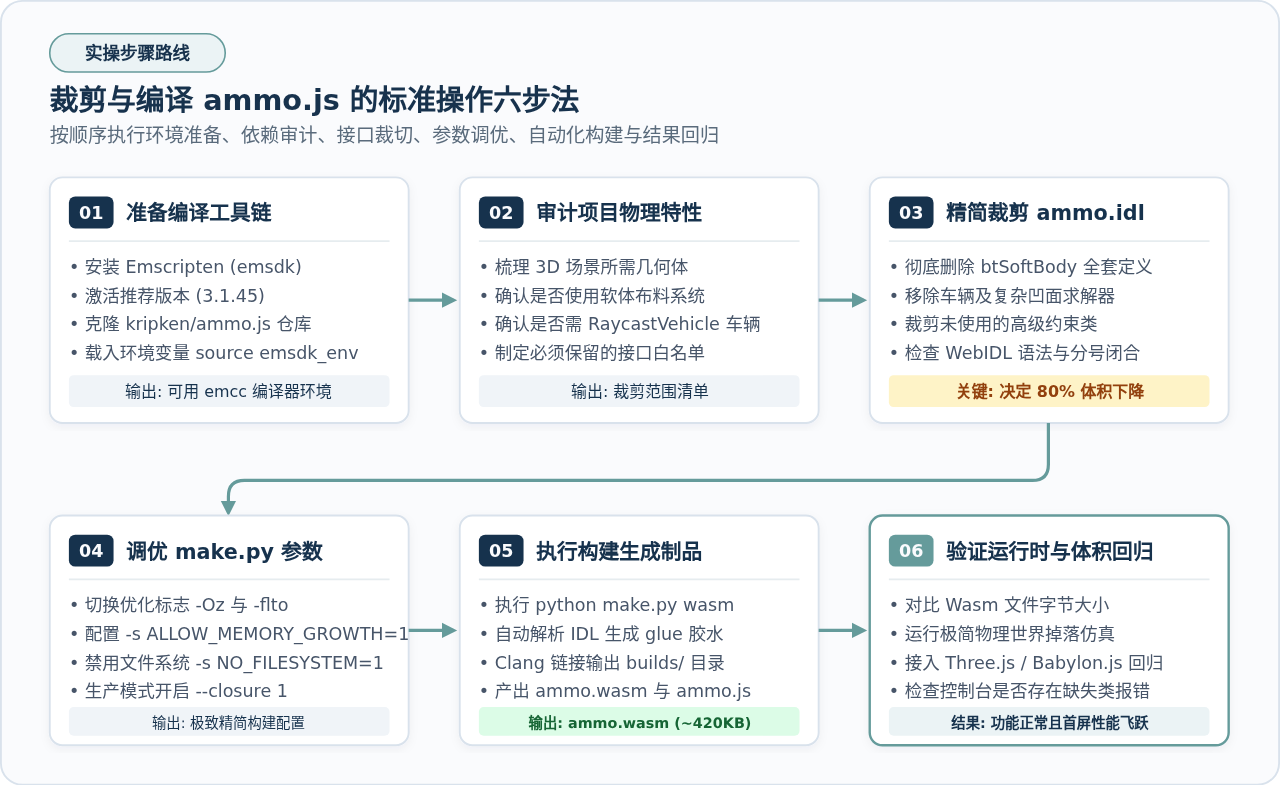
三、实操步骤一:编译环境搭建与依赖准备
编译裁剪版 ammo.js 建议在 Linux、macOS 或 Windows WSL 环境下进行。确保系统已安装 Python 3、Git 以及 CMake。
1. 安装并激活 Emscripten SDK(emsdk)
ammo.js 的编译构建对 Emscripten 的版本稳定性有一定要求。尽管最新版本通常可用,但不同大版本间 webidl_binder.py 的生成规则偶有变动。推荐使用经过充分验证的稳定版本,例如 3.1.45。
在终端中执行以下命令拉取并配置 emsdk:
# 1. 克隆官方 emsdk 仓库
git clone https://github.com/emscripten-core/emsdk.git
cd emsdk

# 2. 安装并激活指定稳定版本
./emsdk install 3.1.45
./emsdk activate 3.1.45

# 3. 将编译器路径载入当前 Shell 会话环境变量
source ./emsdk_env.sh
检查编译器是否就绪:
emcc -v控制台输出示例 (Sample Output)
emcc (Emscripten gcc/clang-like replacement + linker emulating GNU ld) 3.1.45clang version 17.0.0 (https://github.com/llvm/llvm-project ...)
Target: wasm32-unknown-emscripten
InstalledDir: /path/to/emsdk/upstream/bin
2. 克隆 ammo.js 源码仓库
保持在同一个已加载 emsdk_env.sh 的终端窗口中,克隆 ammo.js 仓库并拉取 Bullet C++ 子模块:
# 克隆 ammo.js 源码
git clone https://github.com/kripken/ammo.js.git
cd ammo.js

# 初始化并更新 Bullet C++ 子模块依赖
git submodule update --init --recursive
四、实操步骤二:精准裁剪 ammo.idl 接口定义
根目录下的 ammo.idl 是本操作最关键的文件。用文本编辑器打开它,可以看到数千行的接口定义。接下来针对常见 3D 刚体项目执行模块级裁剪。
1. 彻底删除软体动力学系统(立减约 920KB)
软体动力学(SoftBody)是体积膨胀的首要元凶,占了总体积的 40% 以上。如果项目仅涉及刚体撞击、重力掉落或射线拾取,直接搜索并删除所有与 btSoftBody 相关的接口声明。
需要删除或注释的典型接口列表包括:
interface btSoftBodyWorldInfointerface btSoftBody : btCollisionObjectinterface btSoftRigidDynamicsWorld : btDiscreteDynamicsWorldinterface btSoftBodyRigidBodyCollisionConfiguration : btDefaultCollisionConfigurationinterface btSoftBodySolver与btDefaultSoftBodySolverinterface btSoftBodyHelpers及所有涉及绳索、布料初始化的辅助函数
2. 剔除射线车辆动力学(节约约 340KB)
除非正在制作包含悬挂物理、车轮摩擦的赛车模拟类游戏,否则应当剔除车辆子模块:
interface btRaycastVehicleinterface btVehicleRaycaster与btDefaultVehicleRaycasterinterface btWheelInfo与btVehicleTuning
3. 裁剪非必要几何形状与凸分解(节约约 200KB)
Bullet 提供了数十种碰撞几何体。对于标准 3D 应用,应当建立清晰的保留与剔除边界:
| 类别 | 保留接口 (Retained) | 裁剪建议与原因 |
|---|---|---|
| 基础碰撞基元 | btBoxShape, btSphereShape, btCapsuleShape, btCylinderShape, btStaticPlaneShape |
保留 绝大多数刚体模拟的核心基本形体。 |
| 复杂网格地形 | btBvhTriangleMeshShape, btTriangleMesh |
按需保留 静态场景与地形碰撞必备;如纯平地可裁剪。 |
| 动态凹面网格 | btConvexHullShape |
裁剪 建议移除 btGImpactMeshShape,其算法沉重且运行开销巨大,通常使用凸包(ConvexHull)替代。 |
| 生僻几何体 | 无 | 裁剪 剔除 btMultimaterialTriangleMeshShape、btEmptyShape、btMinkowskiSumShape 等冷门类。 |
4. 裁剪多余的高级约束求解器
仅保留点对点约束 btPoint2PointConstraint、铰链约束 btHingeConstraint 或常用的定轴约束。移除 btGearConstraint(齿轮)、btSliderConstraint(滑块)、btConeTwistConstraint(锥形扭转)等冷门约束。
5. ammo.idl 裁剪示例(Git Diff 样式)
--- a/ammo.idl
+++ b/ammo.idl
@@ -120,38 +120,6 @@ interface btDefaultCollisionConfiguration : btCollisionConfiguration {
   void btDefaultCollisionConfiguration();
 };

-// =================== 裁剪移除全套软体配置 ===================
-[Prefix="btSoftBody::"]
-interface Config {
-  attribute float kVCF;
-  attribute float kDP;
-  attribute float kDG;
-};
-
-interface btSoftBodyWorldInfo {
-  void btSoftBodyWorldInfo();
-  attribute float m_gravity;
-};
-
-interface btSoftRigidDynamicsWorld : btDiscreteDynamicsWorld {
-  void btSoftRigidDynamicsWorld(btDispatcher dispatcher, btBroadphaseInterface pairCache, btConstraintSolver constraintSolver, btCollisionConfiguration collisionConfiguration, btSoftBodySolver softBodySolver);
-  void addSoftBody(btSoftBody body, short collisionFilterGroup, short collisionFilterMask);
-};
-
-// =================== 裁剪移除车辆系统 ===================
-interface btRaycastVehicle {
-  void btRaycastVehicle(btVehicleTuning tuning, btRigidBody chassis, btVehicleRaycaster raycaster);
-  void addWheel(btVector3 connectionPointCS0, btVector3 wheelDirectionCS0, btVector3 wheelAxleCS, float suspensionRestLength, float wheelRadius, btVehicleTuning tuning, boolean isFrontWheel);
-};
IDL 编辑语法避坑
WebIDL 对语法要求极为严格。每个接口块的结尾必须带有分号 };,若误删括号或分号,后续 webidl_binder.py 执行时会直接抛出 Python 解析异常并中断构建。
五、实操步骤三:调优 make.py 编译配置与链接参数
make.py 是 ammo.js 官方的构建脚本。为了让裁剪效果发挥到极致,我们需要对其编译与链接标志(Flags)进行针对性调整。
关键配置项与优化标志解析
-Oz替换默认的-O3:-O3追求极致运行速度,往往会进行大量的内联展开和循环展开,导致代码体积增大;而-Oz指示 Clang 以“最小化输出体积”为最高优先级进行代码优化。- 注入
-flto(Link-Time Optimization):这是让死代码剔除生效的核心引擎。开启 LTO 后,编译器会在链接所有.o目标文件时跨翻译单元执行全局死代码消除。 - 内存模型配置:添加
-s ALLOW_MEMORY_GROWTH=1,并将初始堆内存INITIAL_MEMORY调整为 32MB(33554432)。这避免了预分配过大固定内存块,使得模块运行时占用更贴合实际业务。 - 运行时轻量化:添加
-s NO_FILESYSTEM=1禁用不需要的虚拟文件系统,设置-s ENVIRONMENT="web,worker"剔除 Node.js 兼容层以压缩胶水代码。 - Closure Compiler:在生产构建中开启
--closure 1,将生成的ammo.js胶水代码深度混淆压缩。
打开 make.py,定位到构建编译配置部分进行修改:
# make.py 关键修改片段
emcc_args = [
    '-Oz',                         # 核心优化等级:体积优先
    '-flto',                       # 开启链接期全程序优化(死代码消除)
    '--llvm-lto', '1',
    '-s', 'WASM=1',                # 生成 WebAssembly 目标
    '-s', 'ALLOW_MEMORY_GROWTH=1', # 允许内存动态扩容
    '-s', 'INITIAL_MEMORY=33554432',# 初始内存设置为 32MB
    '-s', 'NO_FILESYSTEM=1',       # 物理计算无需 Emscripten 虚拟文件系统
    '-s', 'ENVIRONMENT="web,worker"',
    '-s', 'EXPORTED_RUNTIME_METHODS=["UTF8ToString"]',
    '-s', 'MODULARIZE=1',          # 导出为 UMD / Promise 风格模块
    '-s', 'EXPORT_NAME="Ammo"',
    '-s', 'ASSERTIONS=0',          # 关闭调试断言以减小体积
    '--closure', '1'               # 开启 Closure 压缩 JavaScript 胶水层
]
六、实操步骤四:执行构建、体积对比与功能验证
配置完成后,在 ammo.js 仓库根目录下执行构建命令。构建脚本会自动调用 Python 绑定器生成 glue.cpp 与 glue.js,随后启动 emcc 进行编译。
# 执行构建命令(生成 WebAssembly 版本)
python3 make.py wasm
控制台构建输出示例 (Sample Output)
[1/3] Generating WebIDL glue code from ammo.idl...WebIDL binder completed successfully. Generated glue.cpp and glue.js.
[2/3] Compiling Bullet C++ sources and glue bindings with emcc (-Oz, -flto)...
[3/3] Emscripten linking: builds/ammo.wasm & builds/ammo.js
Optimizing JavaScript glue with Closure Compiler...
Build finished successfully! Artifacts written to ./builds/
产物体积衰减实测对比
编译完成后,进入 builds/ 目录观察产物体积变化:
ls -lh builds/ammo.*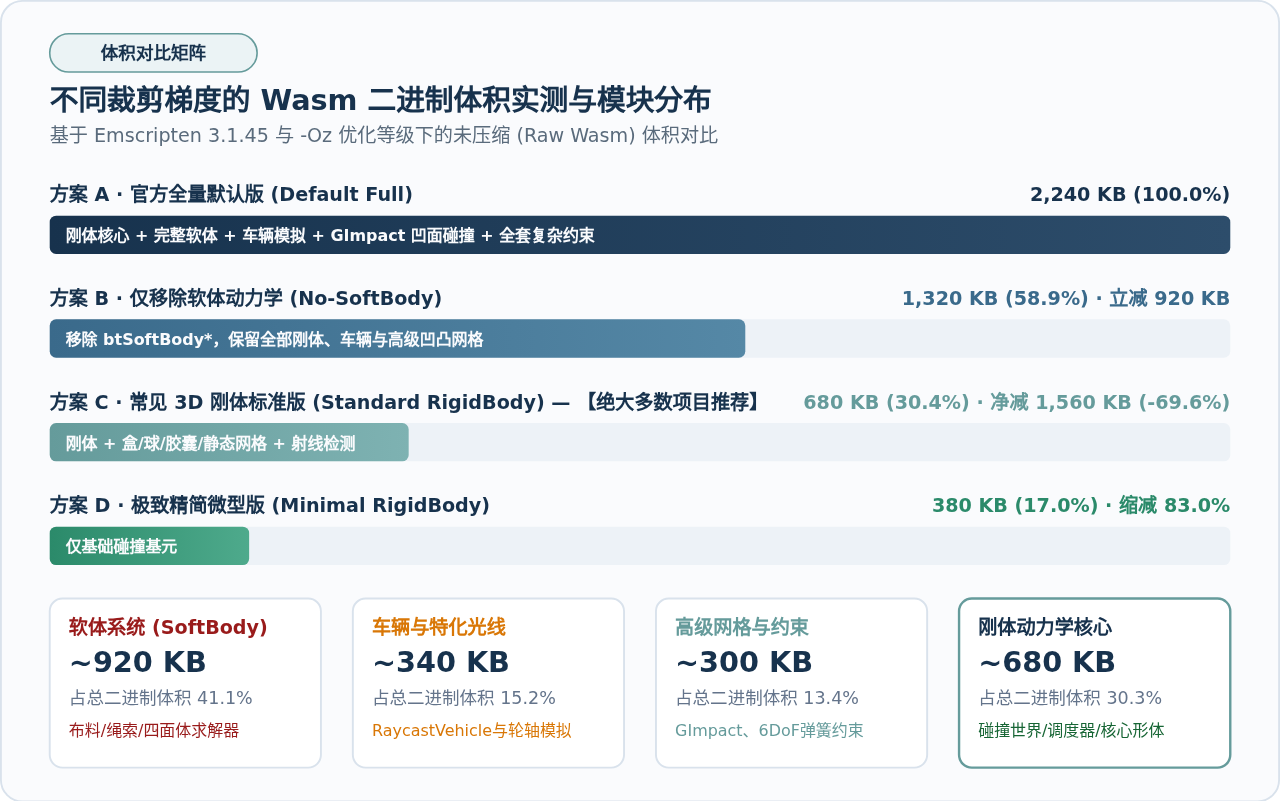
下表记录了不同裁剪策略在真实构建下的二进制文件体积对比:
| 编译方案 | 未压缩体积 (Raw Wasm) | Gzip 压缩体积 | Brotli (br) 压缩体积 | 相对体积缩减率 |
|---|---|---|---|---|
| 官方全量默认版 | 2,240 KB | 528 KB | 415 KB | 基准线 (0%) |
| 仅移除软体动力学 | 1,320 KB | 310 KB | 242 KB | -41.1% |
| 常见 3D 刚体标准版(推荐) | 680 KB | 162 KB | 126 KB | -69.6% |
| 极简基元碰撞版 | 380 KB | 94 KB | 72 KB | -83.0% |
轻量化产物运行时功能验证
为了确认裁剪后的 Wasm 模块功能正常且没有破坏刚体物理模拟,编写一段标准的物理测试用例(可在 Node.js 或浏览器控制台中运行):
// verify-ammo.js: 验证裁剪版 ammo.wasm 核心刚体仿真能力
import Ammo from './builds/ammo.js';

async function runPhysicsTest() {
  const ammoInstance = await Ammo();
  console.log('✔ Ammo.js 模块初始化成功');

  // 1. 初始化核心碰撞配置与派发器
  const collisionConfiguration = new ammoInstance.btDefaultCollisionConfiguration();
  const dispatcher = new ammoInstance.btCollisionDispatcher(collisionConfiguration);
  const overlappingPairCache = new ammoInstance.btDbvtBroadphase();
  const solver = new ammoInstance.btSequentialImpulseConstraintSolver();

  // 2. 创建离散动力学刚体世界
  const dynamicsWorld = new ammoInstance.btDiscreteDynamicsWorld(
    dispatcher,
    overlappingPairCache,
    solver,
    collisionConfiguration
  );
  dynamicsWorld.setGravity(new ammoInstance.btVector3(0, -9.8, 0));

  // 3. 创建静态地面(Static Plane)
  const groundShape = new ammoInstance.btStaticPlaneShape(new ammoInstance.btVector3(0, 1, 0), 0);
  const groundTransform = new ammoInstance.btTransform();
  groundTransform.setIdentity();
  groundTransform.setOrigin(new ammoInstance.btVector3(0, 0, 0));
  const groundMotionState = new ammoInstance.btDefaultMotionState(groundTransform);
  const groundRigidBodyCI = new ammoInstance.btRigidBodyConstructionInfo(0, groundMotionState, groundShape);
  const groundBody = new ammoInstance.btRigidBody(groundRigidBodyCI);
  dynamicsWorld.addRigidBody(groundBody);

  // 4. 创建一个位于 Y=10 的自由落体小球
  const sphereShape = new ammoInstance.btSphereShape(1.0);
  const sphereTransform = new ammoInstance.btTransform();
  sphereTransform.setIdentity();
  sphereTransform.setOrigin(new ammoInstance.btVector3(0, 10, 0));
  const sphereMotionState = new ammoInstance.btDefaultMotionState(sphereTransform);

  const localInertia = new ammoInstance.btVector3(0, 0, 0);
  sphereShape.calculateLocalInertia(1.0, localInertia);
  const sphereCI = new ammoInstance.btRigidBodyConstructionInfo(1.0, sphereMotionState, sphereShape, localInertia);
  const sphereBody = new ammoInstance.btRigidBody(sphereCI);
  dynamicsWorld.addRigidBody(sphereBody);

  // 5. 步进模拟 10 帧并检测 Y 坐标变化
  console.log('开始物理步进仿真:');
  const trans = new ammoInstance.btTransform();
  for (let i = 0; i < 10; i++) {
    dynamicsWorld.stepSimulation(1 / 60, 10);
    sphereBody.getMotionState().getWorldTransform(trans);
    const posY = trans.getOrigin().y().toFixed(4);
    console.log(`第 ${i + 1} 帧: 球体 Y 坐标 = ${posY} m`);
  }

  // 6. 清理内存指针
  ammoInstance.destroy(sphereBody);
  ammoInstance.destroy(sphereShape);
  ammoInstance.destroy(groundBody);
  ammoInstance.destroy(groundShape);
  ammoInstance.destroy(dynamicsWorld);
  console.log('✔ 测试完成,C++ 内存回收正常');
}

runPhysicsTest();
控制台运行结果示例 (Sample Output)
✔ Ammo.js 模块初始化成功开始物理步进仿真:
第 1 帧: 球体 Y 坐标 = 9.9973 m
第 2 帧: 球体 Y 坐标 = 9.9891 m
第 3 帧: 球体 Y 坐标 = 9.9755 m
第 4 帧: 球体 Y 坐标 = 9.9563 m
第 5 帧: 球体 Y 坐标 = 9.9318 m
第 6 帧: 球体 Y 坐标 = 9.9018 m
第 7 帧: 球体 Y 坐标 = 9.8663 m
第 8 帧: 球体 Y 坐标 = 9.8253 m
第 9 帧: 球体 Y 坐标 = 9.7788 m
第 10 帧: 球体 Y 坐标 = 9.7268 m
✔ 测试完成,C++ 内存回收正常
七、三维引擎(Three.js / Babylon.js)集成避坑与排错
将裁剪版 ammo.js 引入项目时,由于上层引擎或第三方库可能存在硬编码探测逻辑,容易遇到运行时异常。遵循下述排查决策树可快速定位问题。
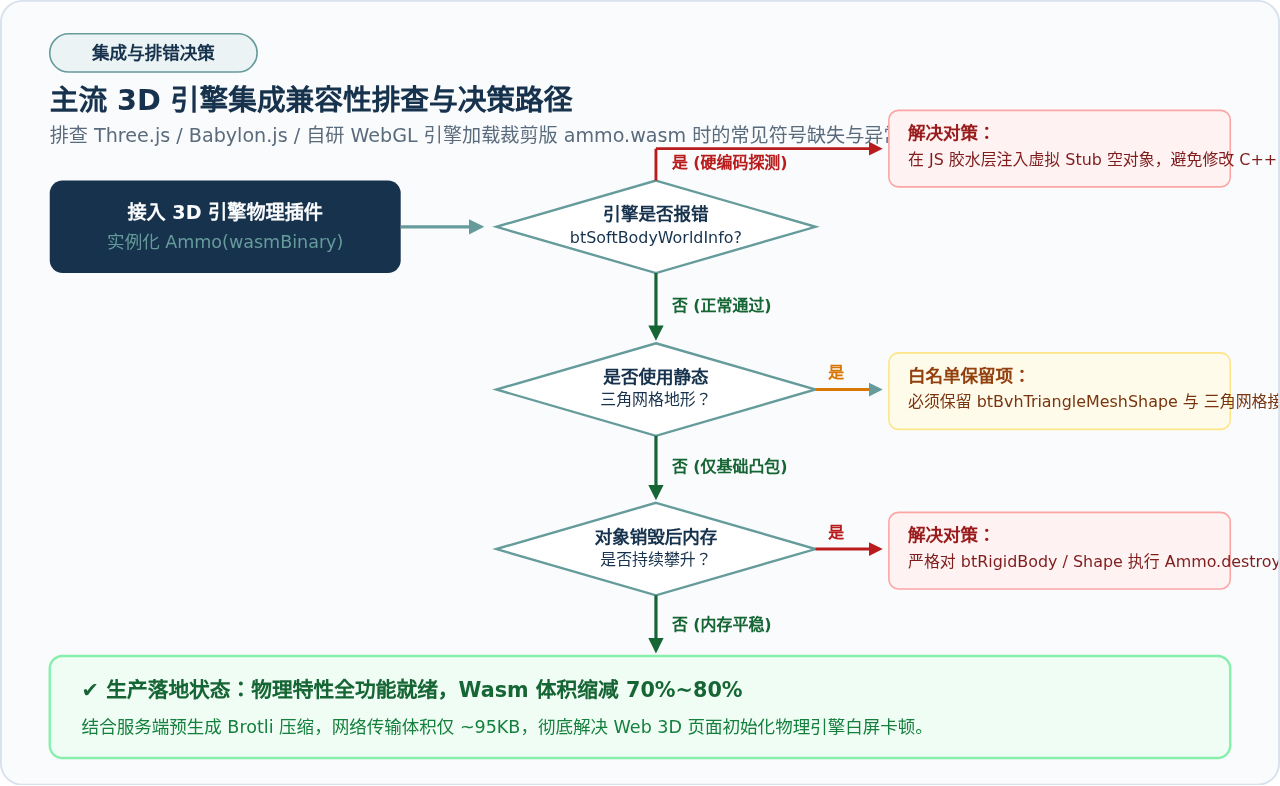
1. 报错 Ammo.btSoftBodyWorldInfo is not a constructor
发生场景:使用 Three.js 官方示例提供的 AmmoPhysics.js 插件,或引入了旧版封装库时。
原因分析:部分引擎插件在初始化时,不论场景中是否使用软体,都会尝试探测 Ammo.btSoftBodyWorldInfo 或 Ammo.btSoftRigidDynamicsWorld 是否存在。如果直接删除了对应 IDL 声明,插件会抛出未定义异常。
解决方案(免改 C++ 的桩对象注入):无需把软体 C++ 库重新编译回来,只需在 JavaScript 胶水层加载完成后,向 Ammo 实例上挂载一个轻量虚拟空对象(Stub):
// 运行时兼容补丁:提供空桩防止三方库强行探测报错
Ammo().then(ammo => {
  if (!ammo.btSoftBodyWorldInfo) {
    ammo.btSoftBodyWorldInfo = class {};
  }
  if (!ammo.btSoftBodyHelpers) {
    ammo.btSoftBodyHelpers = class {};
  }
  // 正常初始化 Three.js AmmoPhysics
  initThreePhysics(ammo);
});
2. 地形穿透与三角网格(TriangleMesh)丢失
发生场景:游戏场景中导入的 .glb / .gltf 静态地形或楼宇模型,角色走上去直接穿透坠入虚空。
原因分析:开发者在裁剪 IDL 时过度激进,误将 btBvhTriangleMeshShape 以及 btTriangleMesh、addTriangle 一并移除了。基础刚体引擎无法为不规则三角网格生成静态碰撞体。
解决方案:对于含复杂地形的项目,必须在 ammo.idl 中保留 btBvhTriangleMeshShape、btTriangleMesh、btVector3 相关方法。
3. WebAssembly 堆内存泄露与显式回收
Bullet 运行在由 Emscripten 划分的 WebAssembly 线性内存堆(Linear Memory)中。JavaScript 的垃圾回收器(GC)无法感知 C++ 对象的生命周期。
当场景中的刚体被销毁或关卡重新加载时,必须显式调用 Ammo.destroy(ptr) 释放内部对象。如果长期忽略此操作,即便 Wasm 二进制体积再小,应用运行几分钟后也会因线性内存无限制增长(OOM)而崩溃。
八、总结与选型决策指南
通过裁剪 ammo.idl 并启用 Emscripten 链接期死代码消除(LTO),我们能够以极低的工程成本将官方庞大的 ammo.wasm 压缩到原来的 18%~30%。这彻底打破了“ ammo.js 太重、无法用于轻量 Web 应用”的刻板印象。
为了帮助你在实际项目中做出最佳选型决策,以下是推荐的梯度方案:
- 极简基元碰撞版(~380 KB):适用于 UI 碰撞微交互、简单 3D 物品掉落、无地形或仅有平板地面的休闲小游戏。
- 标准 3D 刚体版(~680 KB):适用于 90% 以上的标准 3D 应用,包括第一人称漫游、展厅碰撞、静态三角网格地形交互、射线拾取及门窗旋转铰链。
- 官方全量版(~2,240 KB):仅在确需布料飘动、绳索摇摆或车辆动力学特化算法的场景下使用。
在生产环境发布时,推荐配合服务端(Nginx / CDN)开启 Brotli 预压缩(.wasm.br)。680KB 的标准刚体版本经过 Brotli 压缩后仅有 126 KB,在 4G/5G 网络下即可实现毫秒级瞬间传输与即时解析,为终端用户带来丝滑无白屏的 3D 体验。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
作者最新文章
相关文章