

本文介绍利用四叉树算法优化Canvas中大量图形的碰撞检测效率。通过空间分割与索引机制,四叉树将全局遍历转化为局部检索,显著减少不必要的图形计算。文章解析了经典四叉树的分裂、插入与查询逻辑,并探讨了松散四叉树及R树等替代方案,旨在提升前端图形渲染性能。
正文
在上一篇关于脏矩形渲染的文章中,我们探讨了如何通过仅重绘局部图形来优化Canvas性能,从而将GPU密集型任务转化为CPU密集型任务。
推荐阅读:《Canvas 性能优化:脏矩形渲染》
那么,CPU密集的工作具体在哪里?
主要在于需要遍历所有图形,判断它们是否与脏矩形发生相交(碰撞),并保存发生碰撞的图形,以便在局部进行重绘。
是否存在一种方法可以减少需要遍历的图形数量,避免全量遍历,仅处理少量相关图形?答案是使用四叉树。
四叉树碰撞检测原理
我们将区域的分割表述为“节点”,因为是四叉树;
将画布上的真实图形称为“图形”。
四叉树的本质是利用空间分割,为图形建立索引,将视口界面划分为多个区域,每个区域记录其包含的图形。
当移动目标图形时,判断其所在区域,取出该区域内的图形,这些图形集合即为与目标图形可能发生碰撞的超集。
区域外的图形则被排除在计算之外。
算法实现的要点:
创建根节点,根节点保存区域信息x、y、width和height。
添加图形时,当一个节点内的图形数量大于阈值,就将整个区域均等切割为4等份的子节点,将图形从当前区域取出,重新放入到这些子节点内,从而将节点的归属划分为更小的区域。
(原来的区域转换为索引层,真正保存节点的地方放到了它的子区域上)
当我们提供一个碰撞矩形,我们从四叉树顶节点往下找,看是否有子节点。如果有,使用矩形碰撞算法找出它所在的子节点有哪些(可能有多个)。对这些子节点重复前面的操作,进行递归,找到所有的图形。
这些图形就是碰撞矩形可能相交的矩形,但相对所有图形,又不至于太多。
四叉树碰撞检测算法
先看看经典算法实现。
算法我就不自己实现了,这里展示 quadtree-js 库的代码实现。
github.com/timohausman…
构造函数:
function Quadtree(bounds, max_objects, max_levels, level) {
  this.max_objects = max_objects || 10; // 节点内最大对象数量
  this.max_levels = max_levels || 4; // 树的最大深度
  this.level = level || 0;
  this.bounds = bounds; // 区域,结构为 {x, y, width, height}
  this.objects = []; // 保存图形的地方
  this.nodes = []; // 4 个子节点,到达阀值时才创建
}
这是一个内部私有方法,当节点内图形过多,超过阈值,就将当前节点分裂成4个子节点:
// 切割:生成 4 个子节点
Quadtree.prototype.split = function () {
  var nextLevel = this.level + 1,
    subWidth = this.bounds.width / 2,
    subHeight = this.bounds.height / 2,
    x = this.bounds.x,
    y = this.bounds.y;
  // 右上
  this.nodes[0] = new Quadtree(
    {
      x: x + subWidth,
      y: y,
      width: subWidth,
      height: subHeight,
    },
    this.max_objects,
    this.max_levels,
    nextLevel
  );
  // 左上
  this.nodes[1] = new Quadtree(
    {
      x: x,
      y: y,
      width: subWidth,
      height: subHeight,
    },
    this.max_objects,
    this.max_levels,
    nextLevel
  );
  // 左下
  this.nodes[2] = new Quadtree(
    {
      x: x,
      y: y + subHeight,
      width: subWidth,
      height: subHeight,
    },
    this.max_objects,
    this.max_levels,
    nextLevel
  );
  // 右下
  this.nodes[3] = new Quadtree(
    {
      x: x + subWidth,
      y: y + subHeight,
      width: subWidth,
      height: subHeight,
    },
    this.max_objects,
    this.max_levels,
    nextLevel
  );
};
计算某个图形落在当前节点的哪个子节点,拿到对应节点索引值数组:
// 找到某个 box 落在在哪个区域
Quadtree.prototype.getIndex = function (pRect) {
  var indexes = [],
    verticalMidpoint = this.bounds.x + this.bounds.width / 2,
    horizontalMidpoint = this.bounds.y + this.bounds.height / 2;
  var startIsNorth = pRect.y < horizontalMidpoint,
    startIsWest = pRect.x < verticalMidpoint,
    endIsEast = pRect.x + pRect.width > verticalMidpoint,
    endIsSouth = pRect.y + pRect.height > horizontalMidpoint;
  // top-right quad
  if (startIsNorth && endIsEast) {
    indexes.push(0);
  }
  // top-left quad
  if (startIsWest && startIsNorth) {
    indexes.push(1);
  }
  // bottom-left quad
  if (startIsWest && endIsSouth) {
    indexes.push(2);
  }
  // bottom-right quad
  if (endIsEast && endIsSouth) {
    indexes.push(3);
  }
  return indexes;
};
插入一个图形,先看是否存在子节点,有的话说明当前节点变成了索引层,通过矩形碰撞算法找到所在的子节点,对这些子节点做插入操作:
Quadtree.prototype.insert = function (pRect) {
  var i = 0,
    indexes;
  // 存在子节点,则插入到子节点
  if (this.nodes.length) {
    indexes = this.getIndex(pRect); // 找到索引位置
    for (i = 0; i < indexes.length; i++) {
      this.nodes[indexes[i]].insert(pRect); // 递归 insert
    }
    return;
  }
  // 没有子节点,不是索引层,图形放到前节点下
  // (有个小 BUG,就是不在范围内的图形也加上去了)
  this.objects.push(pRect);
  // 如果对象太多,构建子节点
  if (
    this.objects.length > this.max_objects &&
    this.level < this.max_levels
  ) {
    if (!this.nodes.length) {
      this.split();
    }
    // 将 objects 取出,放入这些子节点中
    for (i = 0; i < this.objects.length; i++) {
      indexes = this.getIndex(this.objects[i]);
      for (var k = 0; k < indexes.length; k++) {
        this.nodes[indexes[k]].insert(this.objects[i]);
      }
    }
    this.objects = [];
  }
};
返回目标图形所在节点下的所有图形:
// 传入一个矩形,取出它所在节点的所有矩形
// 这个方法能返回
Quadtree.prototype.retrieve = function (pRect) {
  // 提取目标矩形所在区间下的所有矩形
  var indexes = this.getIndex(pRect),
    returnObjects = this.objects;
  // 可能需要递归。
  //if we have subnodes, retrieve their objects
  if (this.nodes.length) {
    for (var i = 0; i < indexes.length; i++) {
      returnObjects = returnObjects.concat(
        this.nodes[indexes[i]].retrieve(pRect)
      );
    }
  }
  // 移除重复的节点
  returnObjects = returnObjects.filter(function (item, index) {
    return returnObjects.indexOf(item) >= index;
  });
  return returnObjects;
};
非常简单,一些可以改善的能力。
- 没有添加映射功能,最后返回的图形都是box对象信息,我们可以考虑改造为
insert(rect, data),保存额外的信息,比如实际形状对象或id。 - 动态收缩:移除某个图形后更新树结构,并在发现图形数量低于阈值时,取出图形放到父节点上,销毁子节点;
- 修改根节点范围后,需要重置整棵树,如何高效重置等;
- 四叉树的图形类型,常见的是矩形,但还可以是点、直线、曲线等,如果需要可以考虑支持。
请根据实际需要进行扩展。
一些权衡
处于节点内分割线上的图形,它是归属于多个子节点的,所以最终会同时放到它的多个子节点下,会花费内存。
极端情况下,一个非常大的图形,会保存在所有的节点下。
如果想节省内存,可以直接保存到当前节点上,不放到子节点上,可以减少内存使用,只是最后返回的被碰撞图形会多一点。因为图形可能只压在了两个子节点的交界线上,比如A、B,但目标矩形是在其他的子节点C上,但因为它们来自同一个父节点,所以拿到了这个不可能在C的图形。
后者会更好一些,但如果一个图形刚好在画布中心,那每次取出的碰撞图形都会有它(这点可以通过松散四叉树解决)。
松散四叉树
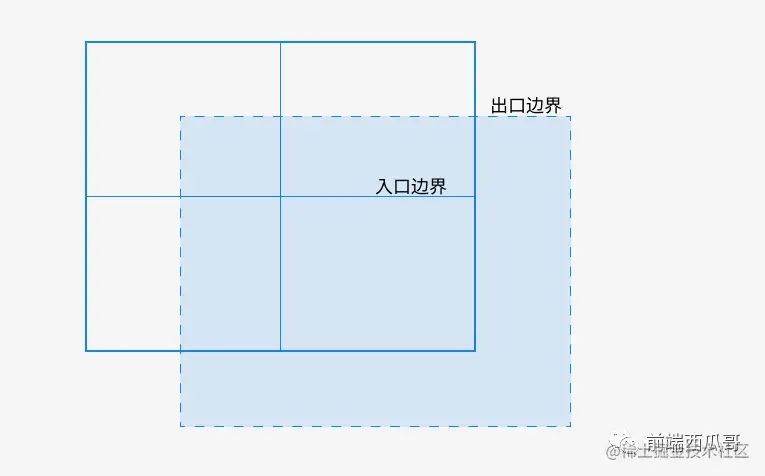
经典四叉树有个问题,就是如果图形的物理信息是比较动态的,当总是在边界附近时,就会发生频繁地将图形从一个节点取出并放到另一个节点下。
对此我们可以额外设置一个出口边界。这个出口边界要比入口边界要大,只有当图形离开这个出口边界,才会更新提取图形到新的节点。
这样,当图形划分到另一个节点上时,就需要移动较长的距离才能回到原来节点下,轻微地移动不会导致剧烈的更新。
通常出口边界边长为入口边界的两倍最佳,为什么不知道,经验之谈。
其他空间分割思想的算法
简单介绍一些也使用了空间分割思想的算法。
- 跳表:一种有序链表,通过叠加大量的索引层,可以进行链表形式的“二分查找”,达到高效的
O(logn)时间复杂度,但也带来了内存的消耗。Redis中的有序集合(Sorted Set)底层使用了跳表,一个原因是可以高效地获取区间内的数据集; - B+树:一种平衡二叉树,有点像跳表,但树的层数最多为三层,MySQL的索引实现使用了B+树,因为层数较少,可以减少IO操作;
- R树:R表示矩形的意思。相比前面两种单维的范围查找,R树能做高效的高维查找。比如地图中,我们可以通过R树将距离相近的高维图形合并为一个大节点,当搜索“2km内的药店”时,如果你落到某个大节点上,我们只要遍历一个大节点下的所有节点,而不是遍历整个市,或整个国家。
R树的思路是最接近四叉树的,它其实是另一种减少图形遍历的方案,可以适用于高效剔除视口范围之外的图形。
R树有个star数很多的库,叫做RBush,感兴趣可以看看。
github.com/mourner/rbu…
以上就是JS快速检索碰撞图形之四叉树碰撞检测的详细内容,更多关于JS四叉树碰撞检测的资料请关注本站其它相关文章!