

群核科技发布InteriorGS高质量3D高斯语义数据集,结合3D高斯重建与空间大模型,生成兼具真实感与语义信息的三维数据。该数据集通过“重建+语义注入+物理仿真”新范式生成,支持智能体自由运动训练,已在多个平台开源,助力机器人、具身智能等领域的环境感知能力提升。
群核科技发布3D高斯语义数据集 赋能机器人空间感知
作者:技术拾光
时间:2026-08-12
浏览:374
文章目录
群核科技发布InteriorGS数据集,赋能AI智能体空间感知能力
7月25日,群核科技正式发布了高质量3D高斯语义数据集InteriorGS。该数据集旨在为机器人与AI智能体构建“空间大脑”,显著提升其对复杂环境的感知与理解能力。据悉,此数据集及配套的智能体解决方案将于2025年世界人工智能大会上首次亮相。
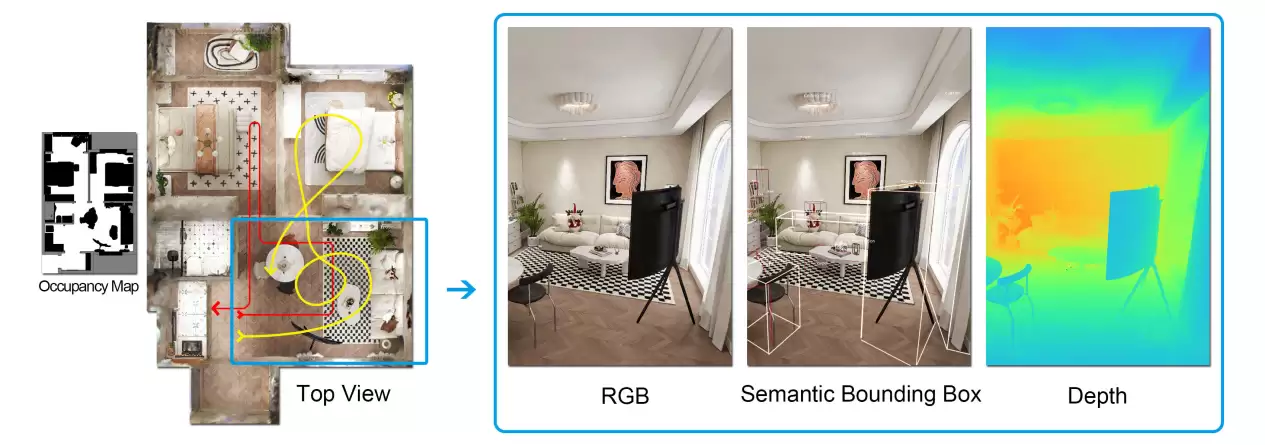
3D高斯语义数据集InteriorGS示意图
从场景重建到AI训练:3D高斯技术的应用延伸
3D高斯溅射技术近年来在文保与设计领域已广为人知,其“扫描即重建”的特性极大提升了场景数字化复现的效率。此前,群核科技工程师曾运用该技术,成功数字化还原了一座拥有六十多年历史的杭州老照相馆,使这项技术获得了广泛关注。
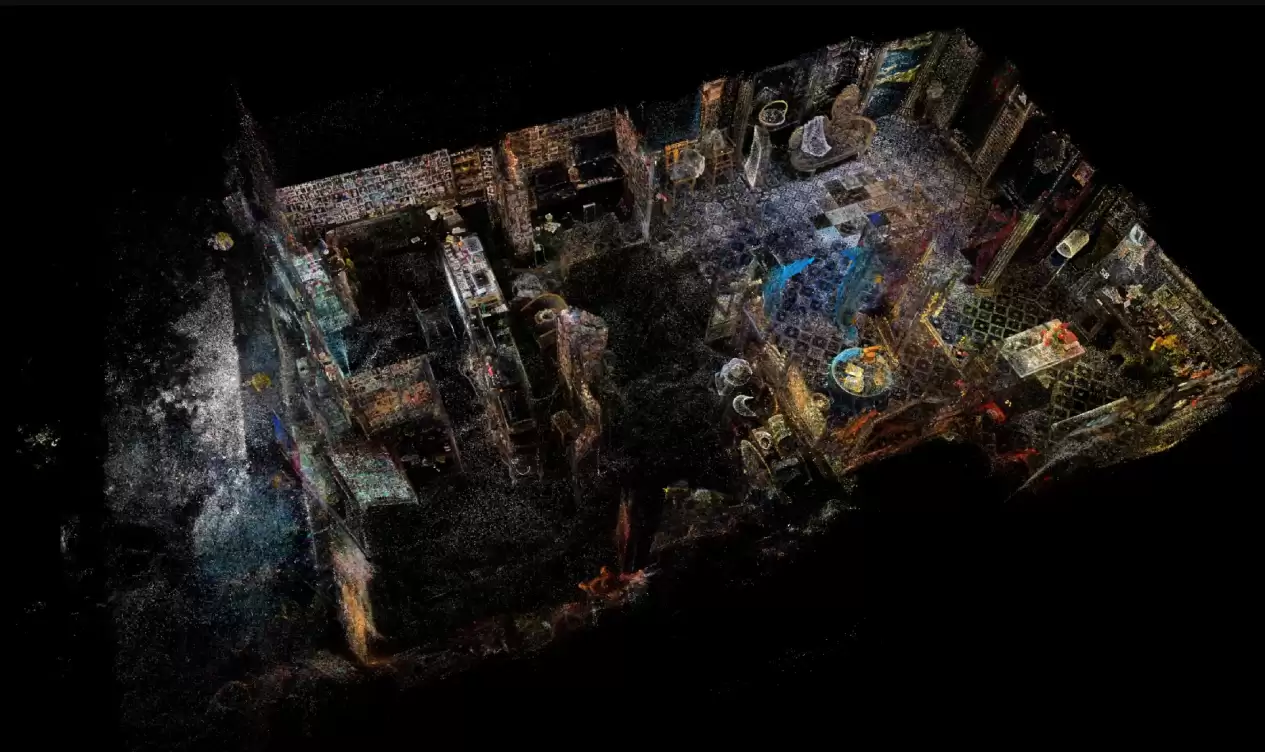
基于3D高斯技术重建的数字照相馆效果
本次发布的InteriorGS数据集,标志着3D高斯技术的应用从重建领域扩展至AI训练领域。它融合了3D高斯场景重建的效率优势与群核科技自研的空间大模型能力,生成的数据集兼具高真实度与丰富的语义信息,有望成为全球首个适用于智能体自由运动的大规模3D数据集。目前,开发者已可通过HuggingFace、Github等平台下载使用。
创新数据生成范式:融合重建、语义与物理仿真
该数据集背后是一套“3D高斯重建+空间大模型+物理仿真”的全新数据生成流程。具体而言,系统在接收视频或图像序列输入后,首先通过3D高斯技术进行快速场景重建;随后,空间大模型为场景注入语义逻辑;最后,经由空间智能平台SpatialVerse进行物理特性模拟与数据扩增。这一流程最终产出高质量数据,为智能体学习空间理解与交互提供核心训练资源。
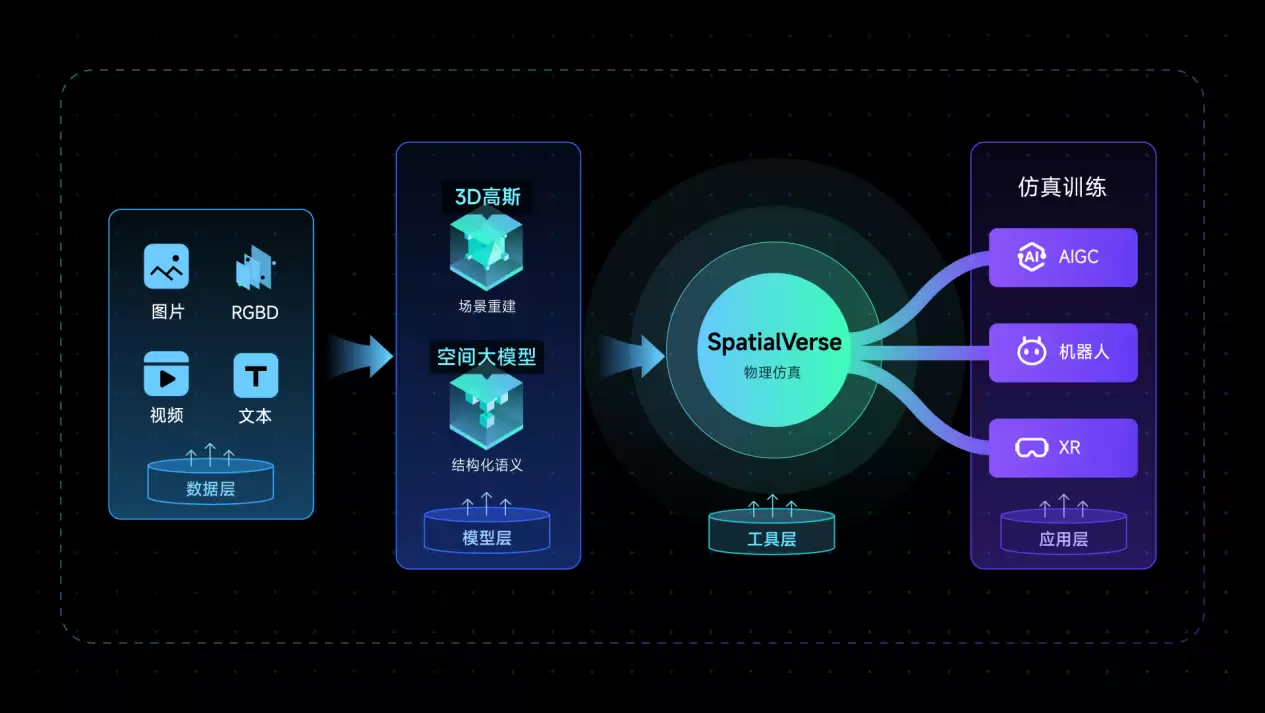
群核科技创新的训练数据生成范式图解
布局空间智能,构建产业生态
业界普遍认为,人工智能的下一阶段发展将聚焦于物理世界。群核科技正通过其技术布局推动这一进程。其SpatialVerse空间智能训练平台已汇聚海量可交互三维数据与物理仿真工具。该平台此前开源的InteriorNet数据集,已是全球最大的室内场景认知深度学习数据集。SpatialVerse的目标是成为空间智能领域的“ImageNet”,为AIGC、XR、具身智能等行业提供逼真的数字化训练环境。
群核科技在高质量三维数据方面的积累已产生产业影响力。今年3月,其开源的空间理解模型SpatialLM曾登上Hugging Face趋势榜前列。在谷歌与斯坦福的联合研究论文FirePlace中,亦特别致谢了SpatialVerse提供的3D场景数据。目前,包括智元机器人、银河通用、穹彻智能、智平方、松应科技在内的多家具身智能企业,均已与群核科技建立合作关系。
推动仿真到现实,加速智能体落地
群核科技首席科学家唐睿表示,Sim2Real(从仿真到现实)是当前训练具身智能最高效的范式。群核科技希望联合行业力量,共同推进“现实-虚拟-现实”的闭环。此次发布3D高斯语义数据集并举办相关赛事,正是为了吸引全球开发者共同参与,加速智能体融入物理世界的进程。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
相关文章