

解释Gemini Robotics2.5动作与推理分工、奔驰零件配套96%试点范围、200任务评估及合作伙伴开放条件。
Gemini Robotics 2.5能力边界解析:动作模型、奔驰试点与物理安全验证
作者:性能诊所
时间:2026-11-16
浏览:316
文章目录
Gemini Robotics 2.5属于视觉、语言与动作模型,重点是机器人在现实任务中的操作能力。理解官方11月10日的发布,应把奔驰96%零件配套试点、约200种任务评估和合作伙伴推出范围分开。一个成功率不能概括全部环境,安全引导与对抗请求基准也不能替代真实现场的硬件和任务验收。
流程跟踪与手臂动作不能混作一层
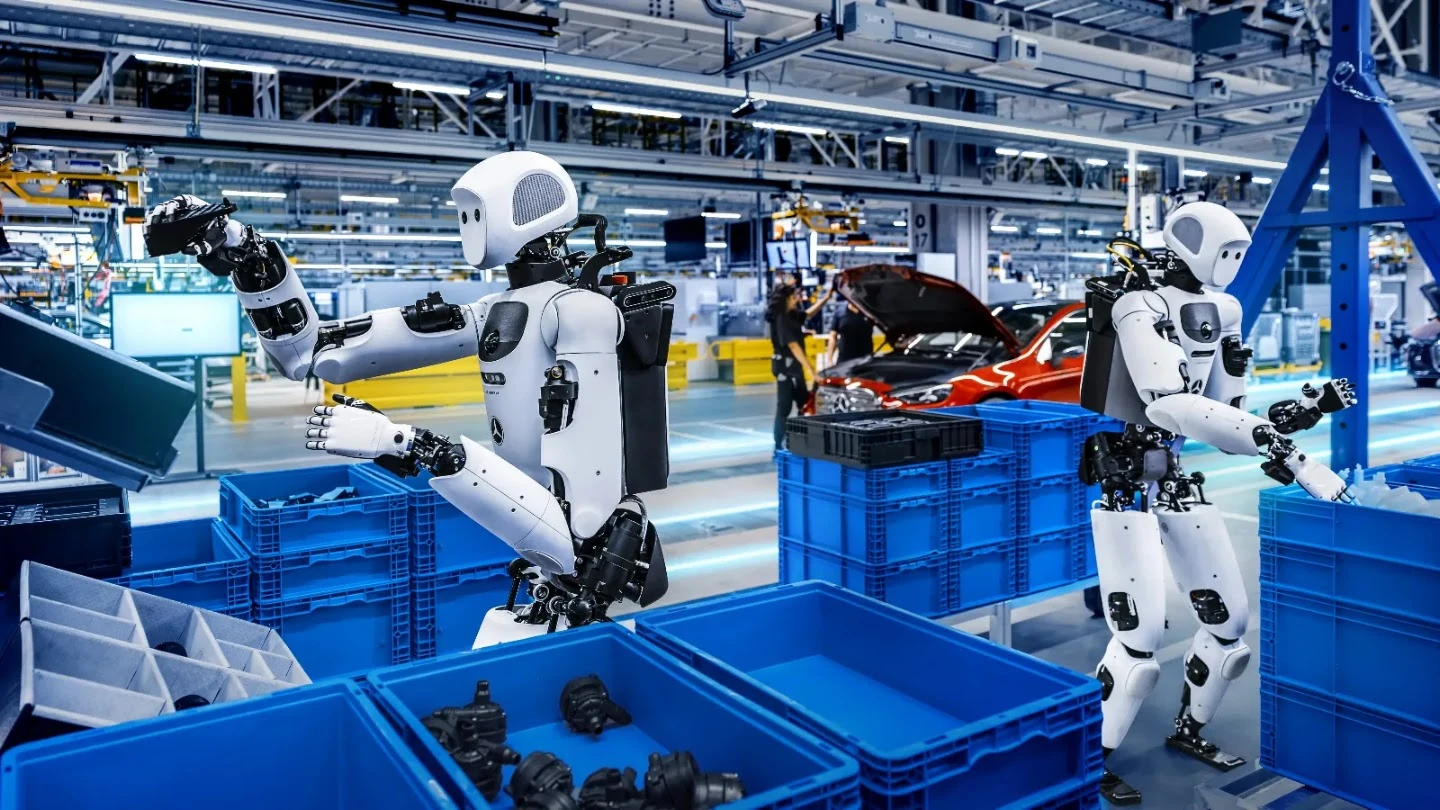
官方试点采用Apptronik Apollo 2人形机器人。Gemini Robotics ER跟踪工作流程,Gemini Robotics 2.5动作模型控制双手和手臂。两者共同参与任务,但不能把流程推理与关节操作当作同一层能力,也不能由某个模型名称推断所有机器人硬件具备相同接口。
96%对应什么任务、地点和设备
概念验证位于匈牙利凯奇凯梅特和德国辛德尔芬根的奔驰生产基地,机器人从料箱拿取金属汽车支架,按车辆所需顺序放入容器。96%描述这一试点的成功率,说明特定场景有进展,不等于完整汽车装配已经由机器人自主完成。
评估同类方案时,任务对象、容器布局、排序要求与实际现场条件都影响结果的可比性。将分拣配套成功直接推导为家庭服务、精密维修或任意新工厂的成功保证,会超出该试点提供的依据;概念验证也不等同于已经大规模量产部署。
200种任务体现广度,但不是统一结果
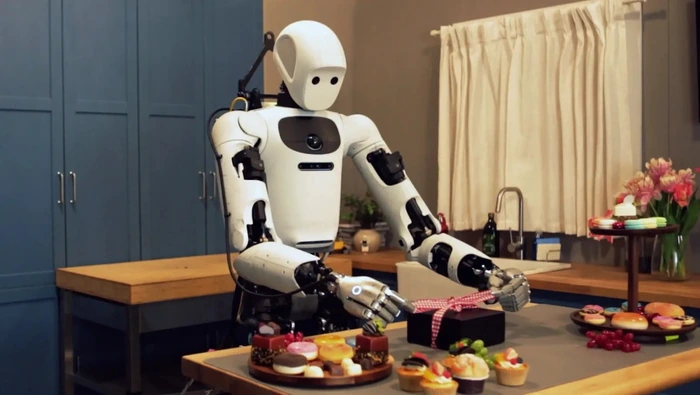
官方介绍的评估覆盖约200种不同任务,示例包括用夹子盛放食物、系礼盒蝴蝶结及移取液体。支持平台除了Apollo 2等人形机器人,还包括配备双指平行夹爪的Franka Duo。任务与末端执行器不同,不能把一个平台上的动作表现直接搬到另一个平台。
“覆盖多种任务”说明评估范围,并不表示每一种任务都达到同一个成功率。对于实际项目,演示提供能力方向的依据,目标硬件、物体和环境仍需各自的实际验收。
动作安全与请求安全是两个评估层面
2.5采用推理时引导来规避物理危险;同时,ASIMOV-Jailbreak开放基准用于测试伪装的不安全请求。前者关注动作执行与周边环境,后者检验对抗请求下的行为边界,二者不能互相代替。
存在安全引导和公开基准,不意味着机器人可以脱离现场安全要求,也不能承诺任意人机共处环境绝无风险。模型评估、硬件保护与具体任务管理仍是不同层面的判断。
当前发布范围不等于通用下载或API开放
这次公告明确向机器人合作伙伴推出,没有宣布面向所有开发者开放通用API或模型权重。需要接入的团队,应先把合作资格、机器人平台和任务条件对应起来,不能把Gemini其他产品的账号或API资格当作Robotics 2.5的自动使用资格。
这是一条11月10日的研究与合作伙伴发布记录,不包含可照抄到任意机器人上的安装命令或操作步骤。公告展示的结果来自官方评估与试点,不能写成作者已经在真实产线上完成测试。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
作者最新文章