

MetaAI与WonikRobotics推出DigitPlexus平台,集成Digit、ReSkin等触觉传感器,通过单电缆传输数据,简化布线并提升系统集成度。同时发布PARTNR基准,包含10万个自然语言任务,用于评估人机协作性能,推动机器人智能化发展。
Meta AI新技术赋予机器人触觉
作者:技术拾光
时间:2026-07-29
浏览:587
文章目录
在机器人触觉感知领域,一个长期存在的关键瓶颈是如何将多种不同类型的触觉传感器——如指尖传感器、皮肤传感器——高效集成到一只机器人手上,并通过统一接口完成数据传输。Meta AI 与 Wonik Robotics 近期给出的解决方案,是一个名为 Digit Plexus 的标准化软硬件平台。
Digit Plexus:机器人触觉中枢
简单来说,Digit Plexus 相当于机器人手的“触觉中枢”。它允许开发者将 Digit、Digit 360、ReSkin 等触觉传感器组合到同一只手中,仅需一根电缆就能将触觉数据编码并发送至主机,实现无缝的数据收集、控制与分析。这意味着,过去需要为每种传感器单独布线和编写驱动的工作,被大幅简化。
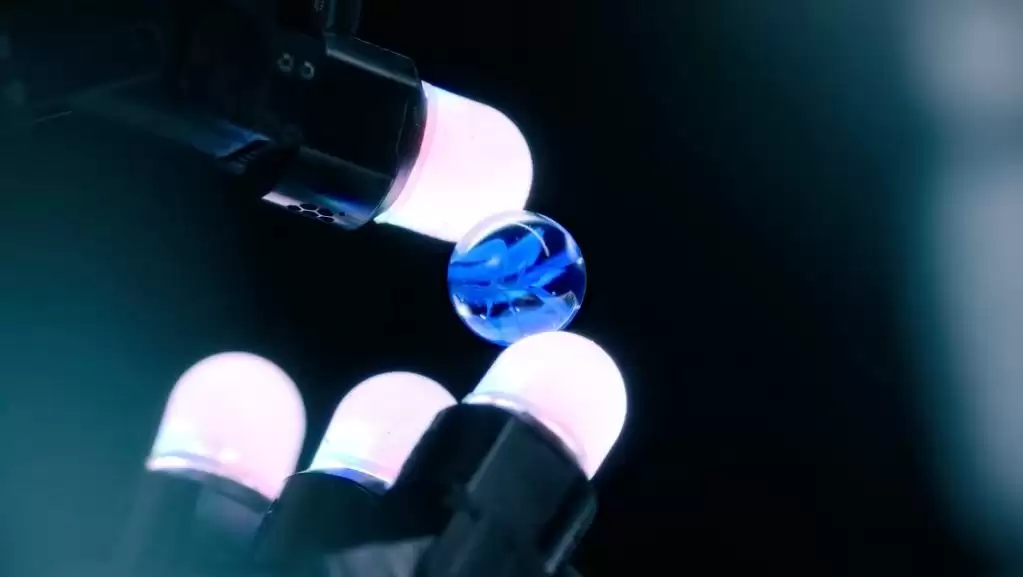
图片来自:Techcrunch
新一代 Allegro Hand 合作计划
值得关注的是,Meta 与 Wonik 的合作并不止步于平台本身。下一步,双方计划共同开发 Wonik 的新一代 Allegro Hand——一款搭载 Digit 360 等触觉传感器的机器人手,整套系统将在 Digit Plexus 平台上运行。换句话说,未来我们可能看到一只既能抓取鸡蛋而不捏碎、又能感知物体材质细微差异的机器人手。
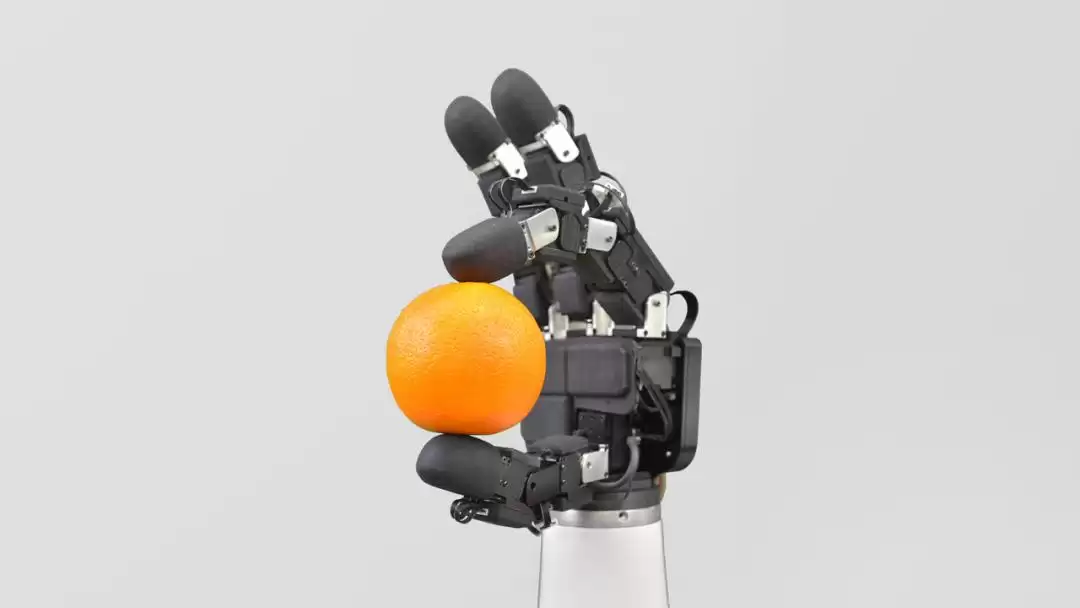
图片来自:XELA
PARTNR 基准:人机协作家庭场景测试
触觉只是机器人感知能力的一环。为了研究人机协作在家庭场景中的实际表现,Meta 在 Habitat 3.0 模拟平台的基础上推出了一个新的基准——PARTNR。该基准包含 10 万个自然语言任务,覆盖 60 栋虚拟房屋和 5800 多个独一无二的物体。数字看似庞大,但背后逻辑清晰:要让机器人在人类家中帮忙收拾桌子、递东西、开冰箱,它必须先学会理解“把那个红色的杯子放到厨房台面上”这类指令,并与人类默契配合。
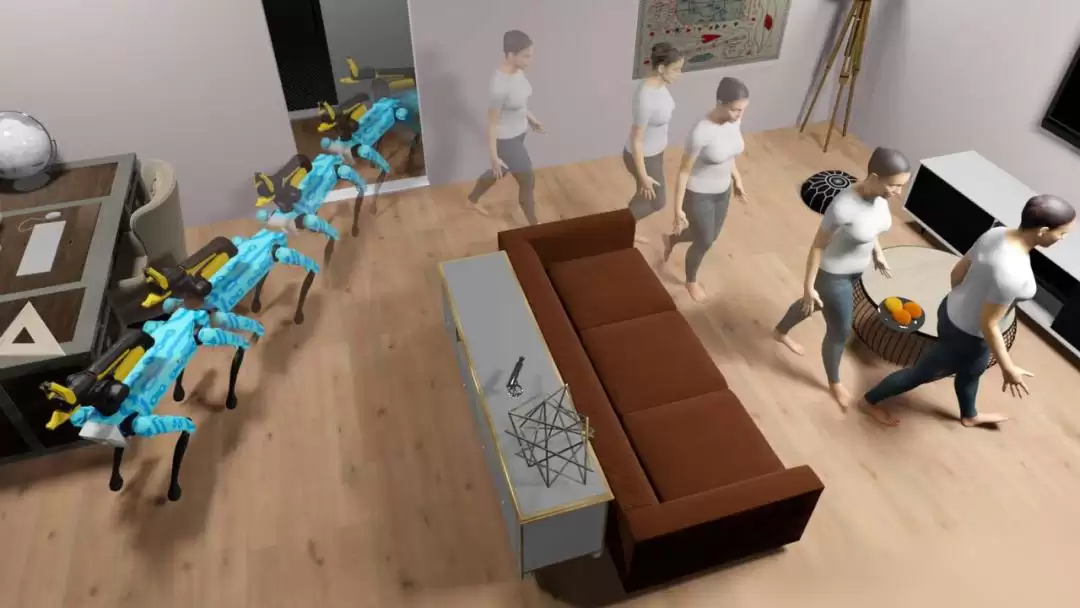
图片来自:LinkedIn
PARTNR 的目标正是评估大型语言模型和视觉模型(LLM / VLM)通过人机交互工具与人类协作的真实性能。Meta 表示,希望通过这个标准化基准“让机器人的研究不再只是独立运行,而是能够围绕人类运行——更高效、更可靠,并且适应每个人的喜好”。
触觉之外:感官机器人的未来
让机器人拥有“触觉”并非空中楼阁。数据显示,这些传感器对外界变化的敏感度已远超人类,配合高效的软硬件系统,未来在外科手术、精密仪器制造等场景中大有可为。同时,触觉之外的其他感官也在快速跟进:宾夕法尼亚州立大学的研究人员已用 AI 模型模拟出“味觉”,一家名为 Osmo 的公司甚至教会了 AI 模仿比人类更灵敏的“嗅觉”。
也许有一天,机器人能在感官层面完全“复刻”人类。不过,它们最好别同时长着一副逼真的“人形”——否则,恐怖谷效应真要犯了。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
相关文章