

上海人工智能实验室推出的InfiniteMobility基于程序化生成技术,可高效产出高质量可交互物体数据,支持22类物体,生成约1秒/个且数量无上限。已应用于桃源2.0、IsaacSim等平台,助力机器人仿真训练。
具身智能Infinite Mobility:上海AI Lab可交互物体生成模型,助力机器人仿真训练
作者:技术拾光
时间:2026-05-31
浏览:381
文章目录
系列篇章
| No. | 文章 |
|---|---|
| 1 | 【2025具身智能大模型·系列1】SpatialVLA:上海 AI Lab 联合上科大等推出的空间具身通用操作模型,赋能机器人3D空间理解 |
| 2 | 【2025具身智能大模型·系列2】UniAct:清华大学、商汤等联合发布具身智能框架,用通用动作空间打破机器人控制瓶颈! |
| 3 | 【2025具身智能大模型·系列3】斯坦福HumanPlus:人形机器人实时控制与模仿学习的完美结合 |
| 4 | 【2025具身智能大模型·系列4】GR00T N1 :英伟达推出全球首个开源通用人形机器人基础模型 |
| 5 | 【2025具身智能大模型·系列5】OmniH2O:卡内基梅隆与上海交大联手打造的全能人形机器人系统 |
| 6 | 【2025具身智能大模型·系列6】OpenVLA:斯坦福开源的视觉语言动作大模型,引领机器人技术新突破 |
| 7 | 【2025具身智能大模型·系列7】HugWBC:上海交通大学与上海AI Lab打造的通用人形机器人控制器 |
| 8 | 【2025具身智能大模型·系列8】LightPlanner:中科视语开源的轻量化具身推理大模型,赋能机器人高效决策 |
| 9 | 【2025具身智能大模型·系列9】RoboMamba:北京大学推出的高效机器人多模态大模型,助力机器人推理与操作 |
| 10 | 【2025具身智能大模型·系列10】RDT-1B:清华发布双臂机器人模型,零样本泛化能力震撼业界 |
| 11 | 【2025具身智能大模型·系列11】SpatialLM:群核科技开源空间理解多模态,赋予机器超强空间认知,登顶HuggingFace |
| 12 | 【2025具身智能大模型·系列12】Aether:上海 AI Lab 开源的生成式世界模型,探索三维时空建模与智能决策新境界 |
| 13 | 【2025具身智能大模型·系列13】Infinite Mobility:上海 AI Lab 推出的可交互物体生成模型,高效助力机器人仿真训练 |
目录
- 系列篇章
- 前言
- 一、项目概述
- 二、技术原理
- 三、主要功能
- 四、应用场景
- 五、快速使用
- (一)安装环境
- (二)生成可交互物体
- (三)可视化生成结果
- 六、结语
- 七、项目地址
前言
机器人要在真实世界中完成实际任务,仅靠算法远远不够——它需要在虚拟环境中进行大量训练,并且用于训练的物体必须足够逼真。然而,高质量的可交互物体数据极为稀缺。传统数据集要么规模有限,要么结构单一,要么成本高昂。上海 AI Lab 推出的 Infinite Mobility 正是为了解决这一痛点:利用程序化生成技术,为机器人训练提供无限量、低成本、高质量的可交互物体数据资产。
一、项目概述
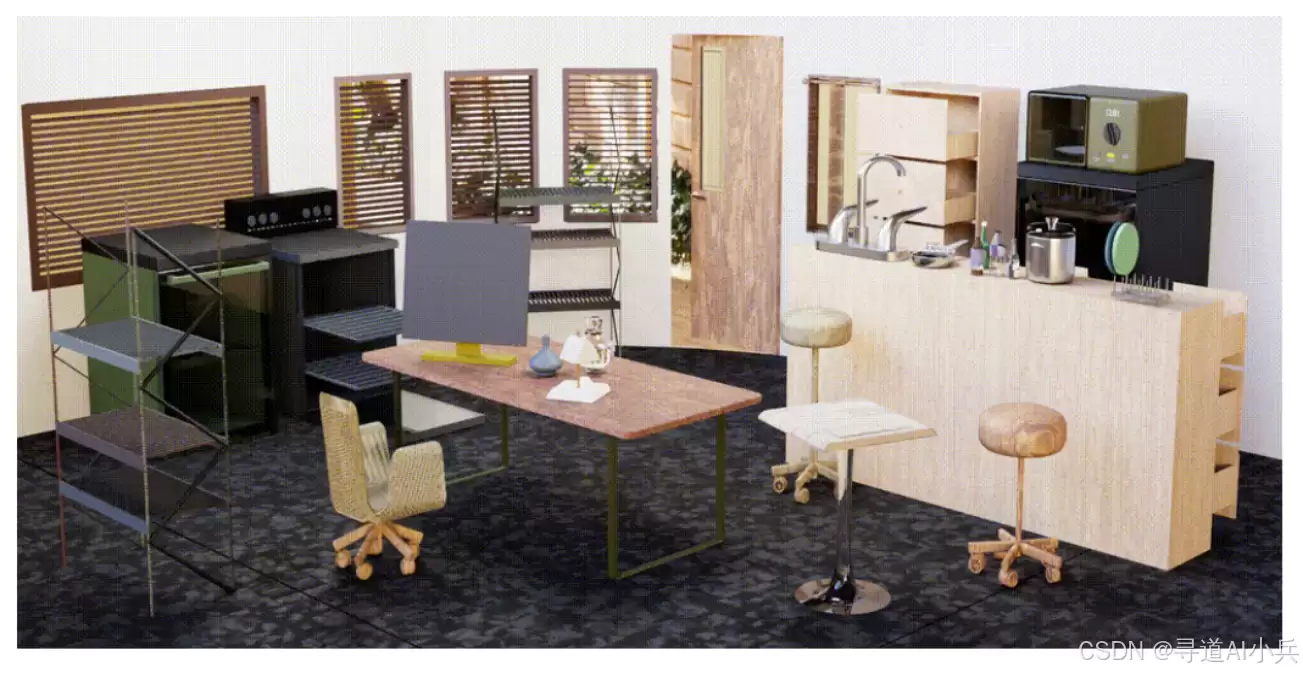
Infinite Mobility 是一个基于程序化生成技术的可交互物体生成模型,能够高效产出高质量的可交互物体数据。它支持 22 类常见可交互物体的生成,单个物体生成仅需约 1 秒,且生成数量无上限。与 PartNet-Mobility 等传统数据集相比,Infinite Mobility 生成的物体结构复杂度更高、外观质量更优、成本更低。目前,这些生成的物体已应用于桃源 2.0、Isaac Sim 等仿真训练平台,助力机器人在虚拟环境中大规模训练,从而提升其在真实世界中的操作能力。
二、技术原理
- 程序化生成技术 —— 通过规则和算法自动构建物体形态,无需人工建模,这是实现高效生成的核心基础。
- 物理合理性 —— 每个生成的物体均符合真实世界的物理特性,包括关节运动、碰撞体积、重心分布等,确保机器人在仿真中学到的技能可迁移至现实环境。
三、主要功能
(原文此处无详细内容,保留结构完整)
四、应用场景
Infinite Mobility 的应用场景十分广泛,以下是一些具体的应用场景和实际案例:
(原文此处无详细案例,保留段落完整)
五、快速使用
(一)安装环境
- 克隆项目代码
git clone https://github.com/OpenRobotLab/Infinite-Mobility.git cd Infinite-Mobility - 安装基础环境
项目基于 Infinigen 开发,因此需先按照 Infinigen 的安装说明配置基础环境。# 克隆 Infinigen 仓库(注意使用指定的版本) git clone https://github.com/NVIDIA/infinigen.git cd infinigen git checkout 572bfe7 # 安装 Infinigen 的依赖 pip install -r requirements.txt - 配置项目依赖
返回 Infinite Mobility 项目目录,运行setup.py配置项目依赖。cd ../Infinite-Mobility python setup.py install - 下载数据集
下载项目提供的部分数据集,并配置数据集路径。# 下载部分数据集 wget# 配置数据集路径(在代码中设置) AUXILIARY_PATH = "/path/to/dataset"
(二)生成可交互物体
项目提供一个脚本 paralled_generate.py,用于生成可交互物体。
python paralled_generate.py 例如,生成 100 个办公椅,同时生成 10 个样本:
python paralled_generate.py OfficeChairFactory 100 10生成结果保存于 outputs 文件夹中,格式为 URDF。
(三)可视化生成结果
使用 show.py 脚本可视化生成的物体。
python show.py 例如,可视化一个 URDF 文件:
python show.py ./outputs/xxx.urdf也可以可视化整个目录中的所有 URDF 文件:
python show.py ./outputs六、结语
Infinite Mobility 通过程序化生成技术,为机器人仿真训练提供了高质量的可交互物体数据。它在生成效率和数据质量方面表现突出,同时大幅降低了数据获取成本。这一开源项目为研究人员和开发者提供了强有力的工具,使机器人训练不再受限于数据短缺的瓶颈。随着技术的持续迭代,Infinite Mobility 有望在更多领域发挥关键作用。
七、项目地址
- 项目官网:https://infinite-mobility.github.io/
- GitHub 仓库:https://github.com/OpenRobotLab/Infinite-Mobility
- arXiv 技术论文:https://arxiv.org/pdf/2503.13424
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。