

政策推动机器人从表演转向实干,要求其进工厂、商场和家庭。睿尔曼联合实训基地,通过GLN网络让轮式人形机器人在真实产线完成电路板搬运,实现不依赖预设轨迹的稳定作业。实时数据反馈至实验平台用于模型训练,自研关节模组具备高可靠性与量产能力,支撑规模化部署。这一实践为机器。
睿尔曼机器人实训基地进厂样板案例
作者:技术拾光
时间:2026-05-26
浏览:160
文章目录
推动机器人从展示走向实际应用,尤其是“进工厂”落地,已成为当前具身智能产业发展的核心议题。近期,国家发展改革委在新闻发布会上明确表示,将加快具身智能训练基础设施建设,推动机器人“进工厂、进商场、进家庭”,深度融入经济社会各领域。与此同时,上海也提出了“十五五”末实现10万台人形机器人进工厂的具体目标。政策导向清晰表明,机器人的价值不在于舞台表演,而在于真实场景中稳定、持续地创造价值。一场从“表演”到“实干”的产业落地竞赛正在全面展开。
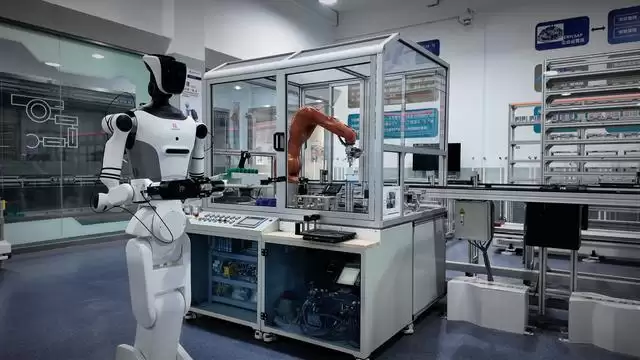
政策指引下,产业行动迅速跟进。在相关政策发布后不久,一场在智能制造实训基地自动化产线上进行的真实作业,为“实干”提供了具体案例。睿尔曼智能科技有限公司与公共实训基地合作,通过GLN远程作业网络,指挥RealBOT轮式人形机器人完整执行了电路板上下料搬运的全套工序。从识别定位到精准夹取搬运,整个流程严格匹配真实的工业节拍与物理交互,这并非预设轨迹的演示,而是对真实生产环境挑战的直面应对。
自动化产线真实部署:实现电路板上下料搬运全闭环
如何界定真正的“进厂”?是局限于展厅的固定演示,还是能适应产线复杂工况的稳定作业?睿尔曼的实践给出了参考标准:真实环境部署、不依赖预设轨迹、具备批量化复制潜力,这三个维度共同构成了真机落地的重要标尺。在此次部署中,机器人被直接置于真实的工厂环境,需要应对传送带速度波动、工件摆放偏差、夹取力度控制等工业现场常见挑战。
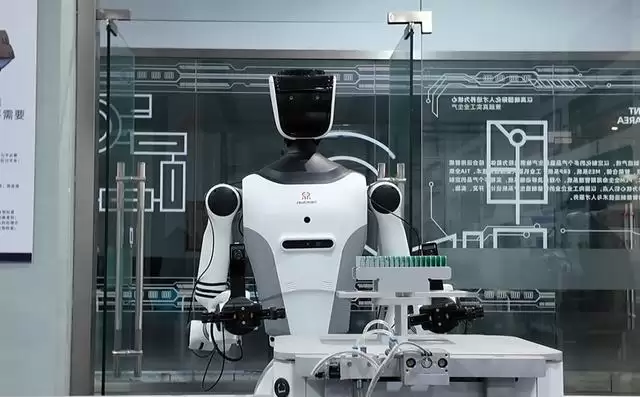
整个作业流程形成了一个完整的数据闭环。机器人通过内置视觉系统识别目标,完成精准抓取与放置,同时将作业过程中产生的力觉、视觉、位置等海量实时数据,同步记录并反馈至睿尔曼建设运营的常州具身智能数据实验平台。这些源自真实作业的数据,是训练更智能、更适应复杂场景的具身智能模型的宝贵资源。
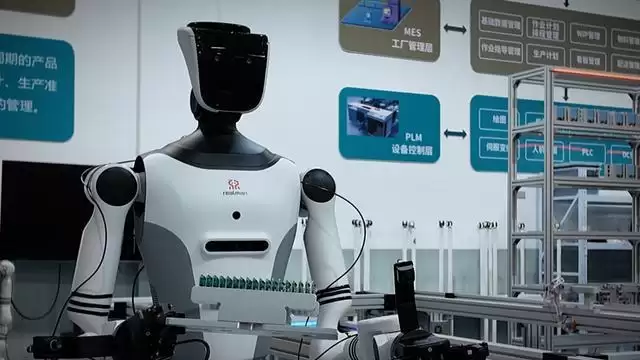
稳定作业的背后离不开强大系统的支撑。睿尔曼的GLN远程作业网络发挥了关键作用,它如同一个无形桥梁,既能将操作员的经验实时、低延迟地映射给机器人,又能让机器人依托自身的环境感知与自主决策能力,在多变环境中保持稳定运行。这种“远程指导”与“局部自主”相结合的模式,为机器人在非标准化、复杂场景下的应用提供了可行路径。
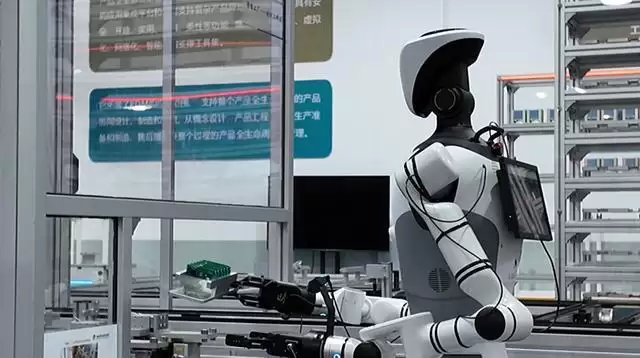
数据积累需要规模支撑。目前,常州具身智能数据实验平台已部署了150台RealBOT轮式人形机器人,覆盖超过1000种真实作业任务。这些机器人分布在工厂产线、仓储物流等多个物理场景中持续运行,所产生的海量数据不仅服务于自身技术迭代,未来还计划向全球学术界和产业界开源开放,这将有力推动整个具身智能领域的基础能力建设。
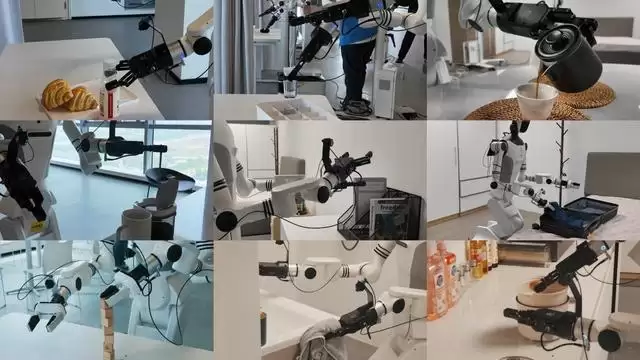
百万级产能与50000小时无故障运行:确立规模化部署可靠性标准
任何技术的规模化推广都必须跨越可靠性与量产能力两大关口。对于需进入严苛工业环境的机器人而言,硬件可靠性是生命线。睿尔曼全栈自研的一体化关节模组已通过CR L3级别安全认证,其平均无故障运行时间达到50000小时。这意味着即使在7×24小时不间断运行的工业场景下,关节模组也能保持极高的稳定性和耐用性,为规模化部署奠定了坚实的硬件基础。
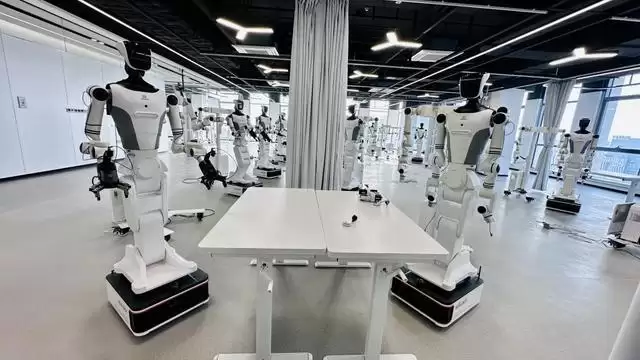
可靠性之外,快速、大规模交付能力同样关键。睿尔曼AUTRON奥创产线的关节模组年产能已突破10万台,并正向百万级规模迈进。市场验证是重要标准,目前全球已有超过8000家企业选用睿尔曼的关节、机械臂或整机方案,应用领域涵盖工业制造、仓储物流、医疗康复等多个行业。这些数据表明,睿尔曼的角色已超越硬件制造商,正通过构建“可靠硬件+真机数据+远程作业网络”三重底层能力,打造一套服务于机器人规模化落地的新型基础设施。
随着“进工厂、进商场、进家庭”的政策导向日益清晰,以及地方具体目标的明确,机器人规模化落地的窗口期已经到来。睿尔曼在公共实训基地的实践,不仅是一次技术验证,更提供了一个可复制、可参考的“进厂”样板。它预示着,机器人正从演示台上的新奇科技,加速转变为工业生产线上可靠的“可调度劳动力”。这条发展路径,既关乎技术如何理解并融入真实的物理世界,也关乎机器人服务人类社会的长远愿景如何逐步实现。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
相关文章