

同济大学教授、自主智能无人系统全国重点实验室副主任何斌作主题分享。孙宁摄 从生成式智能到物理AI:具身智能的社会化未来 人工智能的发展脉络日益清晰。从早期的判别式智能,到如今风靡全球的生成式智能,下一波浪潮将指向何处?在“2026人民网数据智能伙伴大会”上,同济大学何斌教授指出,智能体时代之后,我们
何斌:构建具身智能新基建 加速物理AI应用落地
作者:技术拾光
时间:2026-05-10
浏览:600
文章目录
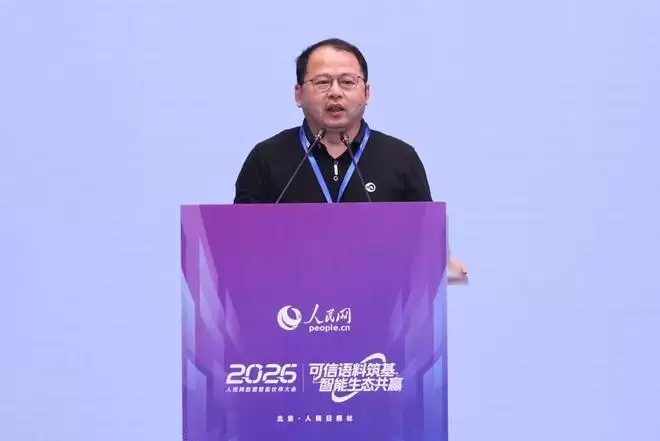
同济大学教授、自主智能无人系统全国重点实验室副主任何斌作主题分享。孙宁摄
从生成式智能到物理AI:具身智能的社会化未来
人工智能的发展脉络日益清晰。从早期的判别式智能,到如今风靡全球的生成式智能,下一波浪潮将指向何处?在“2026人民网数据智能伙伴大会”上,同济大学何斌教授指出,智能体时代之后,我们将迈向物理AI或自主智能的新阶段。这意味着,具身智能必须走出实验室,学会与社会环境深度融合,最终实现与人类的协同价值创造。
现实瓶颈:为何机器人难融社会?
这一判断背后,存在一个亟待解决的现实矛盾。尽管机器人在运动与基础行动能力上进展迅速,但能大规模融入社会系统的案例仍寥寥无几。问题根源何在?何斌教授指出了几个关键瓶颈:真实世界的复杂性远超实验室,完整的数据闭环难以构建,而“从仿真到现实”的鸿沟依然显著。
核心突破:重新定义“社会训练”
要让机器人真正走入社会,仅具备“动手”能力远远不够,还需学会“做人”。何斌教授提出了“重新定义社会训练”的核心概念。这意味着训练内容不能局限于物理技能,还必须涵盖情感价值、陪护、助老助残等社会性行为。最终目标是构建一个融合物理过程、社会关系与正确价值反馈的统一训练闭环。简言之,未来的机器人既需灵活的“手脚”,更需懂得协作与关怀的“心智”。
训练路径:从动作到社会交互的多主体系统
那么,这种训练应如何具体实施?何斌教授强调,训练的本质不仅是动作训练,更是社会交互训练。训练对象应是一个由人、机器、环境和规则构成的多主体系统。因此,采集的数据不能仅是动作指令,还必须包含交互意图、社会反馈、失败案例、关系网络乃至社会规则等多元信息,并将其全部纳入训练体系。评价智能体的标准也将更综合:是否提升人类安全感与效率?是否赢得信任?能否适应多场景?其价值观与社会行动能力是否经得起考验?
三大挑战与基础设施变革
理想虽丰满,实现路径却充满挑战。何斌教授分析了三大难点:一是资源离散,缺乏对真实物理过程的模拟;二是著名的“Sim-to-Real”鸿沟,虚拟训练成果难以迁移至复杂现实;三是数据匮乏,尤其缺少人、机、环境共融的复杂交互数据。跨越这些障碍,或许需要一场基础设施级的变革——重新定义开源物理智能训练场。这要求建立统一的数据接口与训练描述语言,实现全域数据采集,并构建开放生态,为具身智能的社会化铺路。
构建全栈技术闭环与生态蓝图
更进一步,我们需要构建全生态、全栈的技术闭环。何斌教授描绘的蓝图是:将学科知识、网络数据、文本图像、人类意图数据与真实物理世界数据,整合至统一的交互环境中。这不仅可实现全栈真实的数据交互,还能推动建设高保真物理世界仿真引擎,并持续提升智能体的在线学习与优化能力。
应用前景:从工业练兵场到社会服务
展望实际应用,前景广阔。从工厂车间到社会服务,机器人的应用场景将不断拓展。这要求形成从物理场数据采集,到物理闭环,再到能力闭环的完整链条。工业场景因其规范性与可重复性,将成为机器人训练与应用的绝佳“练兵场”。同时,还需建设安全、可信的多体协同决策训练场,用以精准描述真实的人机社会交互,模拟涉及意图、价值、安全与可信度的复杂场景。
结语:迈向社会化应用的新篇章
总而言之,让机器人从实验室走向街头巷尾、千家万户,是下一阶段的关键目标。通过打造具身智能的新基建场景,建设开源、标准化、模块化的产业底座,才能稳步推动具身智能的社会化应用,真正开启物理AI发展的新篇章。这条路虽漫长,但方向已然明确,唯有脚踏实地,合力前行。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
相关文章