

具身智能面临从模仿转向认知的关键瓶颈。他山科技与图灵奖得主萨顿合作,建设“机器人幼儿园”,将强化学习与触觉感知深度融合,使机器人在真实环境中自主探索。该合作旨在构建“感知-数据-算法”的端到端闭环,打造可复用的产业基础设施,以降低门槛、加速技术转化并培育人才,为具身智能。
他山科技携手图灵奖得主,推动机器人产业智能升级
作者:技术拾光
时间:2026-08-12
浏览:408
文章目录
来源:环球网
具身智能浪潮持续推进,机器人硬件“躯体”日益强大,但如何让“大脑”真正理解物理世界并自主决策,仍是产业从演示走向规模化必须解决的核心瓶颈。一个根本问题在于:机器人智能是继续沿着“模仿人类”的既定路线发展,还是应当另辟蹊径,让机器人在真实环境中通过亲身经验持续学习与进化?
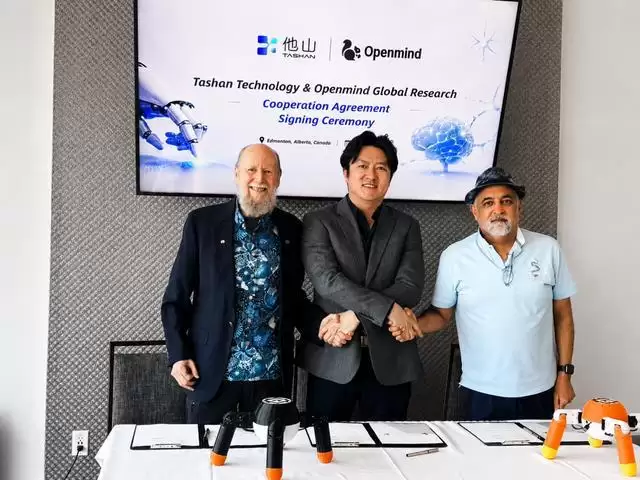
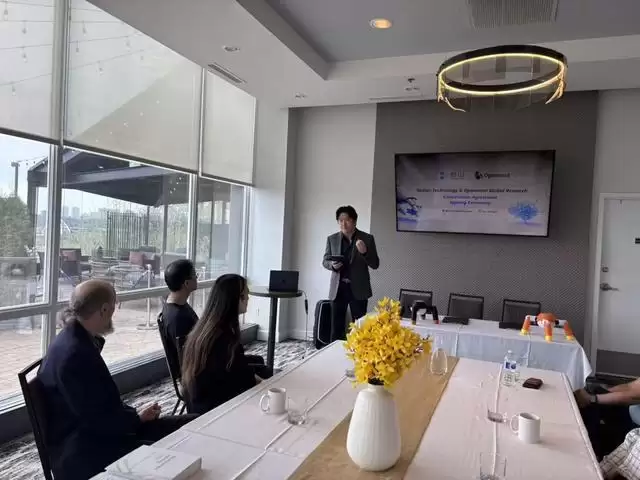
5月11日,图灵奖得主、强化学习奠基人理查德·萨顿教授与他山科技在加拿大埃德蒙顿正式签约。双方合作以建设“机器人幼儿园”为起点,旨在将强化学习前沿理论与触觉感知产业技术深度融合。此举标志着具身智能从“模仿”迈向“认知”的关键转折,其目标不仅是实现技术突破,更在于构建未来产业底层基础设施的全新范式。
技术路径革新:强化学习与触觉感知的融合
此次合作的技术核心在于将强化学习引入具身智能训练体系。强化学习是独立于大语言模型的技术路径,其逻辑是让智能体通过与环境的交互积累经验、从错误中学习,而非依赖大量标注数据进行模仿。2024年图灵奖得主萨顿教授正是该领域的开创者。
萨顿教授认为,大语言模型侧重于语言模仿与安全对齐,即便引入基于人类反馈的强化学习,其能力上限仍受限于人类已有知识。他明确指出,未来人工智能范式的根本转折在于从“人类数据时代”进入“经验时代”——智能体不再依赖人类生产的数据,而是通过与环境的直接交互生成自身经验,并实现持续进化。
这一理念切中了当前具身智能的产业痛点。目前机器人训练多依赖特定场景的数据标注与技能复现,缺乏因果推理与泛化能力。机器人智能亟需从“模仿”升级为“真正理解自身行为”。
在规划建设的“机器人幼儿园”中,机器人将不再被动读取静态数据,而是在充满真实物品的环境中主动探索、感知结果、根据反馈调整行为,逐步完成从身体自我认知到使用工具执行复杂任务的迭代进化。
要使这一训练范式有效运转,精准的物理反馈至关重要。触觉作为机器人与物理世界交互的“最后一厘米”信息通道,直接决定了机器人能否理解接触力度、材质形变等关键属性。这正是他山科技的核心技术壁垒所在。其自主研发的触觉感知技术能够对三维力、摩擦力、材质形变等全维度物理信息进行高保真采集与实时反馈。
此前,他山科技已构建了行业独有的“视觉+动作+触觉”三位一体多模态数据采集体系,填补了触觉数据规模化采集的空白。此次引入萨顿团队的强化学习能力,与现有数据采集体系结合,形成了“感知-数据-算法模型”的端到端闭环。这有望成为支撑具身智能产业发展的新型底层基础设施。
构建产业基础:面向未来的系统性探索
具身智能要实现规模化落地,仅靠单点技术突破远远不够。行业真正缺乏的是可复用、可共享的底层基础设施。
基于此共识,双方未来的研究方向将紧密围绕产线巡检、精密装配、柔性物流等真实产业场景,联合上下游企业,在真实或高保真仿真环境中对研究成果进行快速测试与迭代。最终成果将通过开源、方案输出等方式向行业推广。
这种“以世界级科学家为核心、以领军企业为依托、以产业需求为导向”的协同模式,预计将为行业带来三个层面的结构性价值:
降低产业进入门槛。 触觉数据采集标准、强化学习算法框架、场景验证规范一旦沉淀为公共基础设施,中小企业和创业团队无需从零搭建复杂训练系统,可直接调用已验证的通用能力,加速产品智能化进程。
缩短技术转化周期。 学术前沿成果通过产业平台能快速进入真实场景验证,避免“论文束之高阁”;同时,产业一线反馈能反向牵引研究方向,形成良性双向循环。
培育复合型人才。 “学术+产业”双轮驱动模式,为研究人员和工程师提供了兼具理论深度与实践广度的成长环境,有助于填补具身智能领域复合型人才的结构性缺口。
从更宏观视角看,全球具身智能竞争已进入规则塑造的关键阶段。各国纷纷加大布局,竞争焦点正从早期的硬件性能比拼、单一场景演示,转向谁能率先构建起支撑智能持续进化的系统性平台。他山科技与萨顿教授的此次合作,正是在产业早期探索阶段,尝试铺设一条可规模化、可复用的进化路径。
“机器人幼儿园”中每一次碰撞、每一次抓取的成功与失败,都在为这一宏大目标积累微小的经验增量。今日埋下的种子,或许将成为中国具身智能产业从“跟跑”迈向“领跑”的关键一步。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
相关文章