

NVIDIA在SIGGRAPH上宣布扩展其微服务库,以加速人形机器人开发。其核心是将生成式AI深度集成至OpenUSD语言体系,推出相关模型与NIM微服务,从而提升数字孪生与机器人工作流效率。公司还开放了机器人技术栈,并联合合作伙伴推动OpenUSD的工业应用,为开发者提供从仿真到部署的端到端平台支持。
NVIDIA扩展微服务库加速人形机器人发展
作者:技术拾光
时间:2026-08-12
浏览:166
文章目录
今日凌晨,美国丹佛传来重要行业动态。在第五十一届SIGGRAPH图形大会上,英伟达正式宣布,将面向全球机器人制造商、人工智能模型开发者及软件公司,全面开放一系列服务、模型与计算平台。此举旨在通过这套“组合拳”,显著加快下一代人形机器人的研发、训练与构建速度。
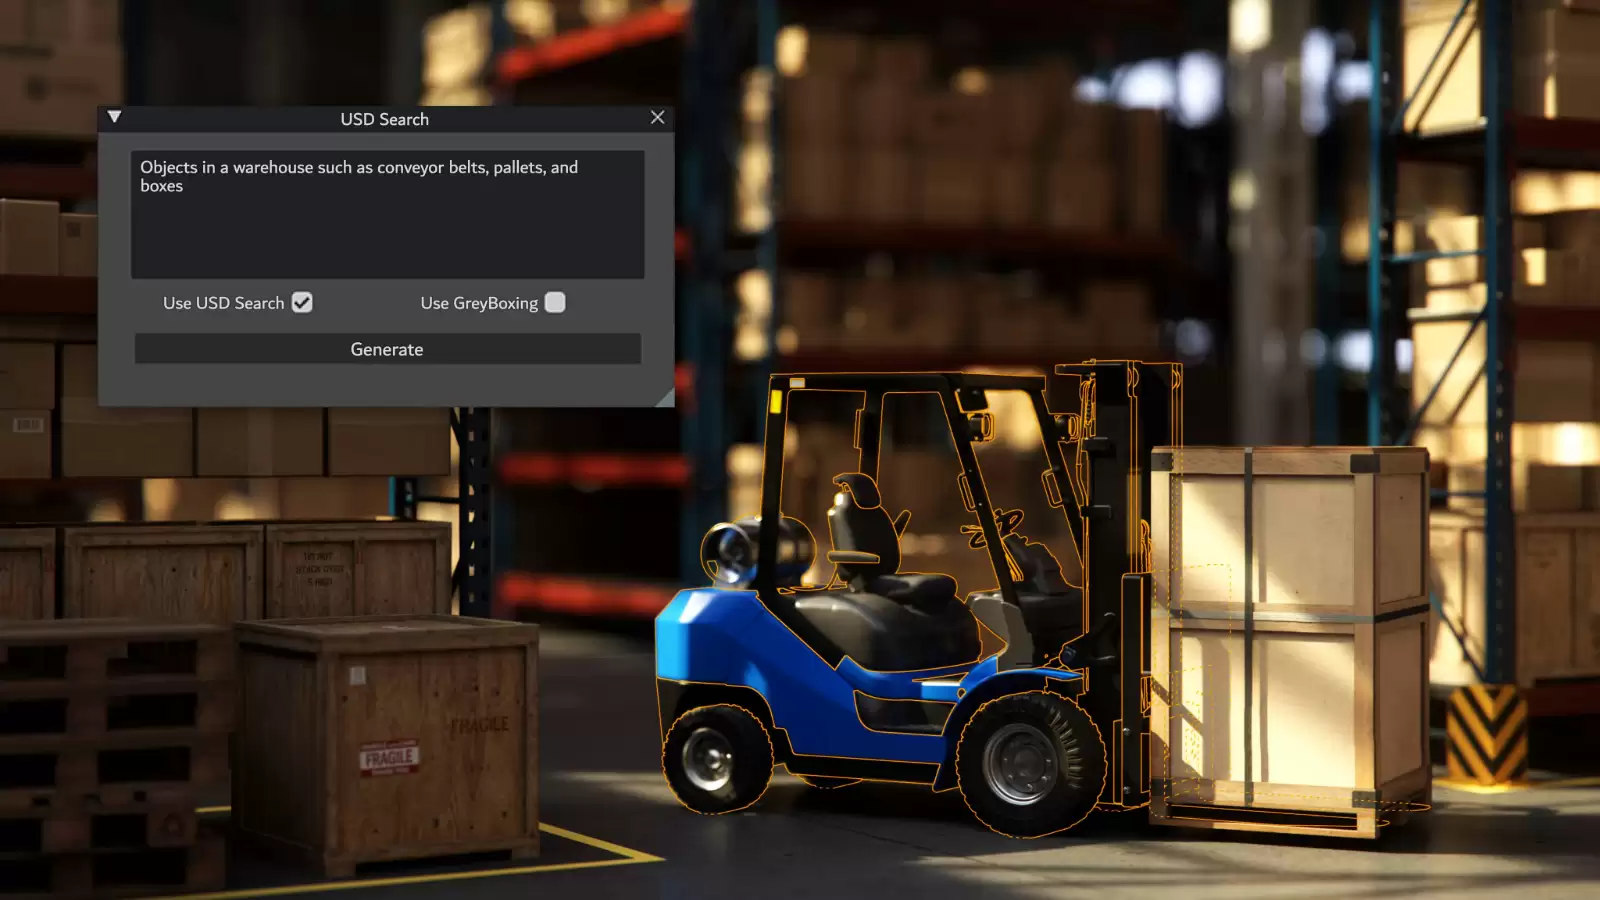
本次发布的核心,是将生成式人工智能能力深度融入OpenUSD(通用场景描述)语言体系。英伟达推出了一系列适用于OpenUSD语言、几何、物理和材质的生成式AI模型与NIM微服务。这并非简单的功能叠加,而是意味着基于OpenUSD的工作流,以及工业数字孪生和机器人的开发效率,将得到前所未有的提升。
英伟达创始人兼首席执行官黄仁勋在大会上表示:“人工智能的下一波浪潮是机器人技术,而其中最令人兴奋的进展之一便是人形机器人。”他进一步阐释了公司战略:“我们正在推动整个英伟达机器人技术栈的发展,并向全球人形机器人开发者及企业开放访问权限,使他们能够根据自身需求,灵活选用最合适的平台、加速库和AI模型。”
值得注意的是,黄仁勋还与Meta创始人兼首席执行官马克·扎克伯格进行了一场对话。两位科技领袖共同探讨了基础研究如何推动人工智能实现突破,以及生成式AI和开源技术将如何赋能开发者与创作者。
生成式AI赋能OpenUSD生态
此次大会可视为英伟达对OpenUSD这一通用3D数据交换框架的全面升级。其战略意图明确:扩大OpenUSD在机器人、工业设计与工程领域的应用范围,从而增强开发者为AI新时代构建高精度虚拟世界的能力。
具体而言,新推出的英伟达NIM微服务扮演了关键角色。这些微服务能够根据用户查询生成OpenUSD语言描述、自动编写OpenUSD Python代码、为3D物体智能匹配材质,甚至理解复杂的3D空间与物理规则,从而大幅加速数字孪生的开发流程。
此外,英伟达还发布了用于机器人和工业仿真数据格式的全新USD连接器,以及一系列开发者工具。借助这些工具,用户可将海量的英伟达RTX全光线追踪数据集,流畅传输至如Apple Vision Pro等前沿设备中。
这里需对NIM进行说明。其全称为Nvidia Inference Microservice(英伟达推理微服务),是Nvidia AI Enterprise的重要组成部分。其核心价值在于能帮助客户快速部署达到产品级要求的AI大模型应用。
更值得关注的是,全球首个用于OpenUSD开发的生成式AI模型,也将以英伟达NIM微服务的形式提供。这意味着开发者能够将生成式AI助手和智能体无缝集成到USD工作流中,极大拓展3D创作的边界,并推动USD在制造业、汽车和机器人等工业领域快速普及。
目前已在预览版中提供的微服务包括:
USD Code NIM微服务:能够回答关于OpenUSD的常见问题,并依据文本提示自动生成OpenUSD-Python代码。生成的代码可直接输入到OpenUSD查看应用程序或基于英伟达Omniverse Kit的应用中,实现3D数据的即时可视化。
USD Search NIM微服务:允许开发者使用自然语言或图像作为输入,在海量的OpenUSD、3D模型和图像数据库中进行精准检索。
USD Validate NIM微服务:用于检查上传文件与OpenUSD发布版本的兼容性,并能生成完全由英伟达Omniverse Cloud API驱动的高质量RTX渲染路径追踪图像。
而即将提供的新微服务阵容同样强大:
USD Layout NIM微服务:基于空间智能,根据一系列文本提示自动组装出符合逻辑的OpenUSD场景。
USD SmartMaterial NIM微服务:能够预测并将高度逼真的材质智能应用于计算机辅助设计对象。
fVDB Mesh Generation NIM微服务:根据点云数据生成基于OpenUSD的网格模型,并通过Omniverse Cloud API进行渲染。
fVDB Physics Super-Res NIM微服务:对单帧或帧序列执行AI超分辨率处理,生成基于OpenUSD的高分辨率物理仿真效果。
fVDB NeRF-XL NIM微服务:利用Omniverse Cloud API,在OpenUSD中生成大规模的神经辐射场。
推动人形机器人研发进程
对于机器人开发者而言,新的英伟达NIM微服务将直接作用于Isaac Lab和Isaac Sim中的机器人仿真、OSMO机器人云计算编排服务以及远程操作数据捕获等工作流。
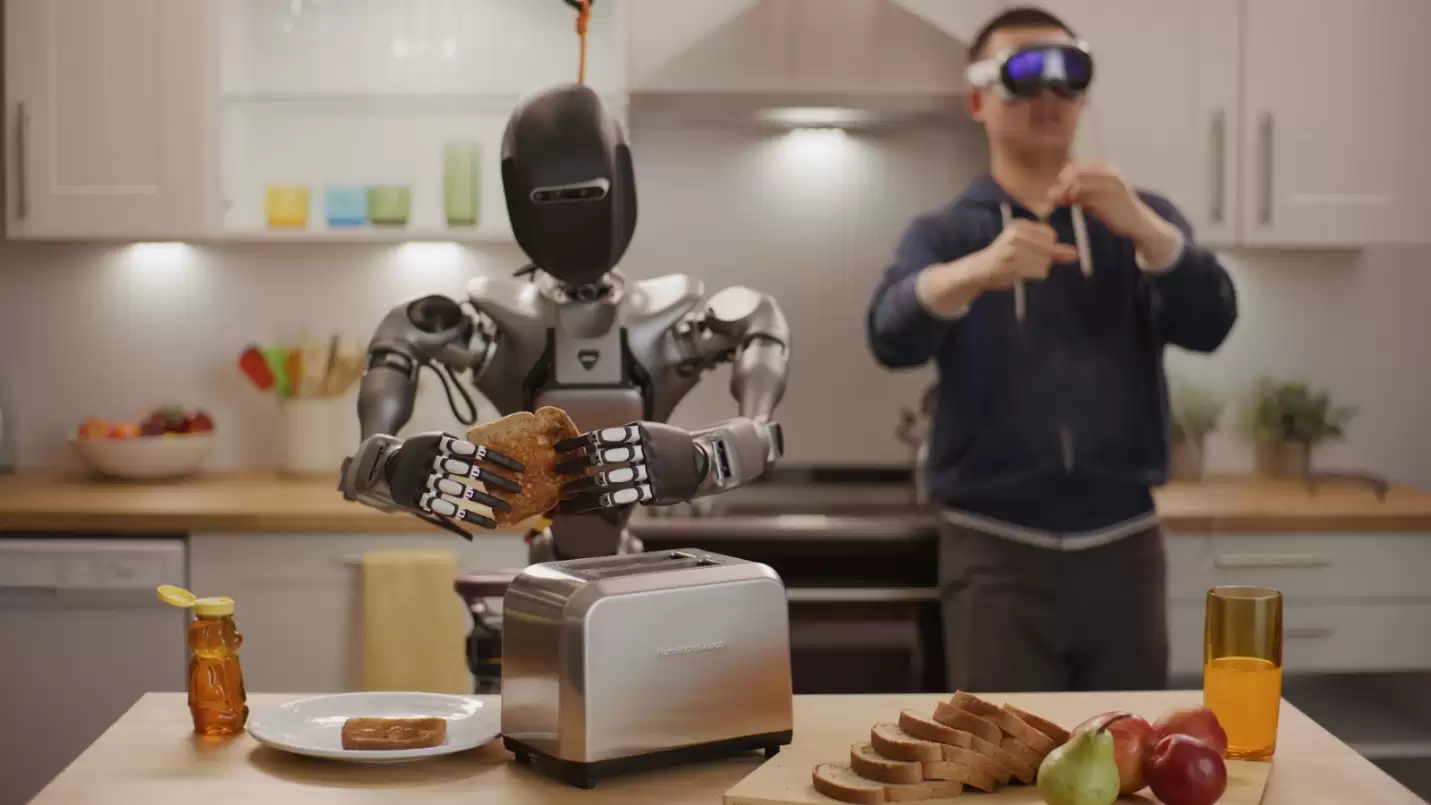
NIM微服务提供了由英伟达推理软件驱动的预构建容器,能将原本需要数周的模型部署时间,缩短至几分钟内。
机器人专家可以通过两项新的AI微服务,在英伟达Isaac Sim中显著增强生成式物理AI仿真工作流:
MimicGen NIM微服务能够根据从Apple Vision Pro等空间计算设备记录的远程操作数据,生成合成运动数据。Robocasa NIM微服务则可以在OpenUSD框架内,自动生成多样化的机器人任务和仿真就绪环境。
同时,现已推出的英伟达OSMO是一项云原生托管服务。它允许用户跨本地或云端的分布式计算资源,来协调和扩展复杂的机器人开发工作流。OSMO极大地简化了机器人训练和仿真流程,将部署和开发周期从数月缩短至一周以内。用户可以对合成数据生成、模型训练、强化学习以及大规模的人形机器人、自主移动机器人和工业机械臂的软件在环测试等任务,进行统一的可视化管理。
为提供端到端支持,英伟达还准备了三个核心计算平台来简化人形机器人开发:用于训练模型的英伟达AI超级计算机;基于Omniverse构建、让机器人在仿真世界中学习技能的英伟达Isaac Sim;以及用于最终部署和运行模型的英伟达Jetson Thor人形机器人计算机。开发者可根据项目不同阶段,灵活访问和使用全部或部分平台。
USD连接器拓展行业应用
英伟达此次发布的多款适用于机器人数据格式和Apple Vision Pro流式传输的全新USD连接器,旨在将OpenUSD的互操作性与高级创作能力赋能更多行业。
为推动OpenUSD在工业领域的深入应用,英伟达与西门子的合作正在扩大。西门子计划将OpenUSD流水线与其强大的Simcenter仿真技术组合集成,以支持基于证据的决策和跨关键利益相关方的协作。这一集成将实现复杂仿真数据的高保真、实时、逼真可视化,让企业能以前所未有的深度洞察产品在实际环境中的性能。作为基础,西门子还将把Omniverse纳入其Teamcenter产品生命周期管理软件组合中。
此外,英伟达发布了一个从统一机器人描述格式到OpenUSD的连接器。该连接器能让机器人专家将其机器人数据无缝导入到各种用于设计、仿真和强化学习的应用程序中。
为了进一步繁荣OpenUSD生态系统,英伟达还发布了OpenUSD Exchange软件开发套件,帮助开发者创建属于自己的OpenUSD数据连接器。
新的开发者工具和API现已提供抢先体验版本。它们能够通过英伟达Graphics Delivery Network,将大规模OpenUSD场景从基于Omniverse平台构建的应用,流畅地流式传输到Apple Vision Pro。
目前,开发者可通过英伟达API目录获取USD Search、USD Code和USD Validate NIM微服务的预览版。同时,OpenUSD - URDF连接器也已随英伟达Isaac Sim一同提供。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
相关文章