

在世界人工智能大会上,人形机器人成为焦点。戴盟机器人王煜教授指出,“具身技能”是商业化关键,仅靠大模型不够,精细操作需触觉传感与灵巧手支撑。其产品Sparky1展示了多场景潜力。触觉提供力反馈,使机器人自主掌握技能;灵巧手需高自由度硬件,成本虽高但发展路径清晰。相比腿足,手部发展较。
戴盟王煜:具身技能是人形机器人应用关键
作者:技术拾光
时间:2026-08-12
浏览:550
文章目录
刚刚落幕的世界人工智能大会(WAIC 2024)上,最引人注目的莫过于入口处一字排开的“十八金刚”——从青龙、智元远征A2到宇树H1、傅利叶GR-1,这些人形机器人先锋成为所有观众进门后的第一道风景。
大模型技术为机器人赋予了“大脑”,“具身智能元年”的呼声日益高涨。概念火热的同时,一个核心问题也随之浮现:这颗“大脑”能否带来质的飞跃,并最终实现商业化落地?
对此,香港科技大学机器人研究院创始院长、戴盟机器人联合创始人王煜教授提出了“具身技能”这一关键概念。在他看来,具身智能如同“大脑”,大关节控制相当于“中脑”或“小脑”,而精细操作则是更进一步的“细小脑”,即“具身技能”。这背后需要硬件、学习方法和数据的全面支撑。“达不到具身技能的层次,人形机器人的作用其实很难充分发挥。”王煜教授解释道。
作为我国最早的公派留学生之一,王煜教授在机器人领域资历深厚。他于1984年赴美国卡内基梅隆大学(CMU)攻读博士学位,师从时任机器人研究所所长Matthew Thomas Mason。当时,Matthew与后来创立波士顿动力的Marc Raibert并称“CMU机器人双雄”,分别领军机器人手部与腿部研究。王煜教授作为实验室里少见的华人面孔,成为了Matthew的首位博士毕业生。
此后,他在美国马里兰大学、新加坡国立大学及香港中文大学等多所顶尖学府任职,并于2015年与李泽湘教授共同创办了香港科技大学机器人研究院。他的履历包括973首席科学家、国家杰青、长江学者特聘教授、国家科技进步二等奖等重量级荣誉,并曾担任IEEE Fellow等学术职务。
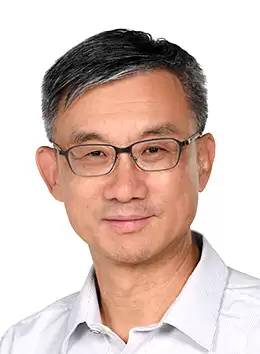
2021年底,王煜教授与段江哗博士共同创立戴盟机器人,目标直指AI与机器人技术的深度融合,研发真正可商用的通用仿人机器人。今年3月,其首款产品——心灵手巧型人形机器人Sparky 1正式亮相。
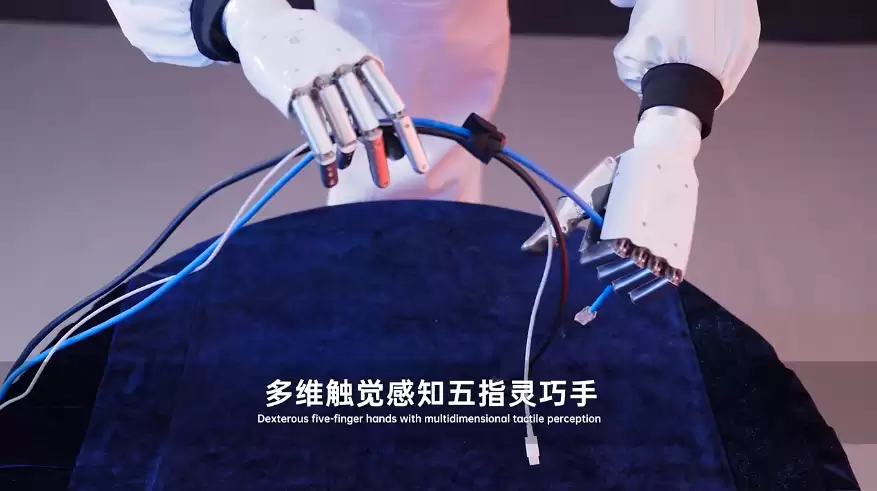
这款机器人具备持续自主学习能力,搭载多自由度仿人关节和多维触觉感知五指灵巧手。它能够通过外骨骼方案收集的遥操作数据进行学习,掌握的技能相当广泛:从插线束、焊接电路板、滴试剂,到熨衣服、倒酒、物体分拣、整理书架等,展现了在工业、研发乃至家庭商业等多种场景的应用潜力。
Sparky 1实现“心灵手巧”的背后,是三大自研核心技术:多模态集成技术、新型视触觉传感器,以及集成了视触觉传感器的五指灵巧手。解决精细操作难题,正是王煜教授与戴盟机器人的首要目标。
触觉是精细操作的关键
问:2021年成立戴盟机器人,主要的契机是什么?
最核心的考虑,是推动科研成果的转化。经过多年研究与实践,一个深刻的认知逐渐清晰:触觉传感对于人形机器人至关重要。随着技术不断进步和市场需求增长,触觉传感器技术本身已经趋于成熟,具备了转化为商业产品的条件。这种转化不仅能推动技术前进,也将为机器人的商业落地打开新的局面。
问:为什么将研发重点放在触觉传感器上?
这里有个很形象的例子:一个视力完全正常的小女孩,因为皮肤缺乏触觉感知,她想从火柴盒里取出火柴并点燃,这个过程花费的时间是常人的五倍以上。
这个案例恰恰说明了触觉对精细操作的决定性作用。缺乏真实的操作能力和足够的信息反馈,即便是拧螺丝这样看似简单的任务也难以完成,因为这需要真正的“手感”和技能。尽管AI和机器人技术在不少领域取得了进展,但在执行复杂任务时,局限性依然明显。更精细的操作能力和真正的技能,无法仅仅依靠视觉和强化学习来实现。
具体来说,基于视觉和图像,可以建立多种“抓取-放置”模型,实现物体的位移。但精细操作要求手部能做“功”,并能根据力的反馈进行精细调整。这就好比工业装配中存在公差,拧螺丝时如果间隙很小,就需要更大的力道和更熟练的技巧——这就是“技能”层面的问题了。
戴盟的目标是做出具备精细操作能力的机器人。有了触觉传感和灵巧手,机器人才能自主探索、学习和掌握技能。正如之前提到的,具身智能是“大脑”,精细操作是“细小脑”或“具身技能”,需要硬件、方法和数据的闭环。达不到这个层次,人形机器人的价值就大打折扣。我们不能只满足于“抓取放置”,比如拖地不仅仅是拿起拖把,还需要用力来回擦拭。
问:目前触觉研究有哪些新发现和技术路径?
前沿科研揭示,人手的神经分为不同类型。其中一些神经能够记忆手指在半秒钟内的受力变形过程,并能利用这段历史信息来指导下一步动作。这意味着部分手部操作无需大脑全程干预,触觉信息在手上的神经系统层面就能完成初步处理。当然,面对全新或复杂环境时,大脑的参与仍然必不可少。
要让灵巧手实现类似功能,手指需要触觉传感器来收集信息、提供力反馈,并实现精准控制。目前主要有两种技术思路:一是生成数据后学习,建立多个针对不同操作(如开盖、拧螺丝)的小模型,再进行整合;二是完全由数据驱动,像人类一样学习技能,类似马斯克机器人所采用的端到端神经网络,甚至可能不需要完整的物理模型。
但无论选择哪条路径,一个最基本的前提是:灵巧手本身的性能必须足够出色,触觉传感信息必须充足。无论是人手还是机器人灵巧手,触觉信息的采集都是至关重要的基础环节,这也是戴盟高度重视的部分。
把灵巧手做到极致
问:要实现“具身技能”,除了触觉传感器,还有哪些关键技术?
灵巧手本身的“精致度”同样关键。如果在硬件上偷工减料,技能表现必然会大打折扣。因此,追求极致的精细度至关重要,比如使用更多、更好的电机,尽管这可能会推高成本。
目前市场上较流行的产品往往只有9个自由度,而像马斯克提到的方案至少需要12-15个自由度。如果产品达不到高标准,就无法满足高技能任务的要求。只有基础打牢了,我们才能去排查问题:是传感信息不足、学习方法不对,还是模型本身有缺陷?当然,自由度低的灵巧手成本更低,在特定应用场景中有其价值,但确实无法胜任许多需要复杂技能的作业。
戴盟的策略是从一开始就把手部做到极致,再根据市场需求进行“降维”开发。也就是说,当应用不需要高级技能时,我们可以降低成本、减少自由度。但必须明确的是,向下兼容的路径是清晰的,而向上突破的能力——即当有高级技能需求时,我们的产品也能满足——才是更重要的。
这与波士顿动力的理念有异曲同工之妙。他们是将腿部能力做到极致,从而赋予了机器人强大的运动潜能。我们认为,只有通过这种方式,才能充分释放机器人的潜力,再根据市场需求来定义产品,同时控制好成本。
问:您曾提到机器人的“灵巧手”比“腿足”更难发展,原因是什么?
主要难点在于,手部操作的复杂性更高。它与腿部运动不同,难的不是动力学本身,而是在与物体交互时达到特定技能水平。
简单说,灵巧手的硬件技术还没完全跟上。手的硬件比身体和腿都更难做,发展也较慢。早期手指关节驱动多采用线缆拉动,存在反馈延迟,影响操作效率。现在转向全电驱动,又对空间有严苛要求。空间有限,电机必须越做越小,而优质电机成本高昂,单个可能就要上万元。想做15个自由度的灵巧手,仅电机成本就可能超过15万。所以,现在每家有志于此的企业都需要拥有自研电机的能力。
软件方面,灵巧手的进展也相对滞后。与早已在工业自动化中普及、可通过预编程控制的夹爪或机械手不同,灵巧手的抓取模型等尚不完善,目前还很难将精细操作技能完全转化为可自动执行的程序。
我们这批最早研究灵巧手的人,起初认为精细操作和技能是物理问题,只要建好模型、解决控制就行。后来发现涉及因素太多,物理模型无法准确覆盖所有情况。机器人的手是刚性的,而人手是柔软的,因此模型本身就不完全准确。如果想建立真实人手的物理模型,那几乎是一个无穷尽的任务。
此外,传感技术也存在短板。手部缺乏足够的物理信息反馈,影响了操作的精确性。仅仅依赖视觉,信息量是远远不够的。因此,自2012年Schunk的SVH灵巧手以来,这一领域的发展相对缓慢,虽然有所进展,但整体仍面临诸多挑战。
相比之下,腿足硬件的发展更为成熟。从大功率到全电动,国内外已经形成了一条清晰的发展路径,成本也得到了有效控制。全球范围内,波士顿动力表现最为突出。其最新产品完全摒弃液压,采用全电动方案,成功解决了复杂的动力学问题,实现了精确控制,甚至能完成翻跟头等高难度动作。值得注意的是,模型预测控制(MPC)技术在1980年左右就已开发并在石化领域应用,波士顿动力坚持将MPC用于人形机器人控制,最终走通了这条路,如今这成了他们的招牌技术,也为整个人形机器人的运动控制奠定了重要基础。
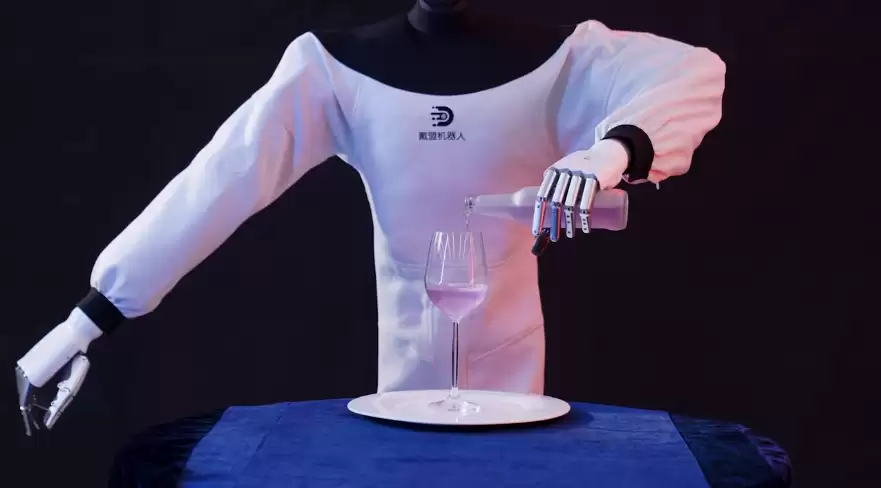
正在倒酒的 Sparky 1
人形机器人不能只依赖视觉模仿学习
问:您对“大脑”(AI大模型)的态度似乎比较谨慎,您认为人形机器人还需要在哪些技术方向突破?
过去十年,AI技术的发展确实打破了机器人传统的“抓取-放置”模式,使其具备了基础的理解能力和更智能的操作规划。当前行业潮流更侧重于AI大模型与视觉,这种思路强调“大脑”和人机交互,成果也比较直观。例如在家庭场景中,重点是机器人如何理解人的需求,比如在人饿的时候取食物甚至加热。
但必须注意的是,当具体到执行“切苹果”这类操作技能时,“中小脑”乃至“细小脑”的作用就变得至关重要了。
随着AI大模型的兴起,通过视觉技术和模仿学习,简单的二指或三指夹爪就能实现基础的抓取、拖拽操作。然而现实是,目前大多只能完成抓杯子、倒水、洗碗等简单任务,在更复杂的工业和家庭场景中,这还远远不够。
一个关键认知是:操作技能不能仅仅依赖基于视觉的模仿学习。仅靠视觉感知的信息是不充分的,必须在收集的数据中引入触觉信息。有的技术路线是自研数据采集手套,让人佩戴并操作,同时让机器人佩戴同样的手套进行学习。目前进展较好的方式是,人佩戴两指夹爪并安装摄像头模拟操作(如洗碗),机器人则通过模仿学习在旁边尝试。但如果碗太重、太滑,机器人没有及时调整力度,那就说明它还没真正掌握这项技能。
必须认识到技能的重要性和难度。尽管触觉传感器技术门槛高、成本高昂、涉足者少,但向这个方向突破的需求是强烈而明确的,这也正是戴盟所看到的市场空间所在。
问:在您看来,人形机器人会在哪些场景率先商业化落地?戴盟有何计划?
工业场景很可能率先突破。比如汽车装配,既有大型操作也有精细的小操作。半导体生产线也是如此,每个工人负责一道工序。如果人形机器人只学会一个技能、替代一个工人,性价比实在太低。机器人需要能适应不同任务,至少要能替代5个以上从事精细化操作的工人,其价值才能充分体现。
工业场景对“大脑”的要求相对较低,因为任务具体、流程固定,甚至不需要深度理解。现在的工业机器人就是在特定场景下执行固定流程。难度更高的任务是使用工具,具体执行是“做功”的过程,需要根据力和加速度信息来调整,比如抬起、安装轮胎,就是一个从突然加速到突然减速的精确控制过程。
戴盟的下一步计划,是先把触觉灵巧手以及包含触觉的上肢操作模型做好,首先进入高校和科研单位。因为价值一旦被科研界认可,就会培养出一批有想法的人才。在工业场景,例如柔性物料处理和精密装配的自动化领域,如果戴盟的灵巧手能够实现无可替代的操作能力,其商业价值自然会被市场认可。
实用工具推荐
电子包浆
使用 ›绿化、压缩、噪点和虚拟水印,自由调节做旧程度。
图片压缩
使用 ›选择画质和输出格式,预览压缩前后的大小。
相关文章